Petoi Quaddle: A Do-It-All Mini Robot Dog for Physical AI

Your ticket to an open-source playground of real-world robotics & AI — for fun, learning & experiments — made accessible with OpenCat
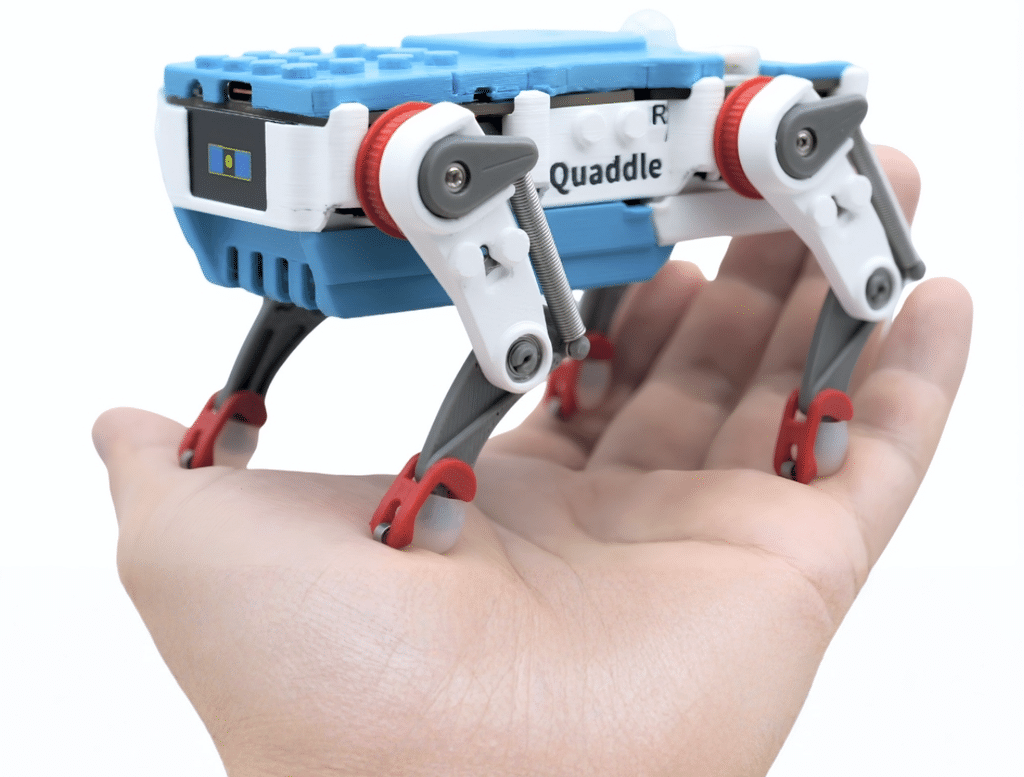
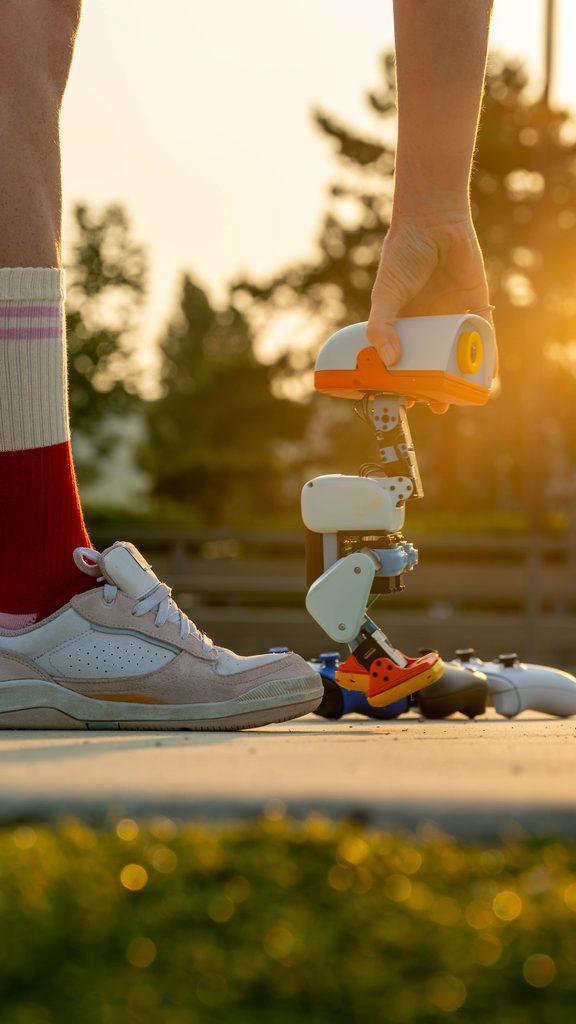
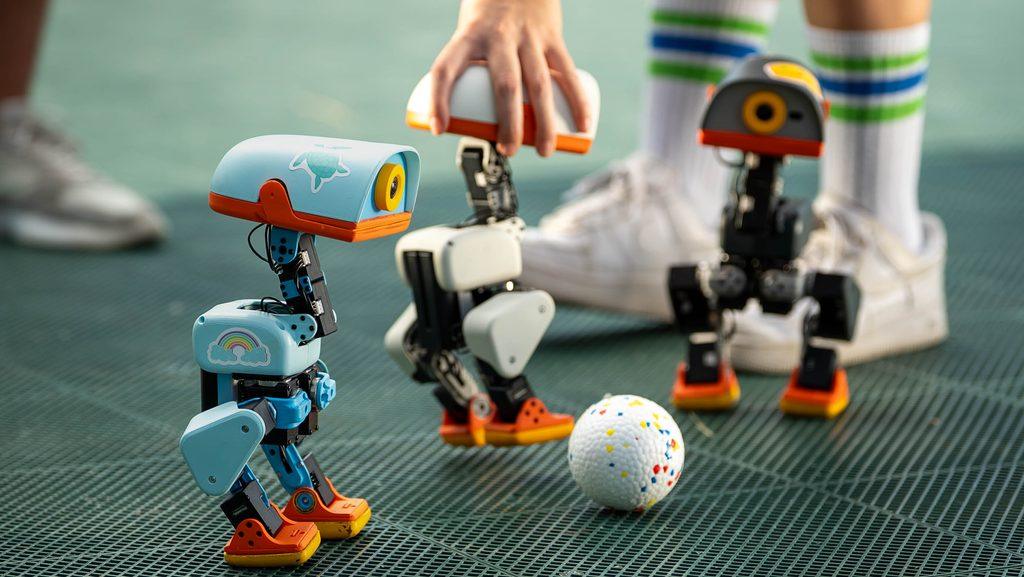
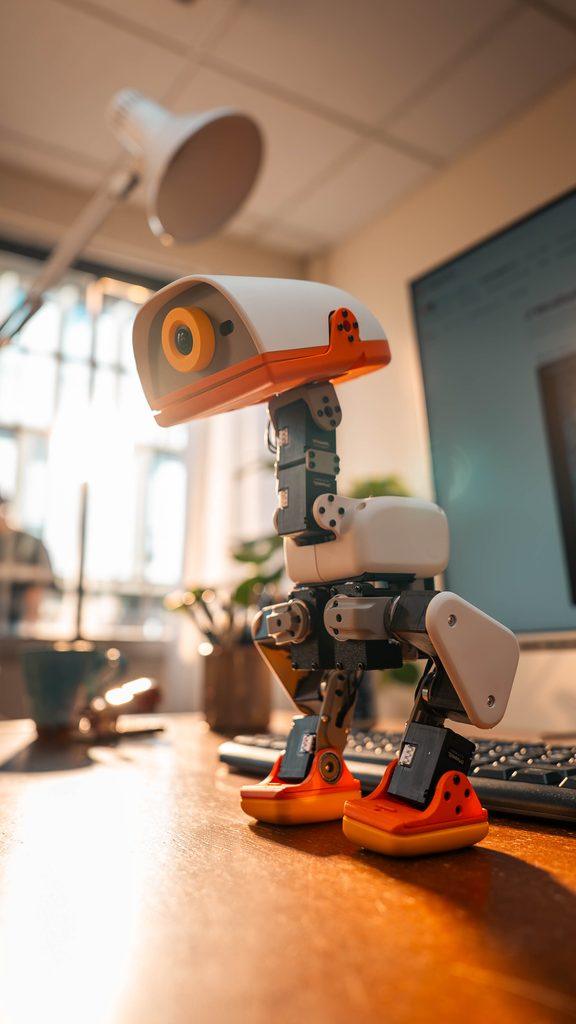
Quaddle is the next robot to democratize access to robotics and physical AI — a palm-sized quadruped that:

  • assembles with only 4 screws in under 20 minutes
  • walks, flips, skates, and reacts
  • lets you teach it a new trick in seconds with no code
  • is a companion in learning robotics, coding & physical AI

Starting at $109, it’s the most accessible legged physical AI kit available — nothing else in this category comes close. It’s also a versatile robot that moves like something alive, not something mechanical or just on wheels.
A real answer to physical AI’s accessibility problem, no matter who wins the „GPT moment“ race. The industry is debating which frontier AI model or world model will produce robotics‘ „GPT moment.“ Quaddle doesn’t claim to answer that. What it addresses is a narrower, separate problem: almost nobody can actually touch a real robot outside a toy aisle.

  • Quaddle closes that gap directly: an affordable, playful robot you can actually own, not just watch
  • Once it’s on your desk, Petoi’s own APIs let anyone vibe-code new robot behaviors — no embedded-systems background, no touching firmware internals required
  • AI-assisted „vibe coding“ can even reach into the open firmware itself for those who want to go deeper — it took as little as 15 minutes for Quaddle’s own mood-expression feature

There’s already something on a desk people can pick up and try for themselves today.

Goal: $50,000 — achieved in the first two days. Delivery: targeting early December 2026 — in time for Christmas. Current funding progress: see the live Kickstarter page.
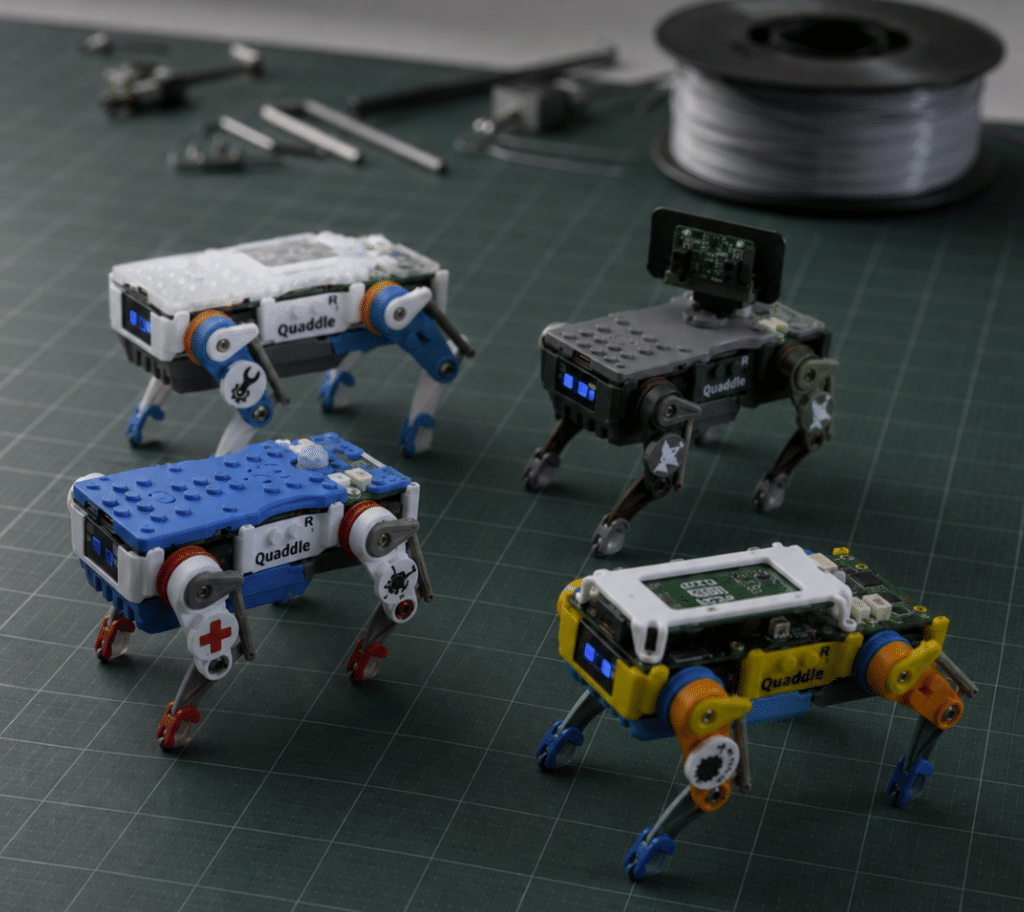
Who Quaddle is for

Primarily an educational robotics & physical AI platform, built around students, makers, educators, and researchers who want to build on it and customize it, not just watch it.

AudienceWhy Quaddle fits
Students (8+) & young buildersBlock-to-Python-to-C++ coding path grows with them; Learn & Replay gives an instant, no-code first win
Makers & hobbyistsOpen OpenCat platform, LEGO-compatible mounting, feedback servos you can read and reprogram — not a sealed toy
K-12 & university educatorsClassroom-ready without depending on Wi-Fi; a two-level path from AI-assisted prompts to hands-on robotics
Researchers & developersURDF (the robot’s 3D description file, used to load it into a simulator) is published and portable to standard simulators (Gazebo, PyBullet, Isaac Sim) for sim-to-real and reinforcement-learning work
Gift buyersPrice and Deskpet/companion appeal make it approachable even without a robotics background

Quaddle is already in production and shipping on the stated timeline — no months-long wait.

Petoi also invites the community to help design the robot itself: anyone can create a custom color scheme at qd.petoi.com and submit it for community voting. Designs with strong support that pass production review may become an official Quaddle colorway, with the designer credited. More on the campaign.
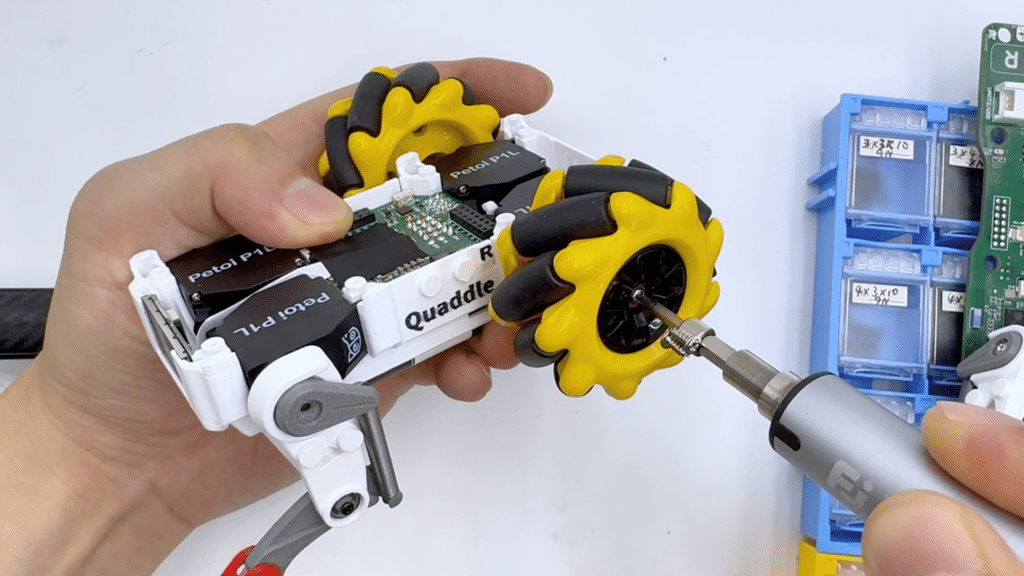
Key features

FeatureDetail
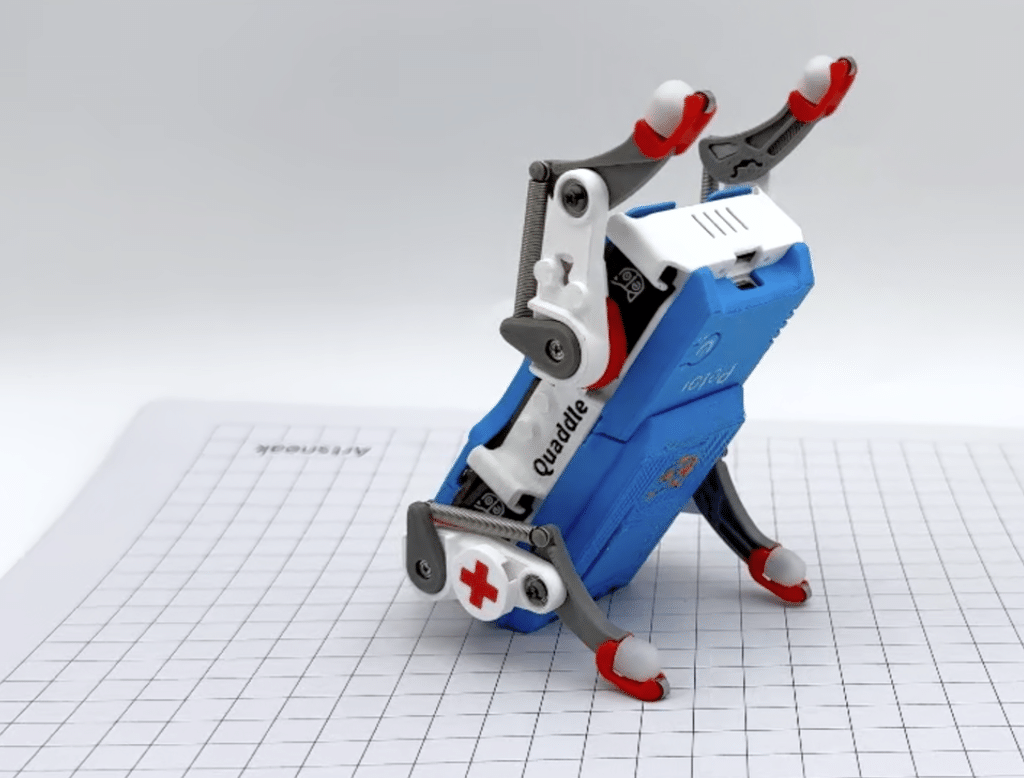
90+ Lifelike movementsActive balancing, self-righting, forward flips, backflip, skating (slides ~½m), crab walk, three-leg gait
Learn & Replay Your Trick (Buddy/Scout)See „Moments that define Quaddle“ above
Voice + AI (Buddy/Scout)Natural language → motion; cloud LLM, typical <1s latency; locomotion stays local
Deskpet mode (Buddy/Scout)On-desk AI companion: chats, reacts with movements and mood, keeps you company
Offline capableMobile app, gamepad controller, back touch buttons trigger all signature moves without Wi-Fi
Build time~15 minutes, snap-fit, swappable battery, Type-C charging
Open platformFull Petoi toolchain (OpenCat, Petoi’s open-source robotics framework), ROS (Robot Operating System, the standard robotics software framework) via Raspberry Pi; compatible with Arduino modules and sensors
CustomizableMood expression, 3D-printable shells, mounts, and accessories (official STL files — load-bearing joints stay injection-molded for durability); LEGO-compatible mounting points for sensors and add-ons
Privacy switchHardware slide switch fully cuts power to AI module — classroom-safe

About Petoi

Founder Dr. Rongzhong Li built a robot cat as a personal project in 2016 while a physics lecturer at Wake Forest University, publishing the designs as OpenCat; he founded Petoi LLC in 2017 to commercialize it. Nybble (2018, Indiegogo) and Bittle (2020, Kickstarter — 11x its funding goal) followed. Quaddle is the next generation: more interaction surfaces, richer AI, and roughly half the price of prior flagship tiers.
Vention eröffnet Physical AI Lab für Industrierobotik

MONTREAL und BERLIN, Sept. 29, 2026 /PRNewswire/ — Vention, ein führender Plattform-Anbieter für industrielle Automatisierung, gibt die Eröffnung seines Physical AI-Labors in Montreal bekannt. Der Forschungsschwerpunkt des Labors liegt auf KI-basierter Robotik für die Fertigungsindustrie. Das Ziel ist, neue Physical AI-Fähigkeiten hinsichtlich der Anforderungen realer Produktionslinien zu validieren und zu skalieren.

Das Forschungsprogramm des Labors vereint industrielle Datenerfassung und Robotersteuerung mit KI-Anwendungen und zielt auf komplexe und unstrukturierte Fertigungsaufgaben ab. Da die Technologie von Vention weltweit bei Tausenden von Herstellern zum Einsatz kommt, darunter 90 der Fortune-500-Unternehmen, erhalten die Forschenden direkten Zugang zu realen Fertigungsumgebungen und einem kontinuierlichen Strom industrieller Manipulationsdaten für das Training von Physical AI-Modellen. Diese Kombination aus akademischer Forschung und einer aktiven industriellen Basis hebt das Labor von anderen Akteuren der Branche ab. Die Modellentwicklung wird durch Benchmarks als auch durch Kundenfeedback geprägt.

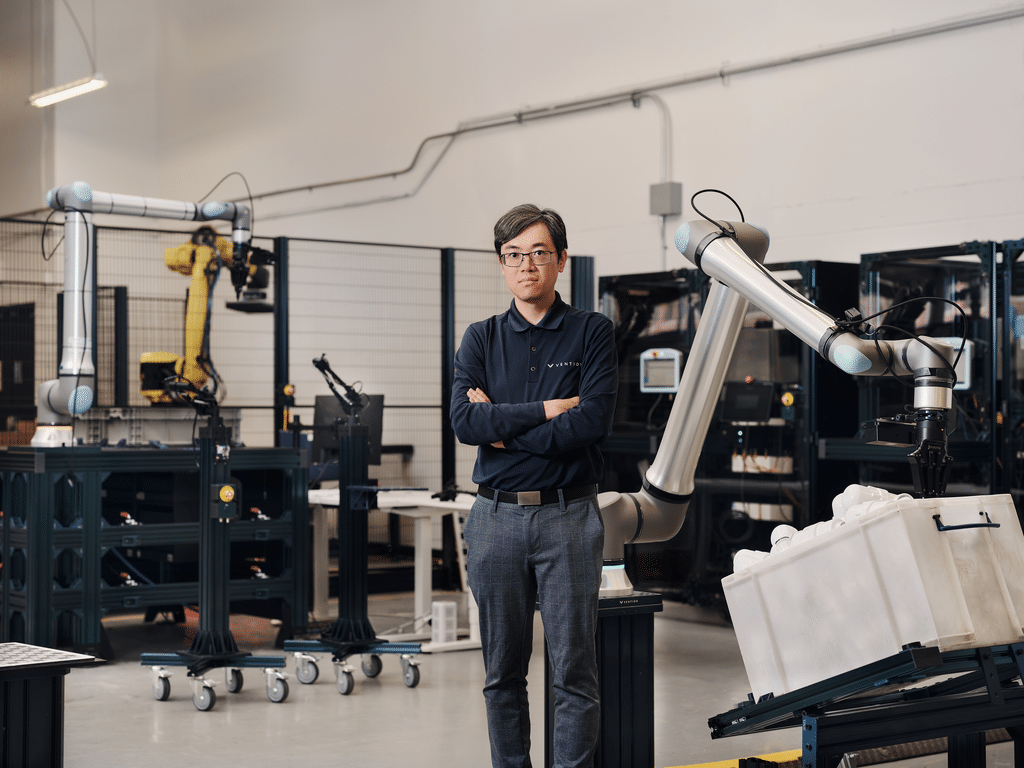
Dr. Jimmy Li, Leiter des Bereichs Physical AI im neuen Labor von Vention in Montreal. (Copyright Vention)

„Was dieses Labor auszeichnet, ist der Kreislauf, den wir geschaffen haben: Die akademische Forschung fließt direkt in reale Produktionsprobleme ein, und das Feedback aus der Produktion fließt wiederum zurück in die Forschung“, sagte Dr. Jimmy Li, Leiter Physical AI bei Vention. „Unsere Kunden warten nicht auf ein fertiges Produkt, das sie testen können; sie sind von Anfang an dabei, während wir es entwickeln. Das ist in diesem Bereich einzigartig und ermöglicht es uns, schneller von einem Forschungsergebnis zu einer Lösung zu gelangen, die tatsächlich in der Fabrikhalle zum Einsatz kommt.“

„Physical AI wird die Möglichkeiten der Hersteller zur Automatisierung grundlegend erweitern, doch die Herausforderung besteht nicht mehr nur darin, zu beweisen, dass ein Roboter eine Aufgabe im Labor ausführen kann“, sagte Etienne Lacroix, Gründer und CEO von Vention. „Die eigentliche Chance besteht darin, diese Fähigkeiten zuverlässig, wirtschaftlich und in Tausenden von Fabriken einsetzbar zu machen. Durch die Kombination von Kanadas erstklassigem KI-Ökosystem mit Ventions fundiertem Robotik-Know-how, den Industriedaten und der Full-Stack-Automatisierungsplattform verfügen wir über eine einzigartige Grundlage, um diese Lücke zu schließen.“

„Send us your parts“-Option für deutsche Unternehmen

Auch deutsche Unternehmen können das Labor nutzen und von den Entwicklungsfortschritten profitieren. „Deutschland ist neben Nordamerika einer der wichtigsten Märkte für uns“, sagt Dr. Li. „Mit ihrem hohen Automatisierungsgrad und ihrem Praxiswissen bringen deutsche Hersteller beste Voraussetzungen für die Anwendung von Physical AI mit. Diese Kompetenz wollen wir einbeziehen und deutschen Unternehmen ermöglichen, an unserer Forschung teilzuhaben.“

Dafür hat Vention eine sogenannte „Send us your parts“-Option eingerichtet. Dr. Li erklärt: „Als deutscher Hersteller schicken Sie uns ein physisches Bauteil nach Montreal, und wir testen es mit unserer Software in einer Live-Zelle mit Robotern von Universal Robots oder Fanuc. Wir liefern Ihnen Informationen zur Greiferfolgsrate, zur Zykluszeit und zu Fehlermodi, gemessen an Ihrem eigenen Bauteil. So können wir gemeinsam echte Probleme in der Produktion lösen – nicht nur virtuell in Simulationen, sondern ganz konkret in der Praxis.“  

Darüber hinaus bietet das Physical AI-Labor deutschen Entwicklerteams KI-basierten Zugriff auf Szenendigitalisierung, Segmentierung, Posenschätzung, Greiferauswahl und kollisionsfreie Bewegungsplanung. Diese Option ist insbesondere für Systemintegratoren und Maschinenbauer interessant, die Automatisierungslösungen selbst erweitern, anstatt sie fertig einzukaufen.

Weltklasse-KI-Expertise für die Industrierobotik

Das Physical AI-Labor von Vention wird von Dr. Jimmy Li geleitet, einem Forscher im Bereich Robotik und maschinelles Lernen von der McGill University, der über mehr als ein Jahrzehnt Erfahrung in der peer-reviewten Forschung sowie fundiertes Fachwissen in den Bereichen Computer Vision, Roboterwahrnehmung, autonome Systeme und KI-gestützte Robotermanipulation mitbringt. In den vergangenen zwei Jahren hat er die Physical AI-Strategie von Vention vorangetrieben und die technische Zusammenarbeit mit NVIDIA geleitet, um Fortschritte in der KI-Forschung in kommerzielle Roboteranwendungen umzusetzen, die in Fabrikhallen zum Einsatz kommen.

Dr. Joelle Pineau, Chief AI Officer bei Cohere, wird Dr. Li als externe technische Beraterin zur Seite stehen. Ihre Beiträge werden sich auf Entscheidungen zur Modellarchitektur, die Festlegung von Forschungsschwerpunkten und den Aufbau von Kontakten zur breiteren KI-Community konzentrieren.

Das Labor hat bereits neues geistiges Eigentum geschaffen, darunter die modulare Physical AI Pipeline GRIIP, die im Februar 2026 auf den Markt gebracht wurde. Als Fortsetzung des Entwicklungsprozesses wird Vention ein öffentliches GRIIP-Software Development Kit (SDK) veröffentlichen, das es Ingenieurteams ermöglicht, die Pipeline entsprechend ihren individuellen Anforderungen weiterzuentwickeln.

CircuitMess Launches MAKERphone 2.0 on Kickstarter — a Real 4G Phone You Build Yourself and Code with AI

Eight years after 2,154 backers soldered together the original DIY phone, CircuitMess returns with a sequel anyone can assemble in about two hours — and program in plain English, Python, or C++.

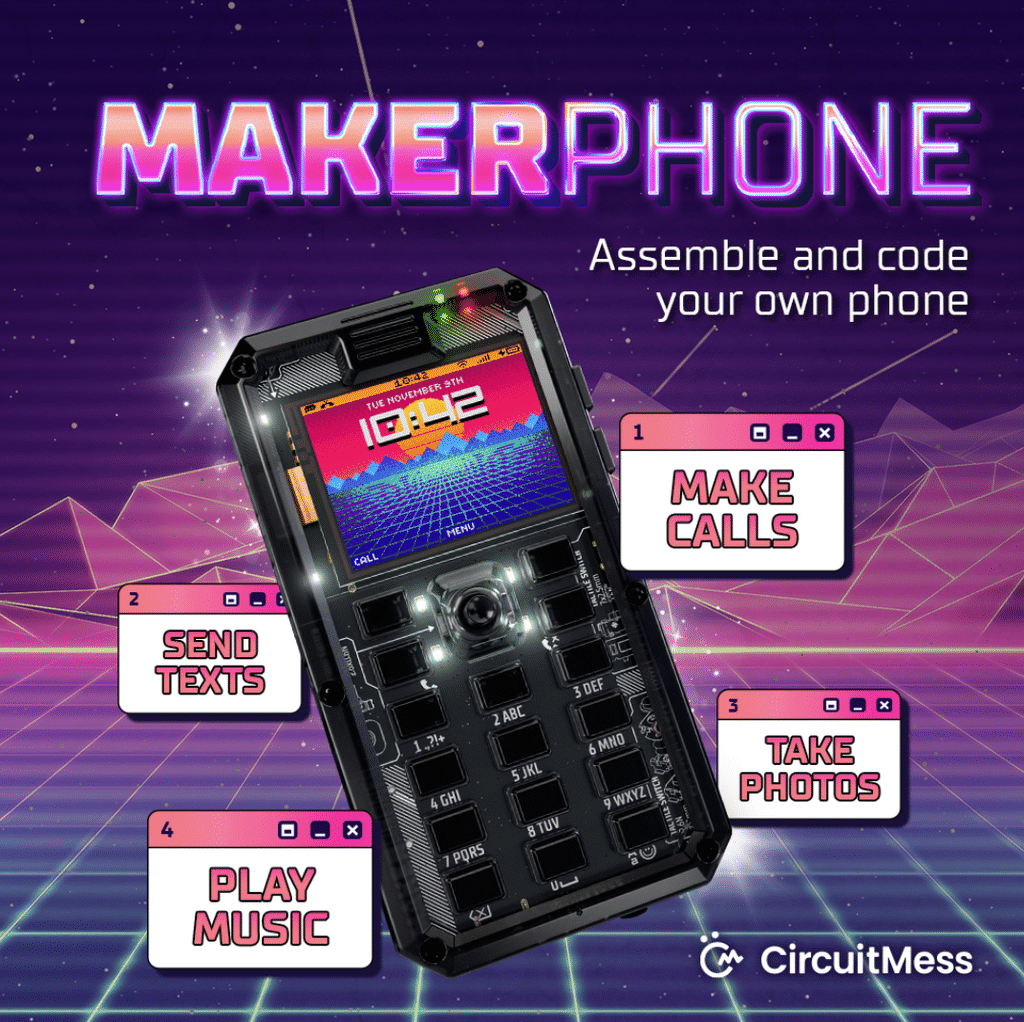
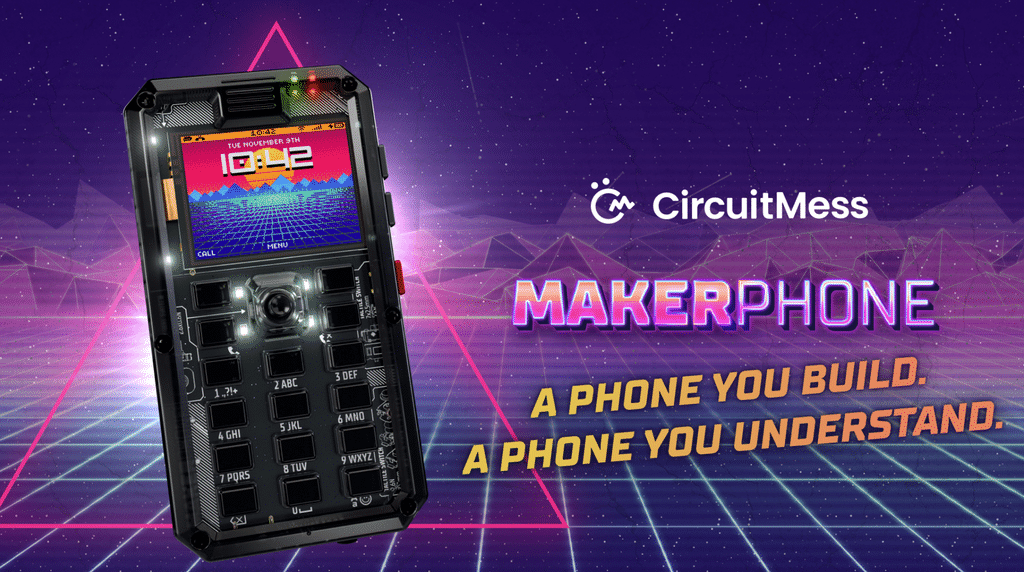
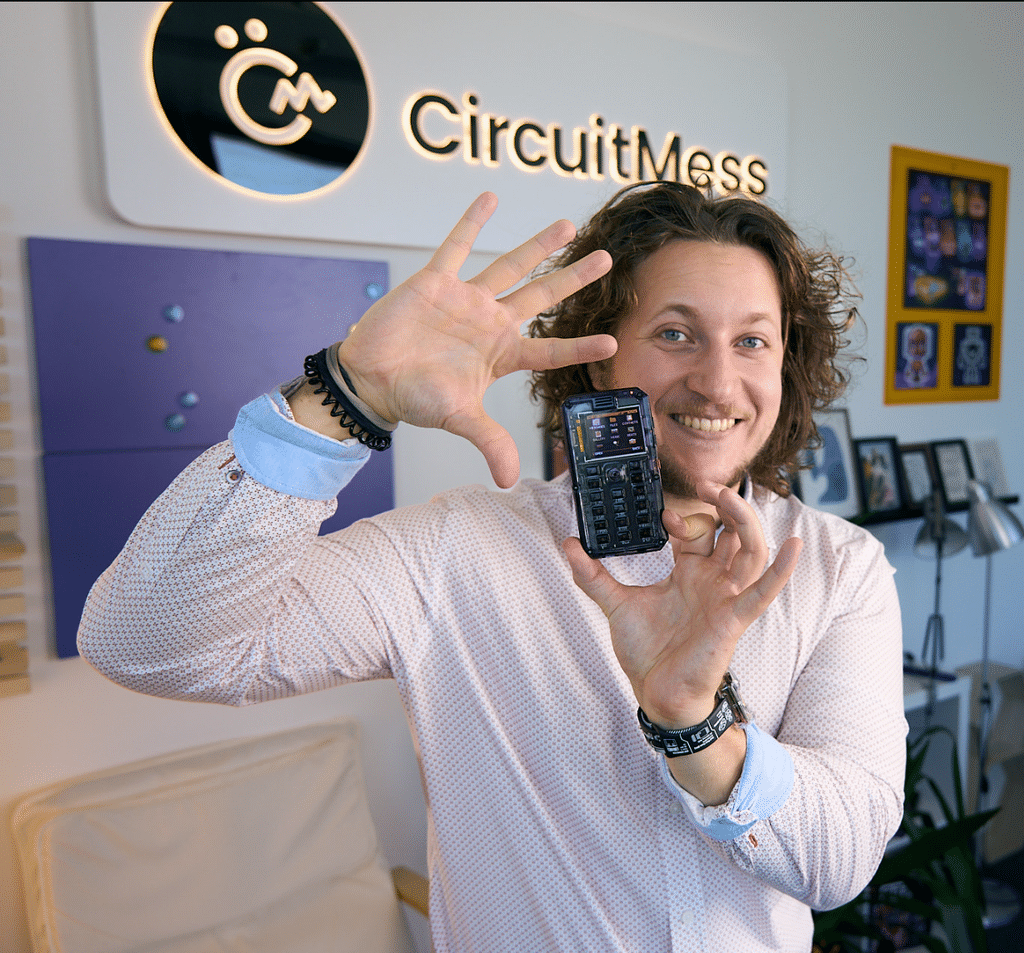
Middletown, Delaware, USA — September 10th, 2026 — CircuitMess today launched its Kickstarter campaign for MAKERphone 2.0, a fully functional 4G mobile phone that arrives in pieces. Builders assemble it themselves in about two hours — no soldering and no experience required — insert a nano-SIM, and it makes real calls and sends real texts on live cellular networks. Then comes the part no other phone offers: its owner programs it, starting by describing ideas in plain English in VibeBoy, CircuitMess’s AI-assisted coding studio, and progressing to real Python and C++.

From Seven Hours of Soldering to a Two-Hour Build

The original MAKERphone, launched on Kickstarter in 2018, asked backers to spend roughly seven hours with a soldering iron — and 2,154 of them did. Eight years and feedback from more than 6,000 MAKERphone users later, MAKERphone 2.0 keeps the build-it-yourself soul and removes the barriers: every component clicks, screws, or plugs into place, guided by a LEGO-style illustrated manual and video guides. Along the way, builders learn what a phone actually is from the inside out — the processor, the modem, the display, the battery.

A Phone With No Locked Doors

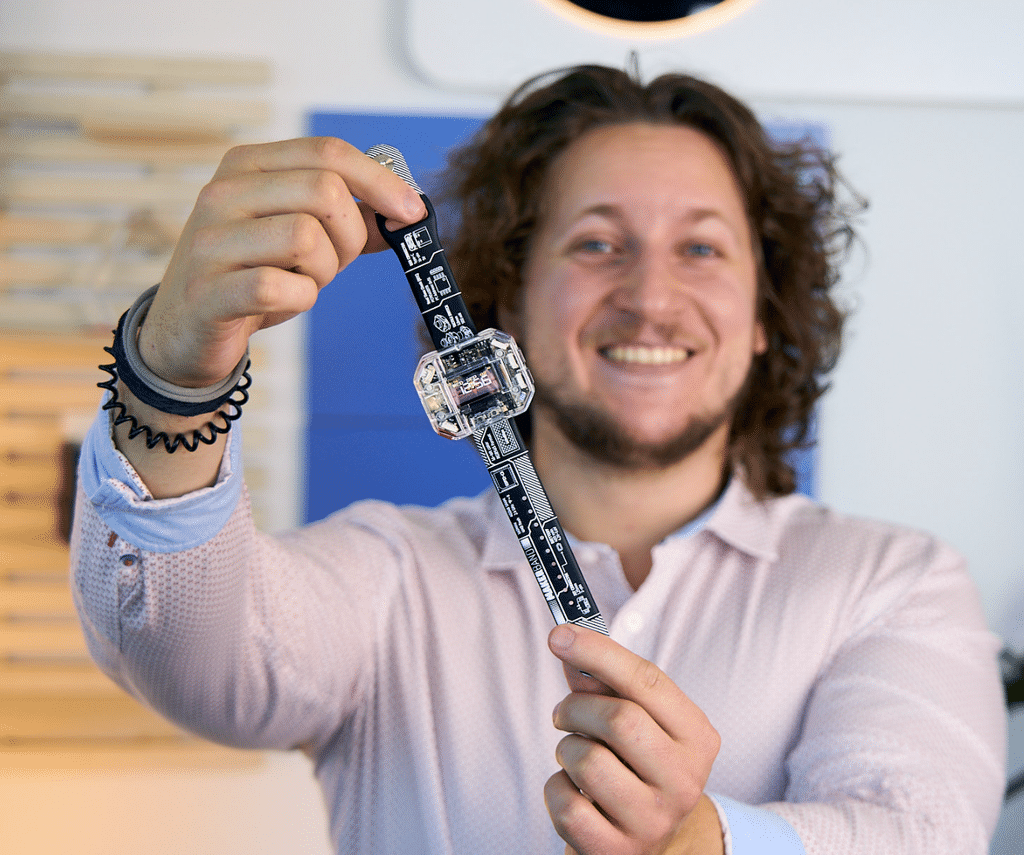
Assembled, MAKERphone 2.0 is a complete classic phone: calls, texting, contacts, ringtones, alarms, a music player, and more than 10 built-in retro games on a 1.77-inch color display — 104 grams of open, hackable hardware built around the Arduino-compatible ESP32-S3. Its UMAX expansion port takes six snap-on modules — Camera, Big Speaker, Flashlight, Environment, Infrared, and a DIY Perf Board for custom circuits — each auto-detected the moment it is plugged in. An optional companion, the buildable MAKERband smartwatch, pairs with the MAKERphone as well as iOS and Android, with 15 watchfaces, five mini-games, and phone notifications.

For parents, it is a first phone that calls and texts the people a child needs — with no social media, no app store, and no infinite feed. When a kid wants a new app, they build it.

Coding That Starts in Plain English

MAKERphone 2.0 is programmed through VibeBoy, CircuitMess’s AI-assisted coding studio: describe an idea in plain English — „make me a game where a taco dodges falling pickles“ — watch AI write the code, and send it to the phone in one click. Then open that code, learn to read it, fix it, and make it your own: a four-level learning ladder takes builders from Pixel Rookie (ages 9+) to Vibe Coder, writing their own Python and C++ from a blank file. VibeBoy is not autocomplete — it teaches users how to think with AI: how to describe problems, read generated code, and correct it when it is wrong. Every MAKERphone 2.0 comes with three months of unlimited AI usage and a free VibeBoy tier for life.

The philosophy behind the product: MAKERphone 2.0 doesn’t fight screen time — it turns it into create time.

„The original MAKERphone taught thousands of kids that a phone isn’t magic — it’s parts and code, and both can be mastered,“ says Albert Gajšak, founder and CEO of CircuitMess. „MAKERphone 2.0 takes away everything that used to stand in the way. You build it in an afternoon, and with VibeBoy you can make it do things no phone in any store can do — even if you have never written a line of code.“

Ready for Manufacturing, Not a Prototype

MAKERphone 2.0’s hardware design is complete and final production hardware exists; the software is feature-complete and in final testing. The Kickstarter campaign funds manufacturing at scale, not R&D, and deliveries to backers are expected in Q3 2027. The campaign offers backers exclusive early-bird pricing and limited launch rewards.

To back the project, visit the MAKERphone 2.0 Kickstarter page, or explore CircuitMess’s other kits at circuitmess.com.

About CircuitMess

CircuitMess is a team of engineers and designers based in Karlovac, Croatia, founded in 2017 by Albert Gajšak after a successful Kickstarter campaign for MAKERbuino. Its mission is turning kids — and kids at heart — from tech consumers into tech creators. CircuitMess has shipped more than 300,000 kits to customers in over 100 countries, developed 37 products, and raised over $2.2M across 6 Kickstarter campaigns, every single one delivered. Its kits have been featured in Forbes, TechCrunch, Wired, BBC, The Verge, The New York Times, Popular Science, Tom’s Hardware, and GameSpot. Find out more at www.circuitmess.com.

eXperiBot Explorer: Ein Lernroboter, der Lernende zum Verstehen anregt, statt zum Raten

Wer schon einmal einen Linienfolger programmiert hat, kennt das Prinzip: Man gibt einen Schwellenwert ins Programm ein, lässt den Roboter starten, beobachtet, wie er über die Linie fährt, verändert die Zahl und lässt ihn erneut starten. Nach einiger Zeit passt das Ergebnis. Warum es schließlich passt, weiß am Ende jedoch oft niemand so genau.

Genau hier setzt der eXperiBot Explorer an: Er macht sichtbar, was sonst im Verborgenen bleibt, und macht so aus dem Ausprobieren ein Verstehen.

eXperibot 1er-Set © 2026 Cornelsen Experimenta GmbH

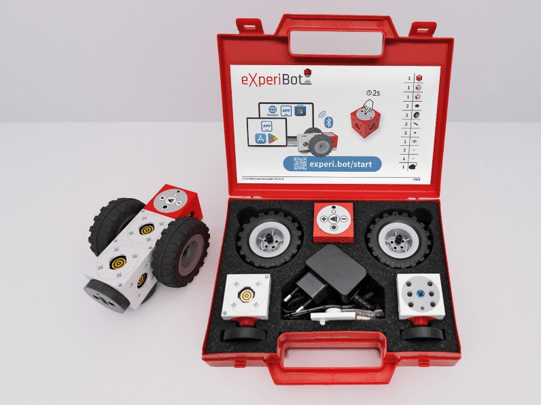
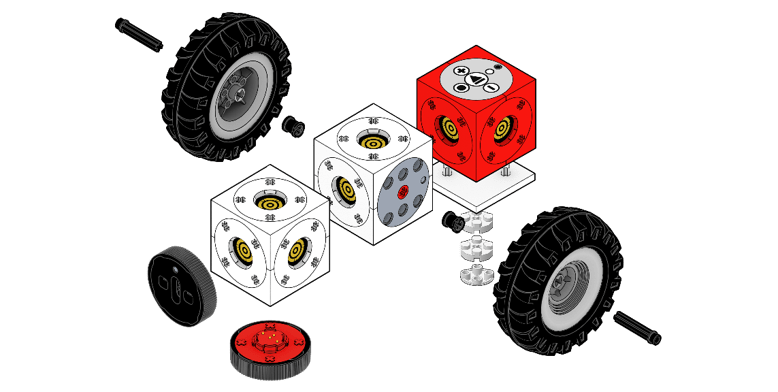
Der eXperiBot Explorer von Cornelsen Experimenta richtet sich an Schülerinnen und Schüler ab Klasse 5. Der Lernroboter ist modular aufgebaut und besteht aus wenigen Modulen: Powerbrain, Motor, Multisensoren und Cube. Im Handumdrehen lassen sich die Module miteinander verbinden und flexibel kombinieren.

Explosionszeichnung eXperibot © 2026 Cornelsen Experimenta GmbH

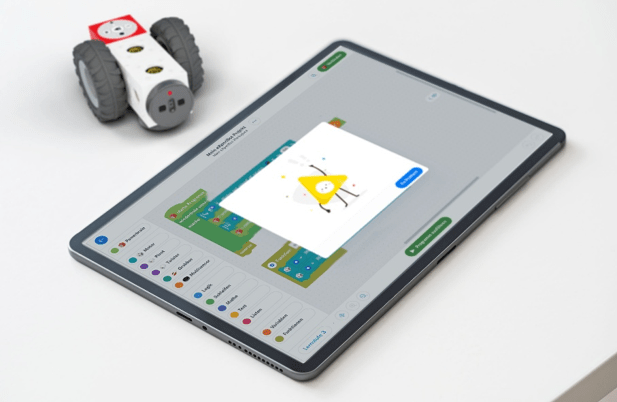
Programmiert wird mit der eXperiBot Blockly App. Diese ist kostenlos für Windows, macOS, iOS und Android verfügbar. Ist eine Installation auf den verwendeten Geräten nicht möglich, arbeitet man stattdessen im Browser mit der Web-App – und ist dabei nicht dauerhaft auf eine Verbindung angewiesen: Die Lerneinheiten werden heruntergeladen und lassen sich anschließend auch offline bearbeiten. Für die Arbeit mit der App ist keine Anmeldung notwendig. Es werden weder persönliche Konten noch Benutzerprofile angelegt.

eXperiBot und die eXperiBot Blockly App © 2026 Cornelsen Experimenta GmbH

Ablesen statt raten

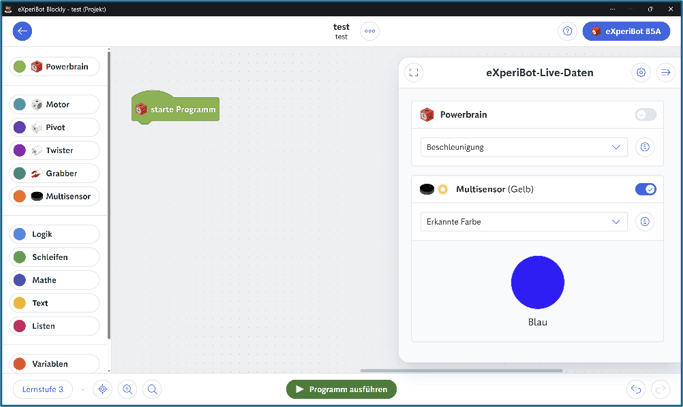
Die App zeigt Sensorwerte in Echtzeit an, auch wenn kein Programm ausgeführt wird. Das Powerbrain sowie jedes angeschlossene Modul liefern eigene Messwerte – von der Beschleunigung über den Winkel eines Pivot-Moduls bis hin zur Farbe, die der Multisensor gerade erkennt.

eXperiBot-Live-Datenin der eXperiBot Blockly App © 2026 Cornelsen Experimenta GmbH

Dies kehrt die übliche Reihenfolge der Arbeitsschritte um. Der Roboter wird über den Untergrund geschoben, die Werte werden beobachtet und anschließend wird programmiert. So wird sichtbar, was der Sensor tatsächlich misst, noch bevor daraus ein Programm entsteht. 

Das Nachrichtenprotokoll verfolgt denselben Ansatz. Über den Block „Text – gib aus“ lassen sich Statusmeldungen und Variablenwerte zur Laufzeit ausgeben. Wenn etwas schiefgeht, erscheint eine Fehlermeldung mit dem Python-Fehlertyp, einer Beschreibung und der Zeilennummer – bezogen auf den Code, den die Blöcke erzeugen. So ist sofort ersichtlich, an welcher Stelle die Suche beginnen muss.

Den Python-Code kann man sich neben der Blockansicht anzeigen lassen, gedacht als Übergang in den Informatikunterricht höherer Klassen. 

Stecksystem ohne Werkzeug

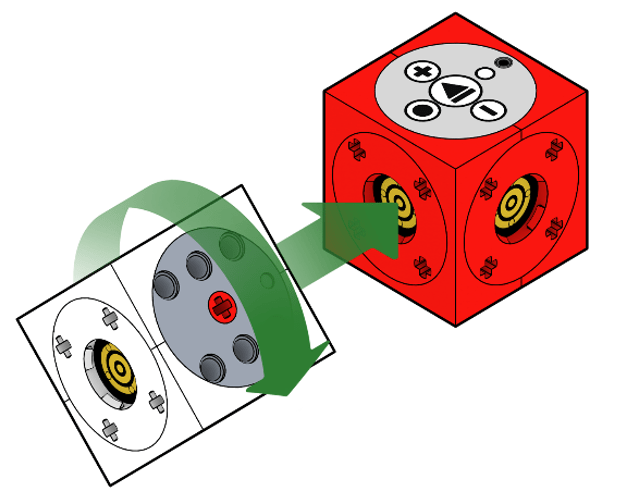
Die Bauteile werden ohne Werkzeug zusammengesteckt, und fast jede Würfelseite lässt sich andocken.

Verbinden der Module © 2026 Cornelsen Experimenta GmbH

Je nach Aufbau wandert der Multisensor an den eXperiBot: Beim Linienfolger nach unten, beim Ausweichen nach vorn. Er liefert Licht-, Farb-, Abstands- und Gyro-Werte. Mit den Zusatzmodulen Pivot, Twister und Grabber wird aus dem Fahrzeug ein greifender oder schwenkender Aufbau. Die Verbindung zur App erfolgt über Bluetooth, kabellos und ohne zusätzliche Einrichtung.

Blockly ohne Maus

Das jüngste Update bringt eine Neuerung im Bereich der Barrierefreiheit: Der Block-Editor lässt sich nun vollständig über die Tastatur bedienen. Dadurch können auch Schülerinnen und Schüler mitarbeiten, für die die Bedienung per Maus keine Option ist – eine Funktion, die Drag-and-drop-Oberflächen bislang selten bieten. Ebenfalls neu: Inhaltsupdates für Lerneinheiten erfolgen automatisch, sobald eine Verbindung besteht. So bleibt der Offline-Bestand ohne weiteres Zutun aktuell.

Jeder in seinem Tempo

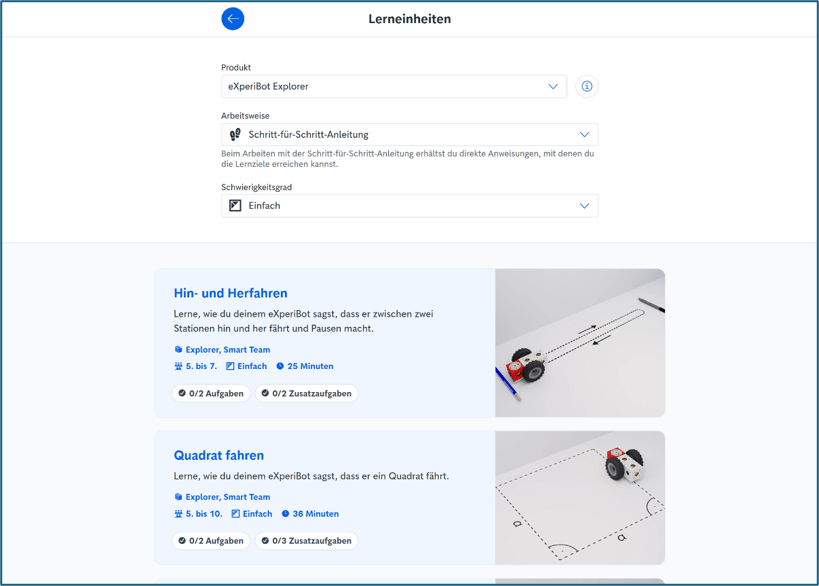
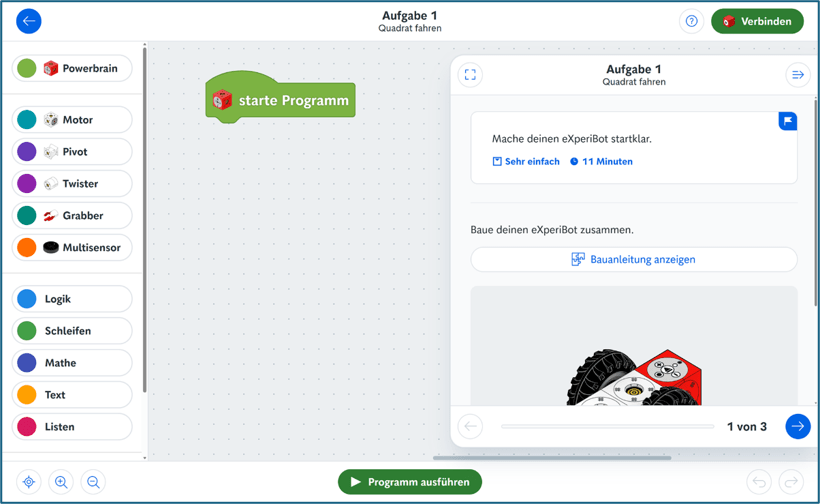
Die Programmieraufgaben stehen in der App als Lerneinheiten zur Verfügung und führen Schritt für Schritt durch die Aufgaben. An den Stellen, an denen erfahrungsgemäß Schwierigkeiten auftreten, gibt es Tipps und Hinweise. Wer schnell vorankommt, arbeitet weiter; wer mehr Zeit benötigt, erhält die nächste Hilfestellung, ohne auf die Klasse oder die Lehrkraft warten zu müssen.

Lerneinheiten in der eXperiBot Blockly App © 2026 Cornelsen Experimenta GmbH
Lerneinheit „Quadrat fahren“ in der eXperiBot Blockly App © 2026 Cornelsen Experimenta GmbH

Für den Unterricht verändert sich die Rolle der Lehrkraft deutlich. Statt jeden Zwischenschritt für alle gleichzeitig anzusagen, geht die Lehrkraft durch die Gruppen und unterstützt dort, wo wirklich jemand nicht weiterkommt.

Unterstützt wird dies durch die drei aufeinander aufbauenden Lernstufen, die steuern, wie viele und wie komplex die Blöcke überhaupt sichtbar sind. Seit dem Update lässt sich die Lernstufe auch direkt bei einer einzelnen Aufgabe wählen. Differenzierung bedeutet hier also nicht, drei Arbeitsblätter vorzubereiten.

Was dazugehört

Neben den geführten Lerneinheiten gibt es Einheiten zum selbstständigen Arbeiten sowie einen freien Modus zum eigenen Programmieren. Für Lehrkräfte steht ein Unterrichtsplaner zur Verfügung, der Lernziele, Vorkenntnisse, Lehrplanbezüge, Differenzierungshinweise und praktische Tipps enthält.

Die App ist derzeit in drei Sprachen verfügbar: Deutsch, Englisch und Ukrainisch.

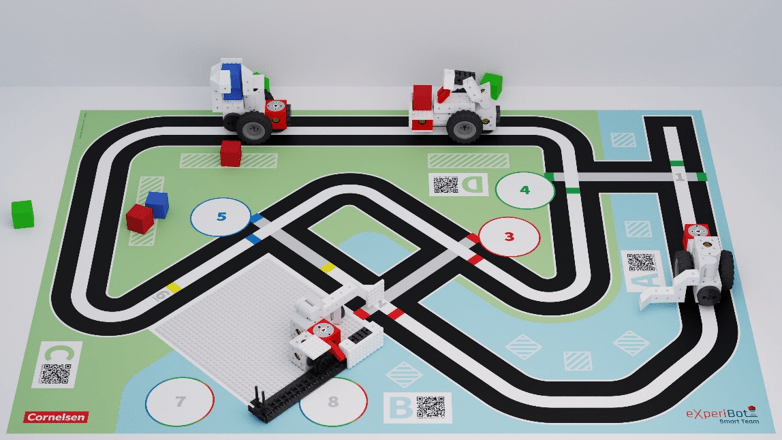
Der Explorer wird in einem Koffer mit Schaumstoffeinlage geliefert, in der jedes Modul seinen festen Platz hat. Dadurch ist vor und nach der Stunde auf einen Blick erkennbar, ob alles vollständig ist. Wer über den Einzelroboter hinausgehen möchte, findet im eXperiBot Smart Team vier kooperierende Roboter in den Szenarien Smart Factory, Smart Recycling und Smart Farming, bei denen ohne Absprache in der Gruppe nichts funktioniert.

Smart Farming © 2026 Cornelsen Experimenta GmbH

Mehr erfahren? Weitere Informationen findet man hier: eXperiBot – Der Lernroboter von Cornelsen

Microduck: Diese kleine Roboter-Ente lernt das Laufen

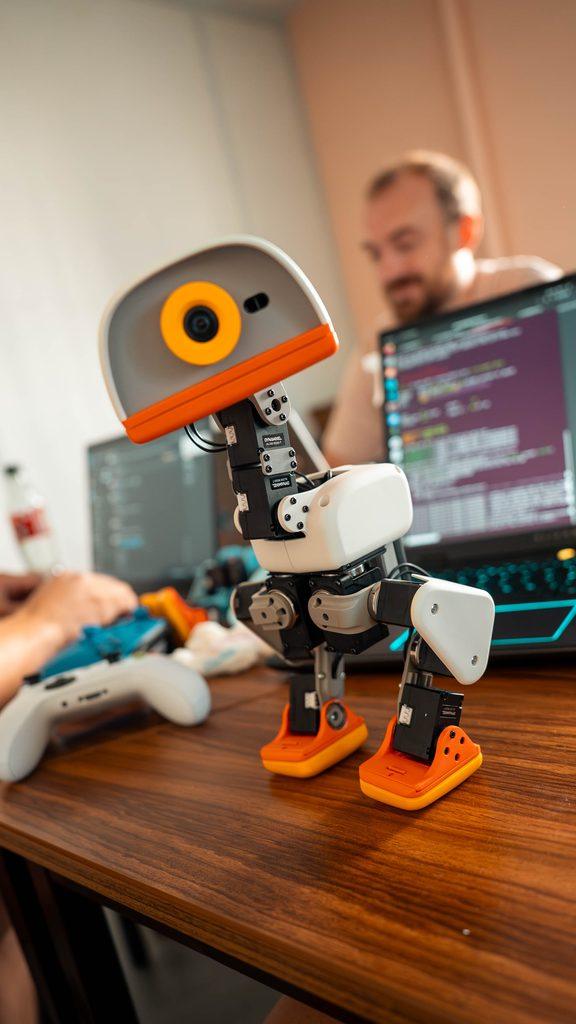
Eine Ente auf Rollschuhen? Und dann ist sie auch noch ein Roboter? Genau das ist Microduck, ein neuer kleiner Roboter aus Frankreich. Er kann laufen, Gegenstände mit seinem Schnabel greifen, einen Ball treten und sogar selbstständig wieder aufstehen, wenn er umfällt.

Hinter dem niedlichen Aussehen steckt spannende Technik. Microduck wurde von Pollen Robotics entwickelt, einem französischen Robotikunternehmen, das seit 2025 zu Hugging Face gehört. Vorgestellt wurde der Roboter am 27. August 2026.

Was ist Microduck?

Microduck ist ein kleiner zweibeiniger Roboter, der ungefähr 25 Zentimeter groß und weniger als 800 Gramm schwerist.

Sein Aussehen ist ziemlich ungewöhnlich: Microduck erinnert zwar an eine Ente, besitzt aber nur ein großes Kamera-Auge. Arme hat er ebenfalls nicht. Dafür lässt sich sein Schnabel öffnen und schließen und wie ein kleiner Greifer benutzen.

Im Inneren arbeiten 15 Motoren, die Kopf, Hals und Beine bewegen. Dazu kommen eine Kamera, ein kleiner LiDAR-Abstandssensor und zwei Bewegungssensoren, sogenannte IMUs.

Mit diesen Sensoren kann der Roboter Informationen über seine Umgebung und seine eigenen Bewegungen erfassen.

Was kann Microduck?

Direkt nach dem Auspacken bringt Microduck bereits mehrere trainierte Bewegungen mit.

Er kann laufen, sitzen beziehungsweise in die Hocke gehen, Gegenstände mit seinem Schnabel greifen, einen Ball treten und nach einem Sturz wieder aufstehen.

Besonders lustig sieht Microduck mit seinen optionalen Rollen aus. Dann kann die kleine Roboter-Ente tatsächlich über den Boden rollen. Gesteuert werden kann sie unter anderem mit einem Gamecontroller.

Microduck kann außerdem verschiedene eigene Geräusche von sich geben. Einen Sprachassistenten wie Alexa oder ChatGPT sollte man sich darunter aber nicht vorstellen: Sprachverständnis gehört derzeit nicht zu den offiziell angegebenen Standardfunktionen.

Eine Roboter-Ente, die hinfallen darf

Dass Microduck manchmal hinfällt, ist kein Fehler. Genau darin steckt ein wichtiger Teil des Projekts.

Einem Roboter das Laufen beizubringen, ist nämlich ziemlich schwierig. Bei jedem Schritt müssen viele Motoren gleichzeitig richtig bewegt werden. Verlagert der Roboter sein Gewicht nur ein bisschen falsch, landet er auf dem Boden.

Microduck nutzt dafür Bewegungsmodelle, die mit Reinforcement Learning trainiert werden können. Auf Deutsch heißt das „bestärkendes Lernen“.

Du kannst dir das ungefähr so vorstellen: Eine KI probiert sehr viele Bewegungen aus. Gute Lösungen werden belohnt, schlechte bringen sie ihrem Ziel nicht näher. Nach vielen Versuchen entsteht eine Strategie, mit der sich der Roboter bewegen kann.

Erst im Computer, dann im echten Roboter

Natürlich wäre es ziemlich anstrengend, einen echten Microduck hunderttausendmal umfallen zu lassen.

Deshalb kann das Training zunächst in einer Simulation stattfinden. In dieser virtuellen Welt kann die Software Bewegungen immer wieder ausprobieren. Anschließend lässt sich ein trainiertes Bewegungsmodell auf den echten Microduck übertragen. Dieses Verfahren nennt man Sim-to-Real – also „von der Simulation in die Wirklichkeit“.

Genau das macht Microduck für Entwickler, Studierende und Robotik-Fans interessant. Sie können nicht nur mit dem Roboter spielen, sondern auch versuchen, ihm neue Bewegungen beizubringen.

Was steckt in Microduck?

Als kleiner Computer arbeitet im Roboter ein Rockchip RK3566 mit KI-Beschleuniger. Dazu kommen 1 GB Arbeitsspeicher und 32 GB Speicher.

Microduck besitzt außerdem eine Frontkamera, einen 8×8-ToF-LiDAR, zwei IMUs, Mikrofone, einen Lautsprecher, WLAN, Bluetooth und zwei NFC-Antennen. Der Akku ist herausnehmbar und soll ungefähr eine Stunde Betrieb ermöglichen.

Die Software ist Open Source. Entwickler können also den veröffentlichten Programmcode untersuchen und verändern. Das gilt allerdings nicht für den kompletten Roboter: Die mechanischen und elektronischen Konstruktionsdateien der Hardware sind laut Pollen Robotics nicht Open Source.

Was sagen die ersten Berichte?

Microduck ist brandneu. Deshalb gibt es bisher noch keine aussagekräftigen Langzeittests von normalen Käuferinnen und Käufern.

Die ersten Medienberichte beschäftigen sich vor allem mit dem ungewöhnlichen Konzept. TechCrunch hebt beispielsweise hervor, dass sich Bewegungen in einer Simulation trainieren und anschließend auf den echten Roboter übertragen lassen. The Verge zeigt sich besonders von der Mischung aus niedlichem Design, programmierbarer Software und den Rollschuhen angetan.

Das Interesse scheint groß zu sein. Business Insider berichtete wenige Tage nach der Vorstellung unter Berufung auf Hugging Face von Bestellungen im Wert von mehr als 2,6 Millionen US-Dollar innerhalb der ersten 24 Stunden.

Trotzdem gilt: Ob Microduck im täglichen Einsatz genauso gut funktioniert wie in den Vorführvideos, lässt sich erst beurteilen, wenn mehr Geräte tatsächlich bei ihren Besitzern angekommen sind.

Was kostet Microduck?

Zum Start wurde Microduck für 399 US-Dollar vor Steuern und Versand angekündigt. Im europäischen Shop von Pollen Robotics wird der Roboter derzeit auch in Euro angeboten.

Es gibt vier Farbvarianten: Cream, Graphite, Lavender und Sky.

Die ersten Auslieferungen sind laut Hersteller noch vor Weihnachten 2026 geplant. Microduck ist dabei eher eine Plattform für Robotik, Programmierung und Experimente als ein klassisches Spielzeug. Pollen Robotics empfiehlt seine Entwicklungs- und Experimentierplattformen derzeit für Personen ab 16 Jahren.

Warum Microduck spannend ist

Große Laufroboter sind kompliziert, teuer und bei Experimenten nicht gerade praktisch. Wenn ein 80 Kilogramm schwerer Roboter umfällt, kann schnell etwas kaputtgehen.

Microduck verfolgt einen anderen Ansatz: Der Roboter ist klein, vergleichsweise günstig und ausdrücklich dafür gedacht, neue Bewegungen auszuprobieren.

Damit bringt er moderne Themen wie Physical AI, Reinforcement Learning und Sim-to-Real auf den Schreibtisch.

Und genau darin könnte seine größte Stärke liegen: Microduck ist nicht nur niedlich. Er macht Technologien sichtbar und ausprobierbar, die sonst häufig nur in Forschungslaboren zu sehen sind.

Fazit

Microduck ist eine kleine Roboter-Ente mit überraschend ernsthafter Technik.

15 Motoren, Kamera, LiDAR, Bewegungssensoren und ein Greifschnabel ermöglichen ihm erstaunlich viele Bewegungen. Noch spannender ist aber die offene Software: Eigene Bewegungsmodelle können in einer Simulation trainiert und anschließend auf dem echten Roboter ausprobiert werden.

Ob Microduck langfristig hält, was die ersten Videos versprechen, müssen unabhängige Tests nach der Auslieferung zeigen.

Bis dahin steht zumindest eines fest: Beim Thema Laufroboter darf Forschung offenbar auch ein bisschen quaken. 🦆

🦊 FuxFun – Wusstest du, dass …?

… Microduck beim Umfallen nicht unbedingt Hilfe braucht?

Eine seiner mitgelieferten Fähigkeiten ist das selbstständige Aufstehen. Der Roboter besitzt sogar unterschiedliche Bewegungsabläufe dafür, je nachdem, wie er auf dem Boden liegt.

Für einen Roboter kann richtiges Hinfallen also durchaus zum Lernen dazugehören!

🔬 Für Profis

Pollen Robotics veröffentlicht die Software von Microduck auf GitHub. Dort kannst du unter anderem sehen, wie der Roboter gesteuert wird und wie seine Bewegungsmodelle funktionieren.

Besonders interessant sind dabei die Begriffe Reinforcement Learning, MuJoCo, PPO, ONNX und Sim-to-Real.

Transparenzhinweis

Dieser Artikel wurde mit Unterstützung Künstlicher Intelligenz recherchiert und formuliert. Die Angaben wurden vor der Veröffentlichung anhand der unten genannten Herstellerinformationen und Medienquellen redaktionell überprüft.

Quellen

Pollen Robotics: Offizielle Produktseite, technische Daten und Vorstellung von Microduck, Stand August 2026.

Pollen Robotics Press Kit: Technische Daten, Presseinformationen und offizielle Pressefotos.

Pollen Robotics / GitHub: Offizieller Microduck-Quellcode und technische Dokumentation.

heise online: „Microduck: Der Entenroboter aus Frankreich“.

TechCrunch: „Hugging Face is selling a cute $399 open source duck robot, Microduck“, 27. August 2026.

The Verge: Bericht über Microduck vom August 2026.

Business Insider: Bericht zur Nachfrage nach Microduck, August 2026.

📚 Buchempfehlung: Roboter & KI entdecken

Du möchtest noch mehr darüber erfahren, wie Roboter funktionieren, wie sie ihre Umgebung wahrnehmen und was Künstliche Intelligenz eigentlich ist?

Im Buch „Roboter & KI“ aus der SchlauFUX-Reihe vom KOSMOS Verlag findest du Robotik und KI mit vielen Bildern und leicht verständlichen Erklärungen – für neugierige Technikfans ab etwa 10 Jahren.

SchlauFUX – Roboter & KI beim Kosmos Verlag

Sphero im Vergleich: Vom einfachen Roboterball zum Lernwerkzeug für MINT

Sphero hat sich seit dem ersten Modell von 2011 deutlich weiterentwickelt. Was als ferngesteuerter Ball begann, ist heute – besonders für Robotik- und Bildungs-Enthusiasten – eine feste Größe im Bereich der programmierbaren Lernroboter geworden. Von der einfachen 1.0-Version über den transparenten SPRK bis hin zum aktuellen BOLT+ hat Sphero schrittweise die Motorik, Sensorik und Programmiermöglichkeiten (Draw, Block, JavaScript + Python) ausgebaut.

Die nachfolgende Übersicht vergleicht die wichtigsten Modelle in ihrer Entwicklung.

Sphero 1.0 & 2.0 – Die Ursprünge des Roboterballs

Der Sphero 1.0 war der erste App-gesteuerte, undurchsichtige Roboterball, der das grundlegende Prinzip einführte: Steuerung per Bluetooth, induktives Laden und Gyroskop sowie Beschleunigungssensor für die Orientierung.
Der Sphero 2.0 brachte dann ein massives Hardware-Upgrade: Er war doppelt so schnell (bis zu 2,13 m/s), durch mehr LEDs dreimal so hell und besaß einen tieferen Schwerpunkt, was die Steuerung deutlich präziser machte. Er etablierte Sphero als agiles Spielzeug und bereitete den Weg für bildungsorientierte Modelle.

Sphero SPRK und SPRK+ – Der Fokus auf Bildung

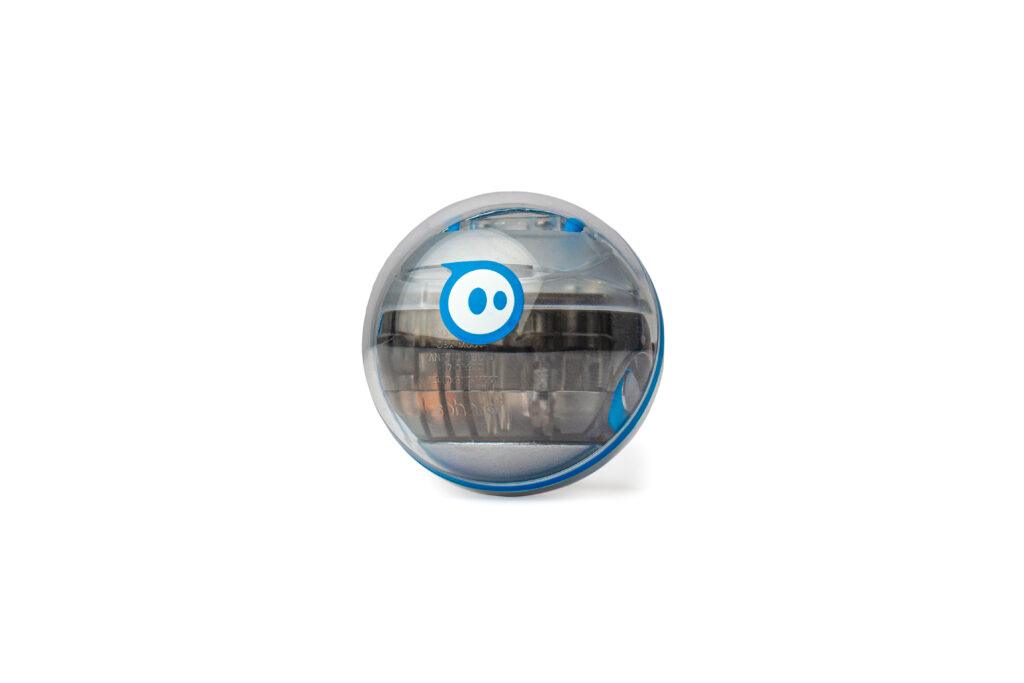
Mit der SPRK-Serie machte Sphero den Schritt in Richtung MINT-Ausbildung. Das markanteste Merkmal ist die transparente Hülle, durch die man die Elektronik, Motoren und Mechanik im Inneren arbeiten sieht.
Der SPRK+ (Tennisballgröße, ca. 181 g) ergänzte dieses Konzept durch eine wasserdichte und kratzfeste Polycarbonat-Hülle sowie Bluetooth LE (bis 30 m Reichweite). Die Sensorik blieb bei Motor-Encoder, Gyroskop und Beschleunigungssensor, was für grundlegende Physik- und Programmieraufgaben vollkommen ausreicht.

Sphero Mini – Der günstige Einstieg

Der Sphero Mini ist deutlich kleiner (Tischtennisballgröße, 46 g) und günstiger als seine großen Geschwister. Er ist nicht wasserdicht, und seine farbige Hülle muss zum Laden (via Micro-USB statt Induktion) geöffnet werden. Die Geschwindigkeit ist auf 1 m/s begrenzt und die Bluetooth-Reichweite auf 10 m. Dennoch ist er vollständig programmierbar und ideal für den Einstieg – oder als kostengünstige Anschaffung in mehrfacher Ausführung (z.B. für kleine Wettbewerbe auf dem Schreibtisch).

Sphero BOLT – Das Profimodell mit Sensoren

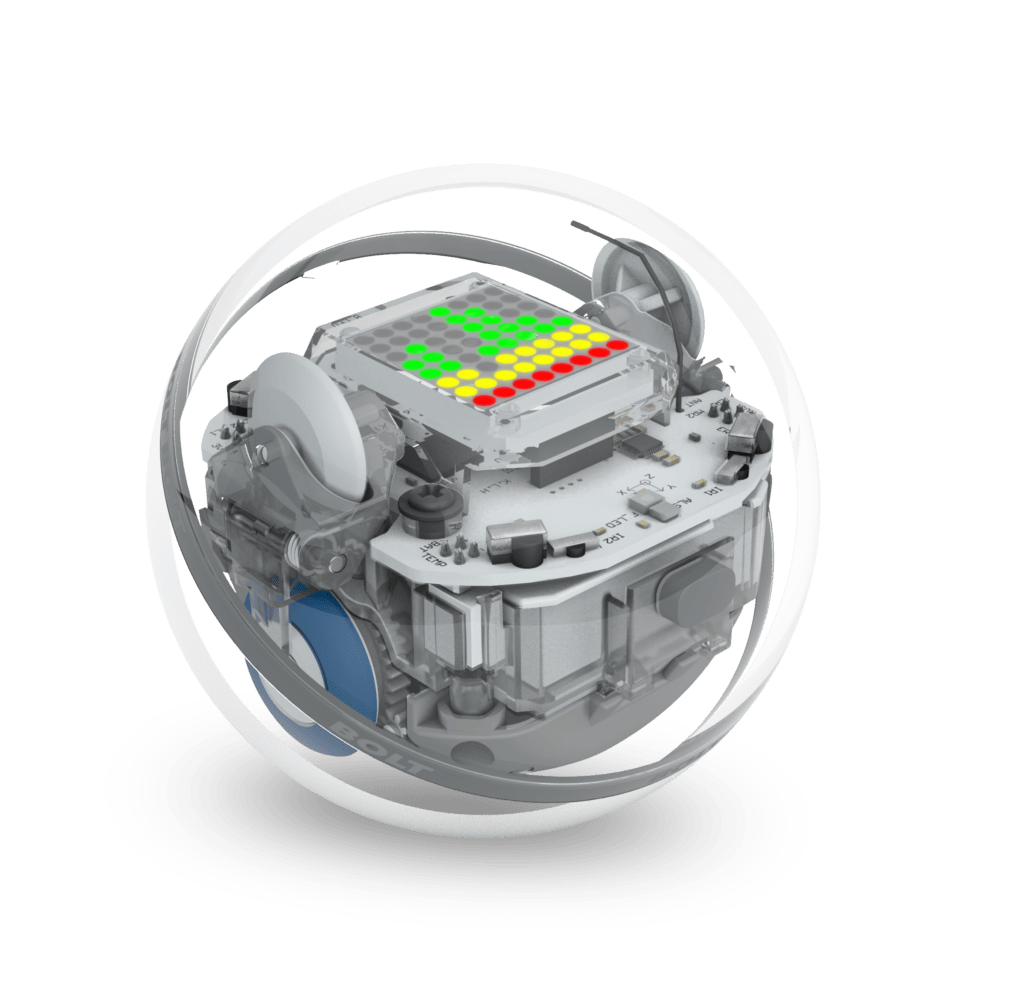
Der Sphero BOLT nahm die transparente Hülle des SPRK+ und rüstete sie massiv auf: Das Herzstück ist eine programmierbare 8×8 LED-Matrix im Inneren. Hinzu kamen neue Sensoren, die besonders für fortgeschrittene Robotik-Projekte spannend sind:

  • Lichtsensor: Erlaubt Reaktionen auf Helligkeit.
  • Kompass (Magnetometer): Ermöglicht die Ausrichtung ohne manuelles Kalibrieren („Auto Aim“).
  • Infrarot-Sensoren: Erlauben die direkte Kommunikation (Schwarmverhalten) zwischen mehreren BOLT-Robotern.
    Der BOLT ist ebenfalls wasserdicht, lädt induktiv und bietet eine Laufzeit von über 2 Stunden.

Sphero BOLT+ – Das Upgrade mit Display

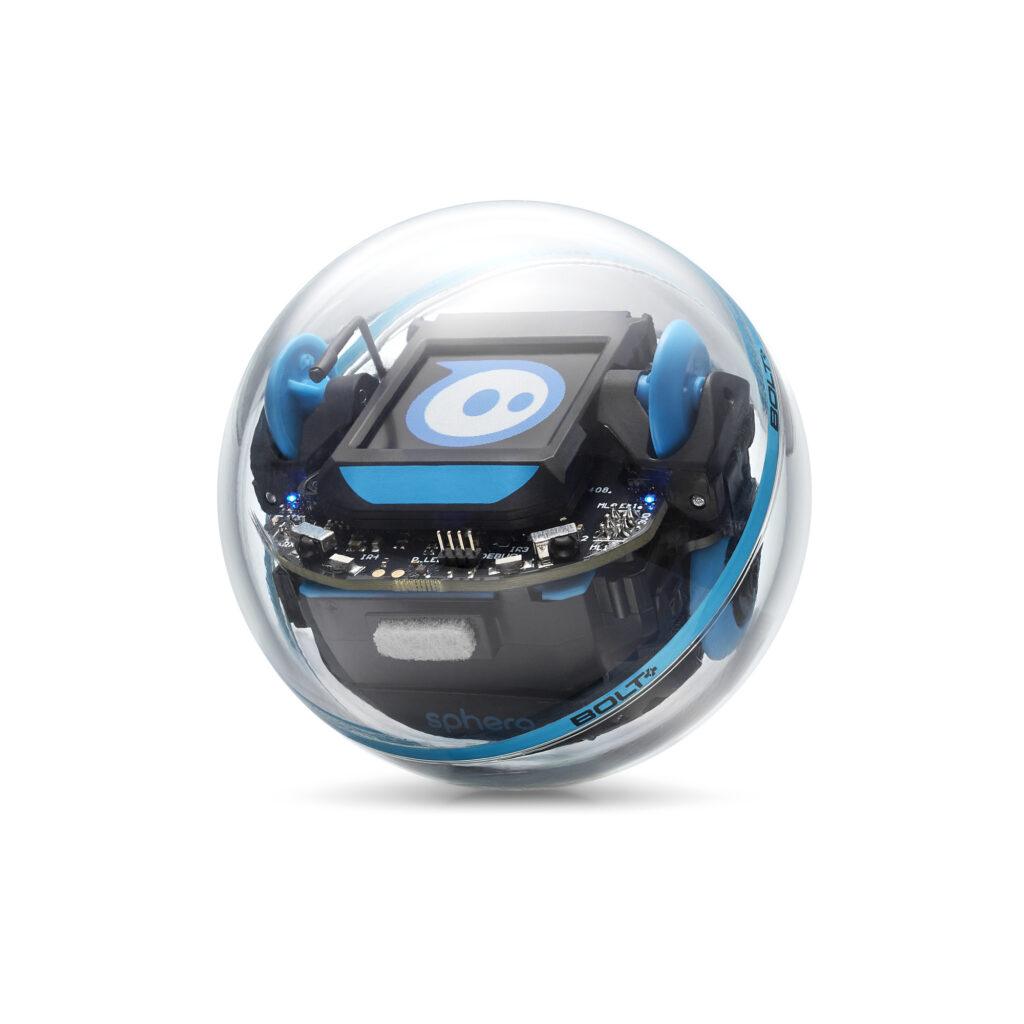
Der BOLT+ ist die neueste Iteration und ersetzt die LED-Matrix des BOLT durch ein hochauflösendes 128×128 Pixel LCD-Display. Dies ermöglicht komplexere Animationen, Grafiken und die Anzeige von Live-Sensordaten direkt auf dem Roboter. Angetrieben von einem Dual-Core-SoC-Prozessor und ausgestattet mit „Shake-to-Wake“ (Aufwecken durch Schütteln) sowie verbessertem Qi-Wireless-Laden, bietet er neue Programmierblöcke wie „Roll to Distance“. Er baut auf dem Formfaktor des BOLT auf und ist rückwärtskompatibel zu dessen Lerninhalten.

Vergleichstabelle der Sphero Modelle

Feature / ModellSphero 2.0Sphero MiniSPRK+Sphero BOLTSphero BOLT+
Größe / Gewicht74 mm / 168 g42 mm / 46 g (Tischtennisball)73 mm / 181 g (Tennisball)73 mm / 200 g (Tennisball)73 mm / 200 g (Tennisball)
HülleUndurchsichtigFarbig, zu öffnenTransparent, versiegelt, wasserdichtTransparent, versiegelt, wasserdichtTransparent, versiegelt, wasserdicht
LadungInduktivMicro-USBInduktiv (proprietär)Induktiv (proprietär)Verbessertes Qi-Laden
Display / LichtRGB-LEDsRGB-LEDsRGB-LEDs8×8 LED-Matrix128×128 LCD-Display
Max. Speed2,13 m/s1 m/s2 m/s2 m/s2 m/s
Akkulaufzeit~75 Minuten~45-60 Min.> 1 Stunde2+ StundenGanzer Schultag
VerbindungBluetooth (klassisch)Bluetooth LE (10 m)Bluetooth LE (30 m)Bluetooth LE (30 m)Bluetooth LE (30 m)
SensorenGyroskop, BeschleunigungEncoder, Gyroskop, BeschleunigungEncoder, Gyroskop, BeschleunigungWie SPRK+ plus Infrarot, Kompass, LichtsensorWie BOLT
BesonderheitHistorisches Modell, Meilenstein der SerieGünstigster Einstieg, Laden per KabelRobuste Basis für Bildung, wasserdichtSchwarm-Kommunikation (IR), Auto-AimLCD-Display, Dual-Core-Prozessor, Shake-to-Wake
(Anmerkung: Der Sphero 1.0 wurde in der Tabelle weggelassen, da der 2.0 ihn im identischen Gehäuse direkt abgelöst und deutlich verbessert hat).

Space-Abenteuer zum Selberbauen

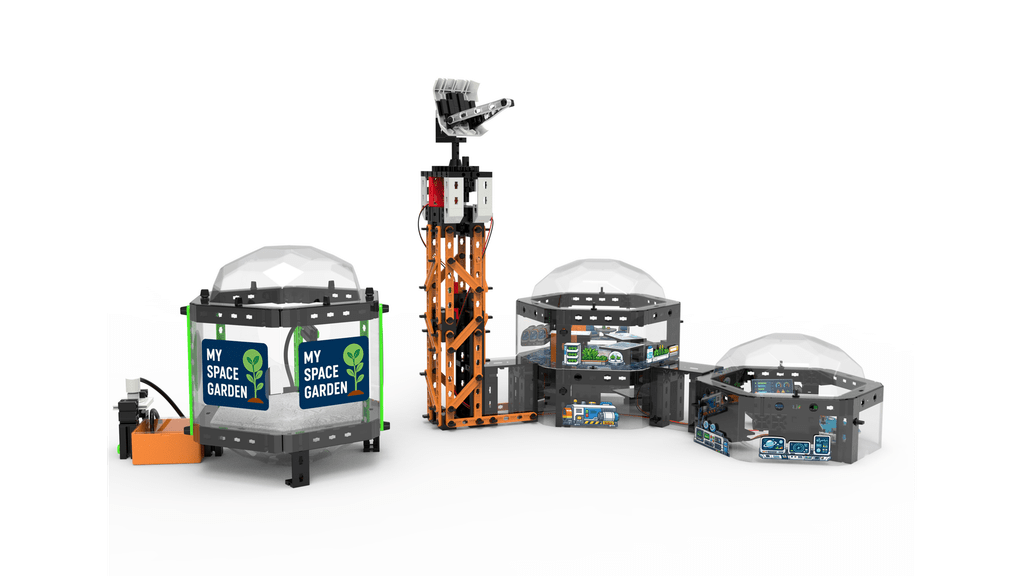
Eine Drohne hebt ab, ein Roboter folgt einer Linie und im Space-Garten wächst echte Kresse: Mit der neuen fischertechnik Space World wird das Kinderzimmer zur Raumstation. Kinder ab acht Jahren können auf spielerische Weise erleben, wie Technik, Natur und Raumfahrt zusammenspielen – und dabei ihre eigene kleine Weltraumwelt immer wieder neu gestalten.

Aus über 530 sorgfältig gestalteten Teilen bauen junge Forscherinnen und Forscher drei individuell anordenbare Space-Module, die immer wieder neu zusammengestellt werden können – so entstehen jedes Mal spannende, neue Raumlandschaften. Ein besonders innovatives Element ist der Space-Garten, in dem echte Kresse wächst und Weltraumforschung zum Anfassen wird. Hier trifft Natur auf Technik und lädt zum Staunen ein.

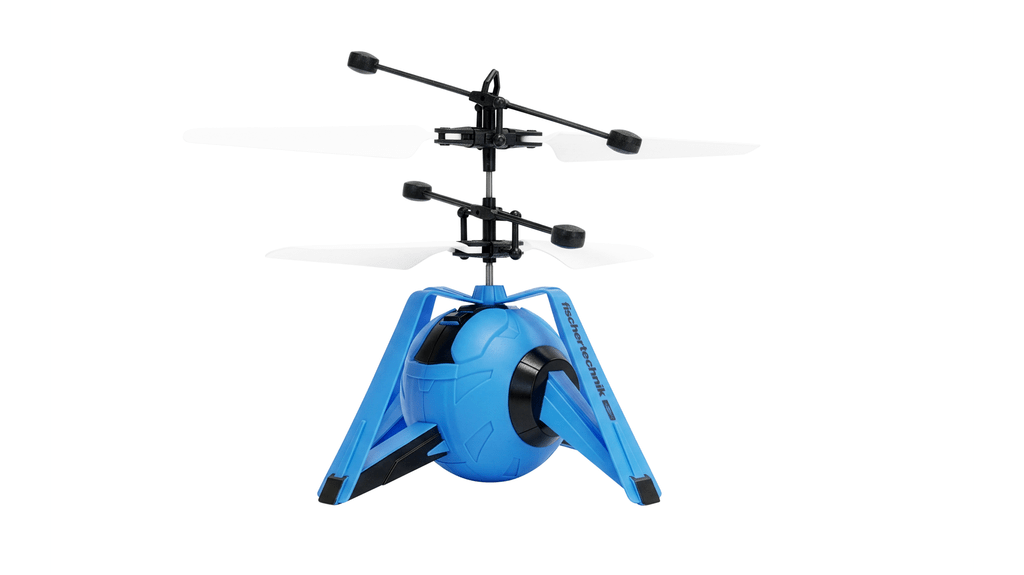
Licht und Bewegung bringen eine Platine mit einstellbarem Lauflicht, zwei leuchtende LED-Streifen und ein Motor ins Spiel. Die fliegende Drohne mit Abstandserkennung und der clevere Fahrroboter mit Linienerkennung übernehmen aufregende Missionen – echte Technik, die kleine Weltraumabenteurer begeistert und ihre Fantasie beflügelt.

Drei liebevoll gestaltete Spielfiguren – ein mutiger Astronaut und zwei neugierige Kinder – rufen nach spannenden Rollenspielen und abenteuerlichen Geschichten, die die Zusammenarbeit und den Forschergeist fördern.

Die fischertechnik Space World (199,99 Euro UVP) ist weit mehr als ein Spielzeug: Sie ist eine Einladung, die Zukunft des Weltraums mit eigenen Händen zu gestalten und spielerisch technische Zusammenhänge zu entdecken. Ein Erlebnis voller Spaß, Kreativität und Wissen – perfekt für kleine Entdecker ab 8 Jahren, die hoch hinaus wollen.

Über fischertechnik — Technik spielend begreifen
Die Marke fischertechnik steht seit Jahrzehnten für hochwertige Bau- und Konstruktionssets, die Neugier und kreatives Denken fördern. Bereits ab drei Jahren ermöglicht fischertechnik – mit dem nachhaltigen Bastelmaterial fischerTiP – einen spielerischen Einstieg in die Welt des Konstruierens und Gestaltens. Darauf aufbauend bietet fischertechnik kostengünstige Einsteiger-Sets, die einen schnellen und unkomplizierten Zugang zur Technik ermöglichen. Mit zunehmendem Alter und wachsendem Interesse führen die Produktlinien Schritt für Schritt zu anspruchsvolleren Baukästen – bis hin zu programmierbaren Systemen und Simulationsmodellen, mit denen Studierende und Erwachsene reale Abläufe innerhalb einer modernen Fabrik verstehen können. So vermittelt fischertechnik bereits in einem frühen Alter spielerisch technisches und MINT-Wissen – Kompetenzen, die für spätere berufliche Wege in Technik und Naturwissenschaften von unschätzbarem Wert sind.

https://amzn.to/4c7wKSS

Dolphin 3: Dieser Rettungsroboter rast übers Wasser, um Menschen zu retten

Stell dir vor, du bist an einem Badesee und plötzlich gerät weit draußen ein Mensch in Not. Ein Rettungsschwimmer macht sich auf den Weg – doch bis er die Person erreicht, können wertvolle Sekunden vergehen.

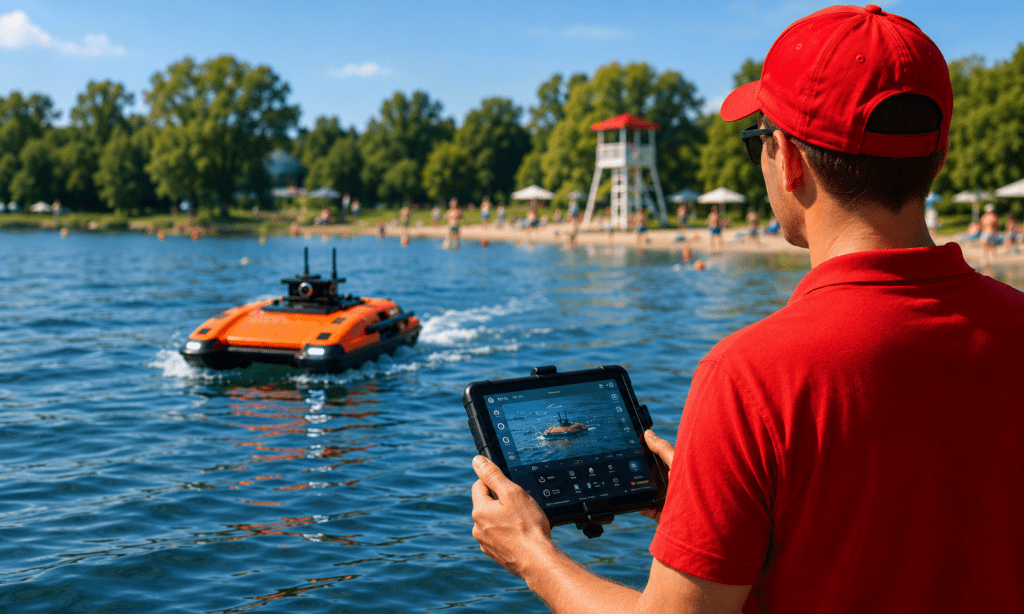
Genau hier soll ein ungewöhnlicher Helfer unterstützen: Dolphin 3. Der orangefarbene Rettungsroboter flitzt ferngesteuert über das Wasser und kann Menschen in Not zurück ans Ufer bringen. Im Sommer 2026 wurde er unter anderem von der DLRG Ludwigshafen-Oggersheim getestet.

Ein Roboter, der schwimmen kann?

Wenn du bei einem Roboter an Arme, Beine und einen Kopf denkst, wirst du beim Dolphin 3 überrascht sein. Er sieht eher wie eine Mischung aus einem kleinen Schnellboot und einem großen Rettungsbrett aus. An seinen Seiten befinden sich Haltegriffe. Gerät ein Schwimmer in Schwierigkeiten, kann sich die Person daran festhalten. Eine Rettungskraft steuert den Dolphin anschließend zurück Richtung Ufer.

Und dabei ist der kleine Roboter erstaunlich flott: Laut SWR erreicht er bis zu 30 km/h. Selbst wenn er einen Menschen zieht, schafft er noch etwa zwei Meter pro Sekunde, also gut 7 km/h.

Das kann im Notfall einen entscheidenden Unterschied machen.

Wie wird Dolphin 3 gesteuert?

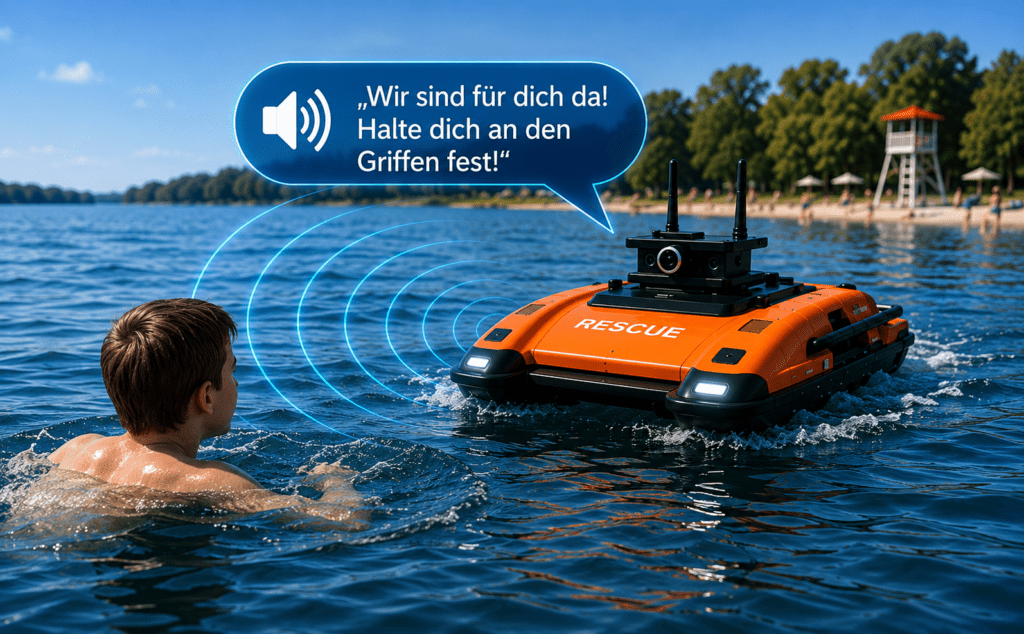
Noch entscheidet Dolphin 3 nicht selbst, wohin er fährt. Eine Rettungskraft steuert ihn per Fernbedienung vom Ufer oder von einem Boot aus. Dabei hilft eine eingebaute Kamera. Außerdem besitzt der Roboter Lautsprecher. Die Retter können damit sogar mit der Person im Wasser sprechen.

Das könnte zum Beispiel so klingen: „Wir sind von der DLRG. Halte dich an den Griffen fest!“ Gerade für einen Menschen, der erschöpft ist oder Angst hat, kann eine solche Ansage wichtig sein. Bei einem Test der DLRG Oggersheim berichtete eine Teilnehmerin tatsächlich, dass es zunächst etwas beängstigend gewesen sei, als das orange blinkende Gerät auf sie zukam. Dann hörte sie die Stimme der Retter über den Lautsprecher.

Warum schickt man nicht einfach einen Rettungsschwimmer?

Natürlich bleiben ausgebildete Rettungskräfte unverzichtbar. Ein Roboter kann nicht jede Situation lösen.

Aber stell dir einen großen See vor: Eine Person befindet sich mehrere Hundert Meter vom Ufer entfernt. Ein Mensch muss diese Strecke erst schwimmen – und braucht anschließend noch genügend Kraft für die Rettung. Dolphin 3 kann dagegen mit hoher Geschwindigkeit über das Wasser fahren. Außerdem muss sich die Rettungskraft nicht sofort selbst in eine möglicherweise gefährliche Situation begeben.

Die DLRG betont deshalb bei solchen Technologien vor allem die mögliche Unterstützung der Einsatzkräfte. Roboter sollen Rettungsschwimmer und Einsatztaucher nicht einfach ersetzen.

Klein genug für den Einsatzwagen

Auch seine Größe macht Dolphin 3 interessant. Bei einer Vorführung am Aartalsee wurden Abmessungen von ungefähr 100 × 70 × 25 Zentimetern und ein Gewicht von rund 16 Kilogramm genannt. Die Reichweite soll etwa 800 Meter, die Einsatzdauer ungefähr eine Stunde betragen.

Damit lässt sich der Roboter vergleichsweise einfach transportieren und im Ernstfall schnell ins Wasser setzen.

Aber funktioniert das schon perfekt?

Nein – und genau deshalb sind Tests so wichtig.

Beim Versuch der DLRG Ludwigshafen-Oggersheim machte sich der Roboter beispielsweise einmal selbstständig. Die Rettungskräfte sammeln deshalb Erfahrungen und geben Rückmeldungen an die Entwickler weiter, damit solche Probleme behoben werden können.

Das zeigt etwas Wichtiges über Robotik: Ein Roboter muss nicht nur im Labor funktionieren. Er muss auch mit Wellen, Wind, erschöpften Menschen und unerwarteten Situationen klarkommen.

Und gerade bei einem Rettungsroboter muss die Technik besonders zuverlässig sein.

Wird Dolphin irgendwann selbstständig retten?

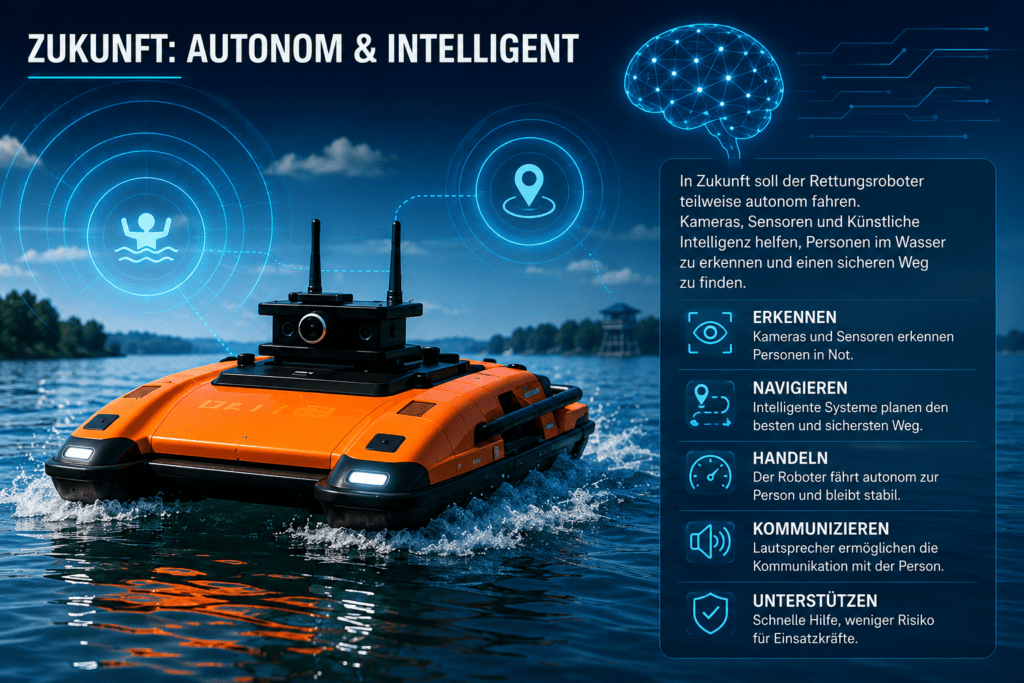
Das wäre der nächste spannende Schritt. ZDF berichtete bereits 2025, dass Dolphin 3 künftig auch autonom fahren soll. Autonom bedeutet: Der Roboter würde bestimmte Aufgaben selbstständig erledigen, statt für jede Bewegung direkt von einem Menschen gesteuert zu werden.

Denkbar wäre beispielsweise, dass Kameras, Sensoren und Künstliche Intelligenz dabei helfen, eine Person im Wasser zu erkennen und einen geeigneten Weg zu ihr zu finden. Bis ein Rettungsroboter solche Entscheidungen zuverlässig selbst übernehmen kann, sind jedoch umfangreiche Tests nötig. Bei einer echten Rettung darf schließlich möglichst nichts schiefgehen.

Fazit: Ein schneller Helfer für den Notfall

Dolphin 3 zeigt ziemlich eindrucksvoll, wie Robotik Menschen bei gefährlichen Aufgaben unterstützen kann. Der Roboter ist schnell, schwimmt nicht müde und kann eine Rettungskraft in kurzer Zeit zu einer Person in Not bringen.

Er ersetzt aber nicht den Menschen. Noch wird Dolphin von ausgebildeten Rettungskräften gesteuert – und genau diese Kombination könnte besonders interessant sein: Der Mensch entscheidet, die Maschine hilft.

Vielleicht gehören solche Rettungsroboter deshalb in einigen Jahren genauso selbstverständlich zur Ausrüstung an großen Badeseen wie heute Rettungsbojen und Rettungsboote.

FuxFun – Wusstest du, dass …?

…Dolphin 3 trotz seines Namens gar nicht wie ein Delfin schwimmt? Er bewegt sich wie ein kleines ferngesteuertes Wasserfahrzeug über die Oberfläche. Und schnell ist er trotzdem: Mit bis zu 30 km/h wäre er für einen Menschen beim Schwimmen praktisch uneinholbar.

Für Profis

Wer tiefer einsteigen möchte, findet bei der DLRG Baden einen Bericht über die Vorstellung des Dolphin III in Offenburg. Auch der WDR hat den Roboter bei einem Test am Tenderingssee begleitet. Besonders interessant: In der Wasserrettung werden inzwischen nicht nur solche Oberflächenroboter erprobt, sondern auch Drohnen, Sonartechnik und Unterwasserroboter.

Quellen

SWR Aktuell (13.07.2026): „Rettungsroboter ‚Dolphin 3‘ soll Menschen schneller retten“
Zum SWR-Bericht
WDR (22.06.2026): „Dolphin 3 im Testeinsatz“
Zum WDR-Bericht
DLRG Landesverband Baden (29.04.2025): „Können Roboter Wasserrettung?“
Zum Bericht der DLRG
ZDFheute (27.07.2025): „Wie Dolphin 3 Ertrinkende retten kann“
Zum ZDF-Bericht

Buchempfehlung: Noch mehr Robotik entdecken

Wie funktionieren Roboter eigentlich? Was ist Künstliche Intelligenz – und wo begegnet sie dir schon heute?

Wenn du noch mehr darüber erfahren möchtest, schau dir „Roboter & KI“ aus der SchlauFUX-Reihe des Kosmos Verlags an. Das Buch erklärt Robotik und KI verständlich für junge Technikfans und neugierige Erwachsene.

Roboter & KI – SchlauFUX beim Kosmos Verlag

Hinweis: Bilder KI generiert.

Ein Roboter, der schwimmt und fliegt wie ein Tauchvogel

Papageitaucher, Möwen und andere Seevögel bewegen sich in zwei sehr unterschiedlichen Welten: Sie fliegen durch die Luft und schwimmen unter Wasser. Forschende haben nun einen kleinen Roboter gebaut, der das ebenfalls kann. Er nutzt dafür in beiden Umgebungen dieselben Flügel.

Entwickelt wurde der Roboter von einem Forschungsteam des Massachusetts Institute of Technology (MIT), der Schweizer Hochschule EPFL und des Northwest Indian College. Seine Bewegungen orientieren sich an echten Tauchvögeln.

Ein Roboter für Luft und Wasser

Der Roboter heißt Flapping-Wing Aerial-Aquatic Vehicle, abgekürzt FAAV. Übersetzt bedeutet das ungefähr „Luft-Wasser-Fahrzeug mit schlagenden Flügeln“.

Er wiegt weniger als 300 Gramm und besteht aus einem schmalen Rumpf, zwei beweglichen Flügeln und einem steuerbaren Schwanz. Im Inneren befinden sich eine Batterie und ein wasserdichter Elektromotor. Der Motor bewegt die Flügel über eine Kurbel auf und ab.

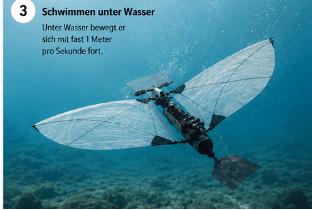
Das Besondere daran: Der Roboter braucht keinen Propeller zum Fliegen und keine Schiffsschraube zum Schwimmen. Er verwendet für beides seine Flügel.

Warum ist das so schwierig?

Wasser ist ungefähr 1.000-mal dichter als Luft. Deshalb lassen sich die Flügel unter Wasser viel schwerer bewegen. Du kannst das leicht ausprobieren: Bewege deine Hand zuerst durch die Luft und danach durch eine gefüllte Badewanne. Im Wasser spürst du deutlich mehr Widerstand.

Die Flügel des Roboters müssen deshalb zwei Aufgaben erfüllen. Unter Wasser sollen sie etwas nachgeben, damit der Widerstand nicht zu groß wird. In der Luft müssen sie zugleich fest genug sein, um den Roboter zu tragen.

Das Team testete Flügel mit Spannweiten von 60, 80 und 100 Zentimetern. Am zuverlässigsten funktionierte der Roboter mit den 80 Zentimeter breiten Flügeln. Ihre dünnen Membranen sind mit wasserabweisenden Nanopartikeln beschichtet. Dadurch bleibt nach dem Auftauchen weniger Wasser an ihnen hängen.

So kommt der Roboter aus dem Wasser

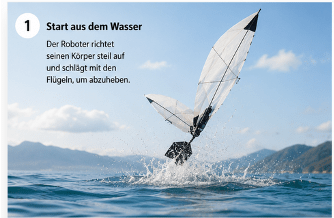
Besonders schwierig ist der Wechsel vom Schwimmen zum Fliegen. Bei den Versuchen startete der Roboter etwa einen halben Meter unter der Wasseroberfläche. Er schwamm nach oben und richtete seinen Körper in einem Winkel von ungefähr 70 Grad aus.

Dieser steile Winkel verhindert, dass die Flügelspitzen beim Start gegen die Wasseroberfläche schlagen. Ist der Winkel noch größer, kann der Roboter nach hinten zurück ins Wasser kippen.

Viele echte Wasservögel paddeln beim Start zusätzlich mit ihren Füßen. Der Roboter besitzt keine solchen Paddelfüße. Trotzdem gelang es ihm, allein mit seinen Flügeln aus dem Wasser zu starten.

Wie schnell ist er?

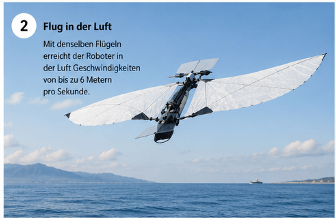
Unter Wasser erreichte der Roboter fast einen Meter pro Sekunde. In der Luft flog er ungefähr sechs Meter pro Sekunde. Das entspricht rund 22 Kilometern pro Stunde.

Sowohl beim Schwimmen als auch beim Fliegen schlug er ungefähr fünfmal pro Sekunde mit den Flügeln. Seine Werte liegen damit in einem ähnlichen Bereich wie bei manchen kleinen Tauchvögeln.

Wofür könnte man ihn einsetzen?

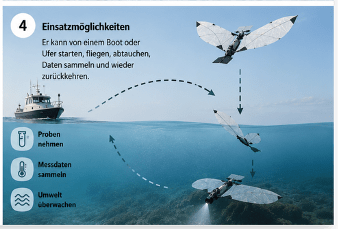
Der Roboter ist bisher ein Forschungsmodell. Später könnten ähnliche Geräte bei der Untersuchung von Meeren, Seen und Küsten helfen.

Ein solcher Roboter könnte von einem Boot oder vom Ufer aus starten, zu einer bestimmten Stelle fliegen und dort abtauchen. Unter Wasser könnte er Messwerte sammeln oder Proben nehmen. Danach würde er wieder auftauchen und zurückfliegen.

Denkbare Einsatzorte wären zum Beispiel Eisberge, Häfen oder schwer zugängliche Küstengebiete. Vor einem echten Einsatz müssen die Forschenden den Roboter jedoch noch verbessern. Er soll besser lenken können und auch bei Wind, Wellen und unruhigem Wasser zuverlässig funktionieren.

Fazit

Der FAAV zeigt, wie Forschende Ideen aus der Natur für neue Maschinen nutzen. Seine flexiblen Flügel funktionieren sowohl im Wasser als auch in der Luft. Damit könnte er eines Tages Orte untersuchen, die für Menschen oder größere Fahrzeuge nur schwer erreichbar sind.

Bis dahin sind aber noch weitere Versuche nötig. Vor allem bei schlechtem Wetter und starkem Wellengang muss der kleine Tauchvogel-Roboter erst noch zeigen, was er kann.

FuxFun

Wusstest du, dass kleine Tauchvögel ihre Flügel in der Luft oft ungefähr zehnmal pro Sekunde schlagen, unter Wasser aber nur etwa viermal? Das Forschungsteam wertete Daten verschiedener Vogelarten aus, um passende Bewegungen für den Roboter zu finden.

Für Profis

Die Studie trägt den Titel „Leaping out of the water: aerial-aquatic locomotion with flapping wings“ und wurde im Juli 2026 in der Fachzeitschrift Science veröffentlicht. Auf der MIT-News-Seite sind außerdem Videos und Aufnahmen der Versuche zu sehen.

Quellen

MIT News: „New flapping robot swims and flies like a diving bird“, Jennifer Chu, veröffentlicht am 9. Juli 2026.

Wissenschaftliche Studie: „Leaping out of the water: aerial-aquatic locomotion with flapping wings“, Science, 2026.

Buchempfehlung

Noch mehr über Roboter und künstliche Intelligenz erfährst du im Buch „Roboter & KI“ aus der SchlauFUX-Reihe vom KOSMOS Verlag

Hinweis: Text und Grafiken wurden mit Unterstützung von KI erstellt

Humanoide Roboter beim Basketball: Können Maschinen den perfekten Wurf lernen?

Ein Roboter hebt den Ball, richtet seinen Körper aus, berechnet Winkel und Kraft — und wirft. Der Ball fliegt in einem hohen Bogen Richtung Korb. Was vor einigen Jahren noch nach Science-Fiction klang, ist heute echte Robotik: Humanoide Roboter lernen Basketball.

Besonders bekannt ist der Basketball-Roboter CUE von Toyota. Das Projekt begann 2017 als freiwillige Idee von Toyota-Mitarbeitenden. Schon 2019 gelang CUE ein Guinness-Weltrekord mit 2.020 Freiwürfen in Folge. 2024 traf CUE6 aus 24,55 Metern Entfernung — der weiteste Basketballwurf eines humanoiden Roboters. 

Vom starren Werfer zum Basketball-Roboter

Am Anfang konnten solche Roboter vor allem eines: stehen, zielen und werfen. Das war bereits schwer genug, denn ein Basketballwurf ist eine komplexe Mischung aus Wahrnehmung, Berechnung und Bewegung.

Heute geht die Entwicklung weiter. Mit CUE7 zeigte Toyota 2026 eine neue Generation des Roboters, die nicht nur werfen, sondern auch dribbeln und sich über das Spielfeld bewegen kann. Damit nähert sich der Roboter langsam dem an, was menschliche Basketballspieler tun: sehen, reagieren, laufen, passen und werfen. 

Warum Basketball für Roboter so schwer ist

Für Menschen wirkt ein Wurf fast selbstverständlich. Man schaut zum Korb, beugt die Knie, streckt den Arm und lässt den Ball los. Für einen Roboter ist das eine Kette aus vielen Einzelschritten.

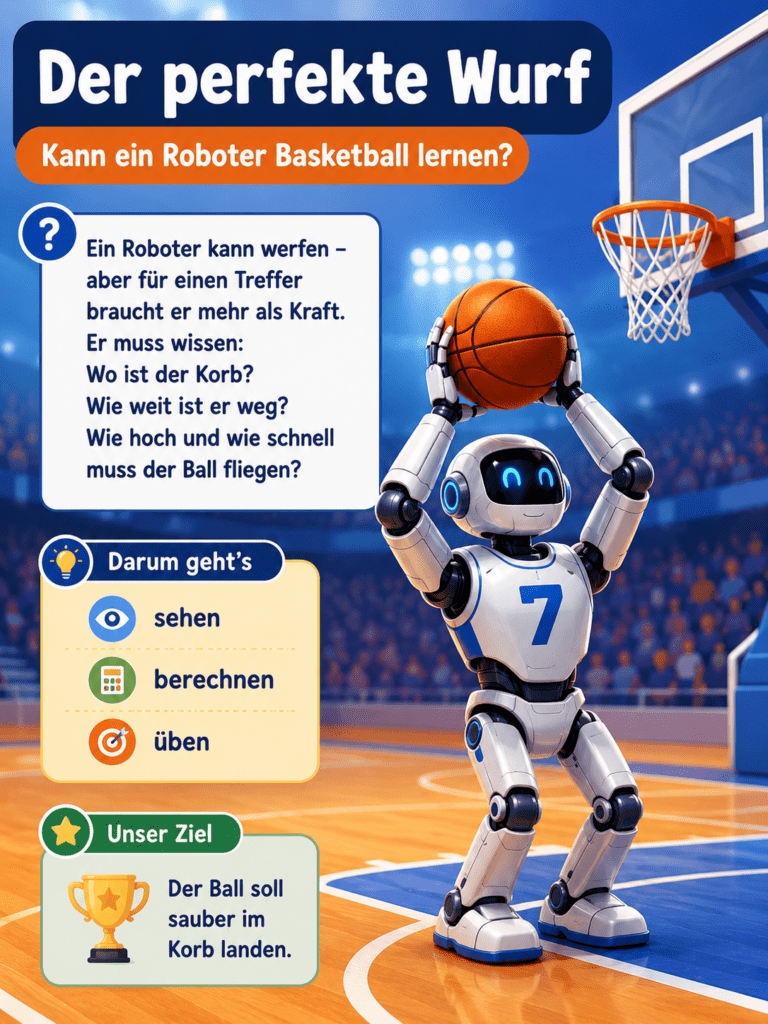
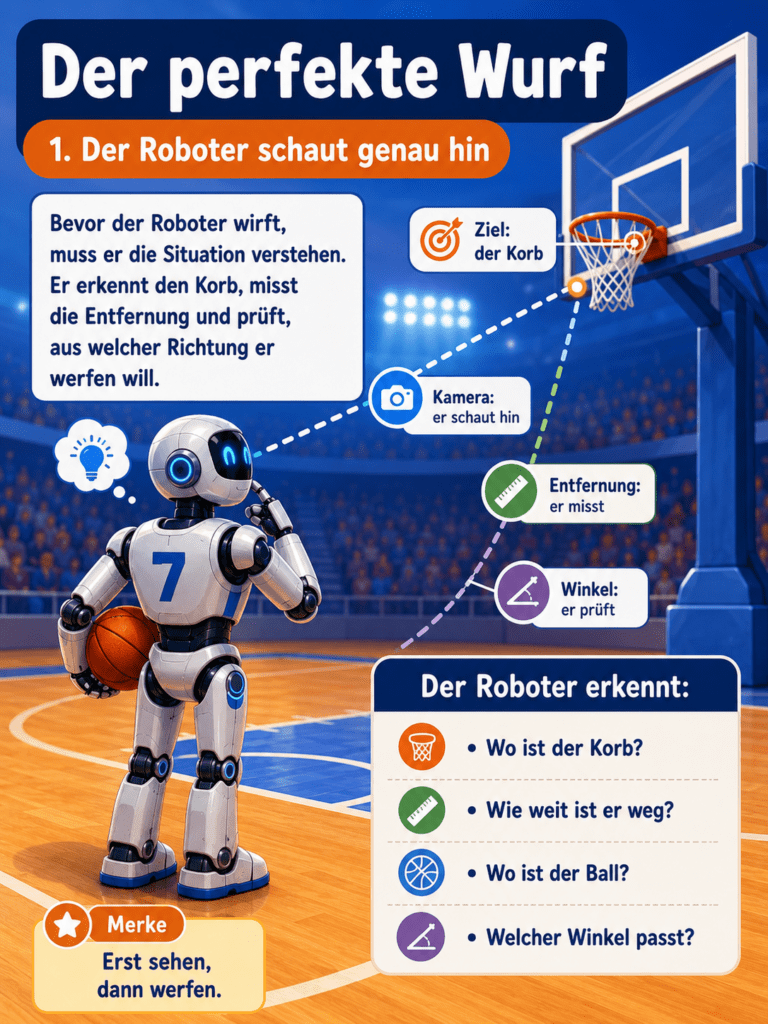
Er muss erkennen, wo der Korb steht. Er muss Entfernung und Höhe berechnen. Dann muss er entscheiden, mit welcher Kraft, welchem Winkel und welcher Rotation der Ball geworfen werden soll. Gleichzeitig müssen Schulter, Ellbogen, Handgelenk und Finger präzise zusammenarbeiten.

Dafür nutzen moderne Roboter Kameras, Sensoren, Motoren und Künstliche Intelligenz. Die KI hilft, aus jedem Wurf zu lernen: War der Ball zu kurz? War der Winkel zu flach? War die Kraft zu groß? Beim nächsten Versuch kann der Roboter seine Bewegung anpassen.

Die Theorie vom perfekten Wurf

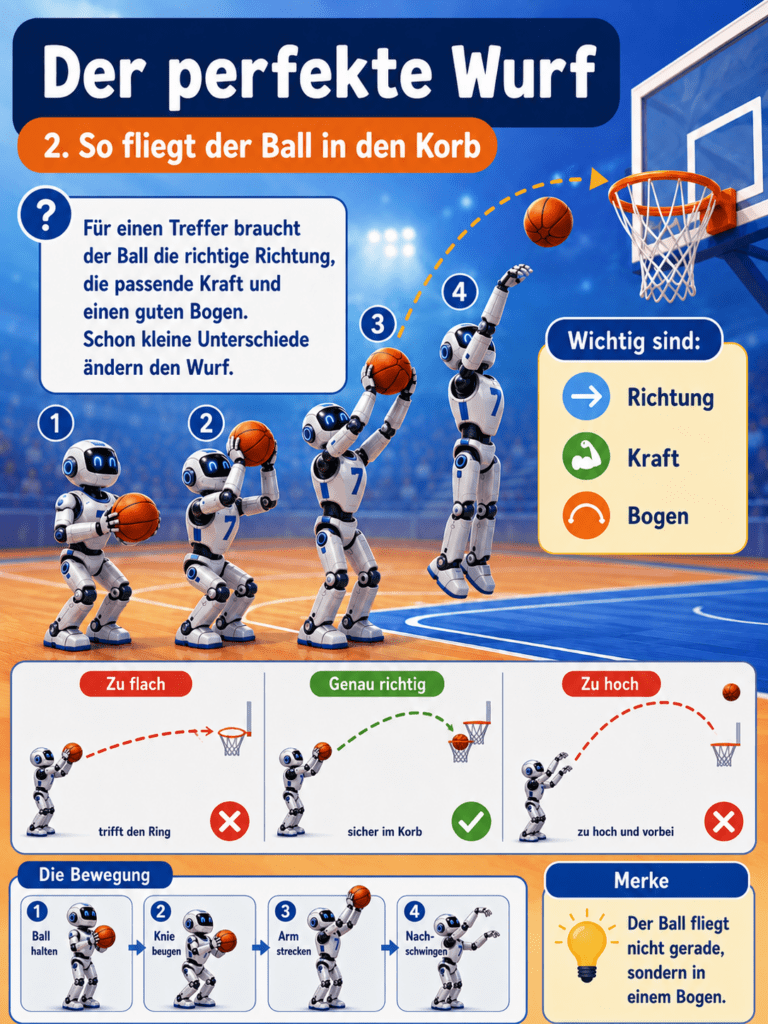
Hier wird es besonders spannend, denn Basketball ist nicht nur Sport, sondern auch Physik. Der Ball fliegt auf einer Parabel, also einer bogenförmigen Bahn. Entscheidend sind vor allem der Abwurfwinkel, die Abwurfgeschwindigkeit, die Abwurfhöhe, die Rotation des Balls und der Eintrittswinkel in den Korb.

Der deutsche Basketballtrainer Holger Geschwindner beschäftigte sich intensiv mit dieser Idee. Er war nicht nur Basketballer, sondern auch mathematisch und physikalisch geprägt. Gemeinsam mit Dirk Nowitzki arbeitete er an einem Wurf, der möglichst stabil und wiederholbar ist.

Wichtig ist: Es gibt nicht für jeden Spieler exakt denselben perfekten Winkel. Ein guter Richtwert liegt oft bei etwa 47 Grad. Je nach Körpergröße, Abwurfhöhe und Distanz kann der optimale Abwurfwinkel aber höher liegen — beim Freiwurf werden in Studien häufig Werte um 50 bis 52 Grad genannt. 

Warum Größe und Abwurfhöhe wichtig sind

Ein großer Spieler wie Dirk Nowitzki lässt den Ball weiter oben los als ein kleinerer Spieler. Dadurch verändert sich die optimale Flugbahn. Der Ball muss nicht ganz so steil steigen, um trotzdem sauber in den Korb zu fallen.

Deshalb ist der perfekte Wurf keine einzige magische Zahl. Entscheidend ist eine Bewegung, die kleine Fehler verzeiht. Wenn der Ball ein wenig zu stark, zu schwach oder leicht seitlich geworfen wird, soll er trotzdem noch eine gute Chance haben, in den Korb zu fallen.

Genau das ist die Kernidee: Der perfekte Wurf ist nicht einfach der schönste Wurf, sondern ein fehlertoleranter Wurf.

Holger Geschwindner und Dirk Nowitzki

Holger Geschwindner entwickelte mit Dirk Nowitzki eine besondere Art zu trainieren. Es ging nicht nur um Wiederholung, sondern auch um Verständnis: Wie bewegt sich der Ball? Wie arbeitet der Körper? Wie entsteht ein stabiler, weicher Wurf?

Dirk Nowitzkis berühmter Wurf war deshalb eine Verbindung aus Technik, Physik, Rhythmus und jahrelangem Training. Der SWR-Beitrag „Dirk Nowitzki – Der perfekte Wurf im Basketball“ zeigt genau diese Verbindung zwischen Nowitzki, Geschwindner und der Idee eines physikalisch durchdachten Wurfs. 

NBA-Wurfquoten im Vergleich mit Dirk Nowitzki

SaisonNBA FeldwurfquoteNBA DreierquoteNBA eFG%Dirk Nowitzki Vergleich
2005/0645,4 %35,8 %49,0 %Dirk: 48,0 % FG, 40,6 % 3P, 90,1 % FT — eine seiner stärksten Wurfsaisons.
2009/10ca. 46,1 %ca. 35,5 %ca. 50,1 %Dirk lag auch hier klar über dem Ligaschnitt: 48,1 % FG und sehr starke Freiwurfquote.
2014/1544,9 %35,0 %ca. 49,6 %Dirk war schon 36 Jahre alt, blieb aber als Stretch-Big weiter ein gefährlicher Werfer.
2019/2046,0 %35,8 %52,9 %Dirk war bereits zurückgetreten. 
2024/2546,7 %36,0 %54,5 %Moderne NBA: höhere eFG%, weil viel mehr Dreier geworfen werden. Dirk war ein früher Wegbereiter dieses Trends.

Dirk Nowitzkis Karrierewerte liegen bei 47,1 % Feldwurfquote, 38,0 % Dreierquote, 87,9 % Freiwurfquote und 51,2 % effektiver Feldwurfquote. Damit war er für einen 2,13-Meter-Spieler außergewöhnlich effizient — besonders, weil viele seiner Würfe aus der Mitteldistanz, aus dem Fadeaway oder von der Dreierlinie kamen. https://www.basketball-reference.com/players/n/nowitdi01.html

Was Roboter von Nowitzki lernen können

Roboter sind stark im Rechnen. Sie können Winkel, Kraft und Flugbahn in Sekundenbruchteilen bestimmen. Aber Basketball ist mehr als eine Formel. Ein echter Wurf entsteht aus Bewegung, Timing und Anpassung.

Ein Roboter wie CUE kann unter kontrollierten Bedingungen extrem präzise sein. Doch ein Basketballspiel ist chaotisch: Spieler bewegen sich, der Ball springt, Gegner stören, der Körper ist nicht immer perfekt ausgerichtet. Genau dort liegt die nächste große Herausforderung.

Die Roboter der Zukunft müssen nicht nur werfen können. Sie müssen Spielsituationen verstehen, Entscheidungen treffen und ihren Körper flexibel einsetzen.

Fazit

Humanoide Basketball-Roboter zeigen eindrucksvoll, wie weit Robotik und KI bereits gekommen sind. Sie können Körbe treffen, Rekorde aufstellen und immer menschlichere Bewegungen ausführen.

Trotzdem bleibt der perfekte Basketballwurf etwas Besonderes. Bei Menschen verbindet er Physik, Training, Körpergefühl und Kreativität. Bei Robotern zeigt er, wie Maschinen lernen, komplexe Bewegungen zu kontrollieren.

Vielleicht spielt eines Tages ein humanoider Roboter in einem echten Basketballspiel mit. Bis dahin zeigt uns die Technik vor allem eines: Der perfekte Wurf ist nicht nur Sport — er ist angewandte Physik.

FuxFun

Wusstest du, dass Toyotas Basketball-Roboter CUE nicht als großes Firmenprojekt begann, sondern 2017 als freiwillige Idee von Mitarbeitenden? Aus einem Experiment wurde ein Guinness-Weltrekord-Roboter. 

Für Profis

Spannend ist der Unterschied zwischen Abwurfwinkel und Eintrittswinkel. Der Abwurfwinkel beschreibt, in welchem Winkel der Ball die Hand verlässt. Der Eintrittswinkel beschreibt, wie steil der Ball am Korb ankommt. Für erfolgreiche Würfe ist nicht nur der Start wichtig, sondern auch, wie der Ball am Ring eintrifft. Studien betonen außerdem, dass der optimale Wurf individuell ist und von Körpergröße, Abwurfhöhe, Entfernung und Konstanz abhängt.

Quellen

Toyota Global: Entwicklung und Guinness-Rekord von CUE.
Guinness World Records: Farthest basketball shot by a humanoid robot.
Toyota Times: Vorstellung von CUE7.
SWR Sport: „Dirk Nowitzki – Der perfekte Wurf im Basketball“.
Studien zur Physik und Biomechanik des Basketballwurfs.

Buchempfehlung

Humanoide Basketball-Roboter zeigen, wie faszinierend die Verbindung aus Technik, Bewegung und Künstlicher Intelligenz ist. Mehr über diese Themen erfährst du in meinem Buch „Roboter & KI“ aus der SchlauFUX-Reihe vom Kosmos Verlag.

Dort geht es darum, wie Roboter sehen, lernen, entscheiden und handeln — und wie KI unsere Zukunft verändert. Verständlich erklärt, spannend erzählt und mit vielen Mitmach-Ideen.

Zum Buch:
https://amzn.to/4gYZXT7