DEVE-Controller: 3D-gedruckte RC-Modelle einfach steuern

Mehr Freiheit für den 3D-Druck im RC-Modellbau: Mit dem DEVE-Controller soll die Steuerung selbst gebauter und 3D-gedruckter RC-Modelle einfacher, flexibler und individueller werden. Die Hardware wird über einen Web-Konfigurator eingerichtet – ganz ohne Programmierkenntnisse und Lötkolben. Am 27. Oktober 2026 um 15 Uhr startet das Projekt auf Kickstarter.

Eine neue Art, RC-Modelle zu steuern

Wer eigene RC-Modelle konstruiert oder 3D-druckt, kennt die Herausforderung: Neben dem eigentlichen Modell müssen auch die Elektronik und die Steuerung auf die eigenen Anforderungen abgestimmt werden. Gerade bei komplexeren Fahrzeugen kann das schnell aufwendig werden.

Hier setzt der DEVE-Controller an. Das System besteht aus zwei Platinen: Eine wird im Fahrzeug verbaut, die andere befindet sich in der Fernbedienung. Die Konfiguration erfolgt bequem im Browser, sodass keine Programmierung und kein Löten erforderlich sind.
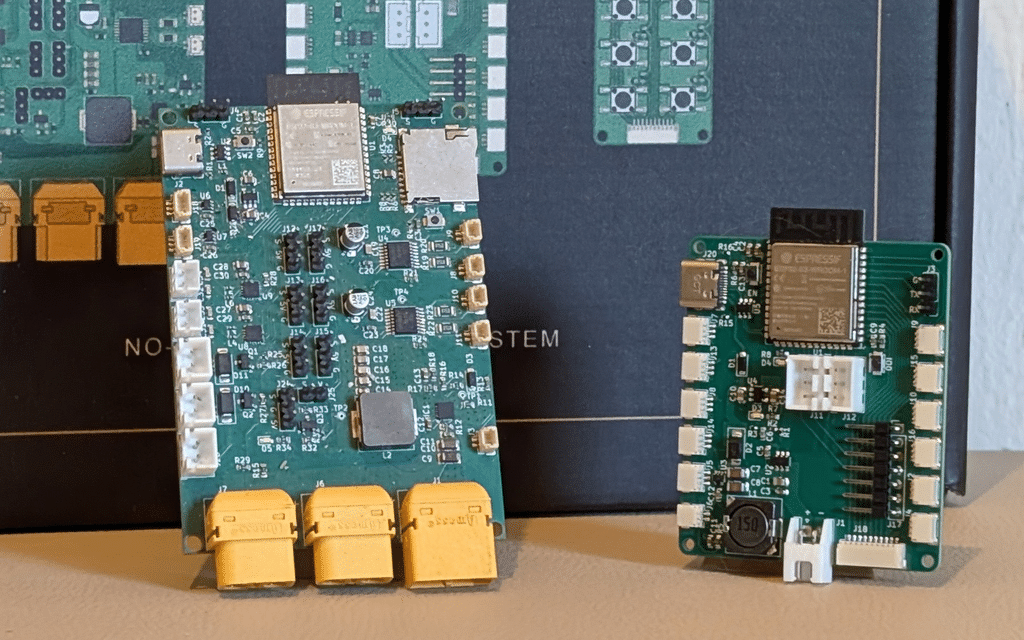
Das Ziel ist, die Steuerung unterschiedlicher RC-Modelle zugänglicher zu machen und gleichzeitig mehr Möglichkeiten für individuelle Funktionen zu bieten.

Vom Fahrmotor bis zum Rauchgenerator: Die Steuerung selbst konfigurieren

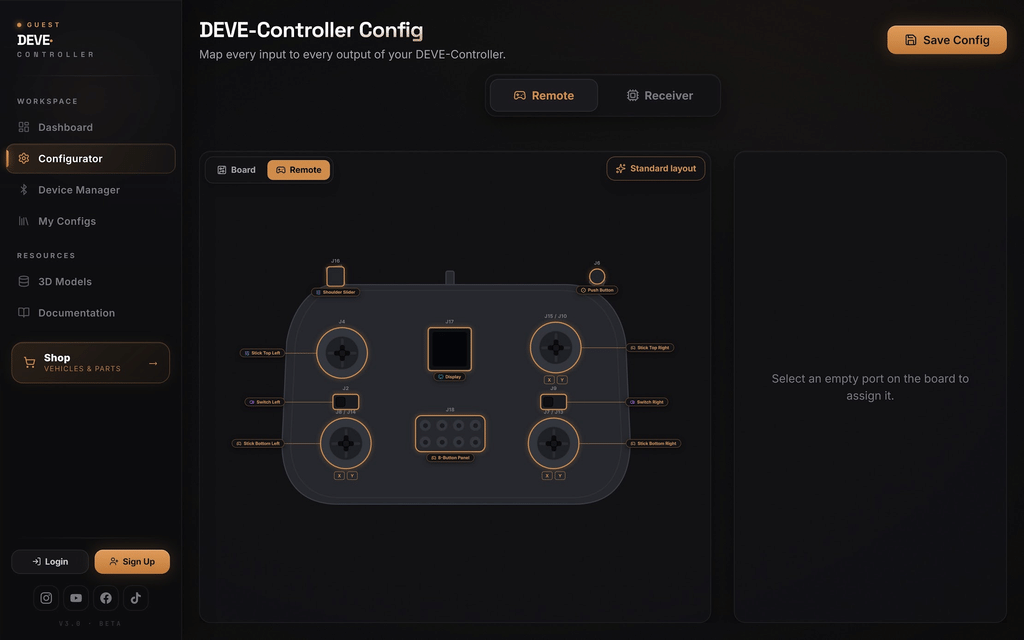
Das Herzstück des DEVE-Controllers ist sein Web-Konfigurator. Dort lässt sich festlegen, welche Eingabe an der Fernbedienung welche Funktion am Modell steuert.

Ob Joystick, Schalter oder Taster – die Zuordnung kann individuell eingerichtet werden. Zu den unterstützten Funktionen gehören unter anderem:

  • Fahrmotoren und Fahrtregler: für die Steuerung der Fortbewegung
  • Servos: beispielsweise für Lenkung, Turmbewegung oder andere mechanische Funktionen
  • Beleuchtung: für individuell steuerbare Lichtfunktionen
  • Sound: für zusätzliche akustische Effekte
  • Rauch: für passende Spezialeffekte am Modell
  • Infrarot-Gefechtssystem: für interaktive Gefechte zwischen kompatiblen Modellen

Damit eignet sich das System nicht nur für einfache RC-Autos, sondern auch für aufwendigere Fahrzeuge, bei denen zahlreiche Funktionen zusammenkommen.
Eine Fernbedienung für bis zu acht Fahrzeuge

Ein weiteres Merkmal ist die Möglichkeit, mit einer Fernbedienung zwischen bis zu acht Fahrzeugen zu wechseln. Wer mehrere Modelle besitzt, muss somit nicht zwangsläufig für jedes Fahrzeug eine eigene Fernbedienung vorsehen.

Auch die Konfigurationen sind flexibel nutzbar: Sie werden in der Cloud gespeichert und können als Datei geteilt werden. Das erleichtert es, Einstellungen zu sichern, zwischen Projekten zu übertragen oder mit anderen Modellbauern auszutauschen.

Die Kombination aus browserbasierter Einrichtung und teilbaren Konfigurationen soll insbesondere den Aufbau individueller Modellbauprojekte vereinfachen.
Für 3D-Druck-Projekte und eigene Konstruktionen

Der DEVE-Controller richtet sich an alle, die RC-Modelle selbst bauen oder bestehende Modelle individuell erweitern möchten. Besonders interessant ist das System für den 3D-Druck, bei dem Konstruktion, Mechanik und Elektronik häufig auf ein bestimmtes Projekt abgestimmt werden müssen.

Als Beispiel dient der KF51 Panther im Maßstab 1:16. Das Projekt ist aber nicht auf dieses Fahrzeug beschränkt: Auch eigene Konstruktionen und andere 3D-gedruckte RC-Modelle sind als Einsatzgebiet vorgesehen.

So lässt sich die Elektronik als Bestandteil des eigenen Projekts betrachten, statt die Konstruktion vollständig an eine fest vorgegebene Steuerung anpassen zu müssen.

Web-App und Funktionen bereits in der Praxis erleben

Wer sich vorab ein Bild vom System machen möchte, kann sich die Funktionsweise in den bereitgestellten Videos ansehen.

Ein RC-Auto im Browser einrichten

Hier wird gezeigt, wie die Konfiguration eines RC-Fahrzeugs über den Web-Konfigurator funktioniert:

Video auf YouTube ansehen

Rundgang durch die Web-App

Der zweite Einblick führt durch die Benutzeroberfläche und zeigt die Möglichkeiten der Software:

Web-App auf YouTube entdecken

Auch auf der Kickstarter-Seite ist ein Projekttrailer vorgesehen, der das System und seine Idee vorstellt.

Kickstarter-Kampagne: Vom Prototyp zur Serie

Die Kickstarter-Kampagne läuft vom 27. Oktober bis zum 26. November 2026. Das Finanzierungsziel liegt bei 12.000 Euro. Wie bei einer Alles-oder-nichts-Kampagne üblich, wird das Finanzierungsziel erreicht werden müssen, damit die Kampagne erfolgreich finanziert wird.

Die technische Grundlage ist bereits vorhanden. Die Web-App ist online, und beide Platinen existieren als funktionierende Prototypen. Mit der Kampagne soll nun der nächste Schritt erfolgen: die Überführung vom Prototyp in die Serienfertigung.

Wie es der Projektinitiator formuliert:

„Die Software läuft und ist schon heute online. Beide Platinen gibt es als funktionierende Prototypen. Mit der Kampagne geht es vom Prototyp zur Serie.“

Welche Sets werden angeboten?

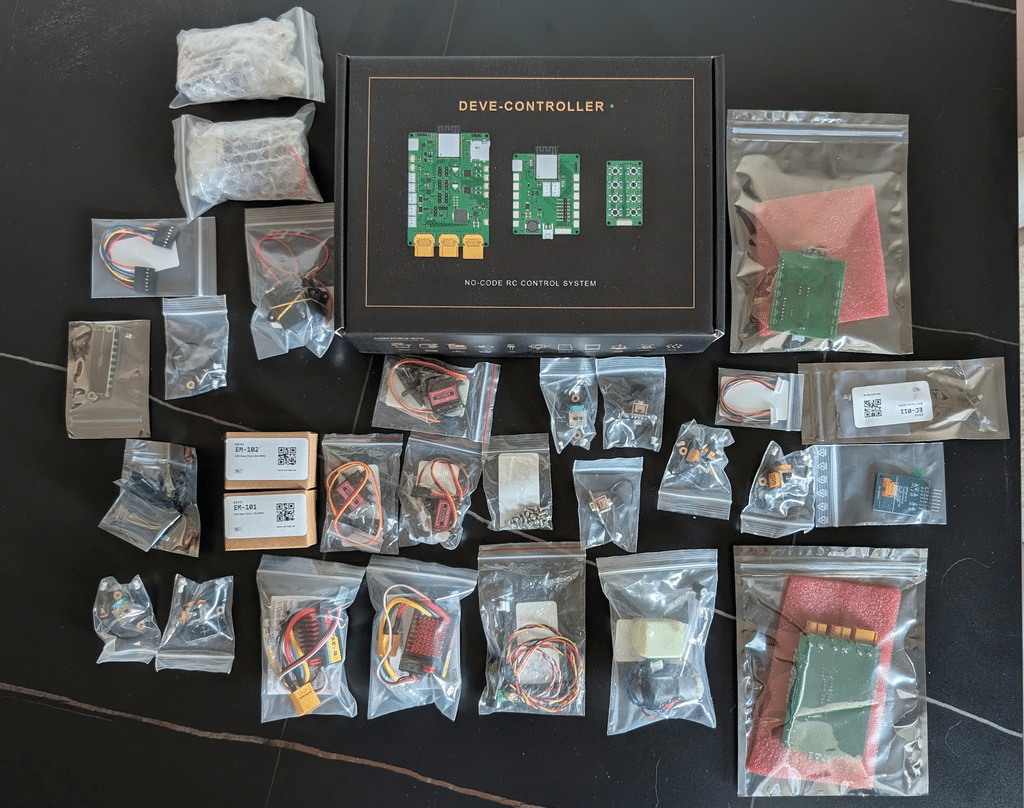
Für Unterstützer sind verschiedene Pakete vorgesehen. So können Interessierte je nach Projekt und Bedarf zwischen Komplettsets und einzelnen Komponenten wählen.

PaketPreis
Beginner Setab 219 €
Pro Setab 219 €
Ultimate Setab 219 €
Early Bird: erste 10 Sets je Stufeab 209 €
Electronics Set mit beiden Platinen129 €
Druckdateien für den KF51 Panther29 €

Die Early-Bird-Angebote sind auf die ersten zehn Sets je Stufe begrenzt. Die Verfügbarkeit und die genauen Paketdetails sollten direkt auf der Kickstarter-Seite geprüft werden.

Wann werden die Produkte geliefert?

Die geplanten Liefertermine unterscheiden sich je nach Produkt:

  • Druckdateien für den KF51 Panther: voraussichtlich Januar 2027
  • Hardware: voraussichtlich Mai 2027

Wichtig für die Planung: Akkus sind nicht enthalten und müssen separat beschafft werden.

Wie bei Crowdfunding-Projekten üblich, handelt es sich bei den genannten Terminen um voraussichtliche Zeitpläne. Der weitere Verlauf hängt unter anderem von der erfolgreichen Finanzierung und der Umsetzung der Serienproduktion ab.

Jetzt die Kickstarter-Kampagne entdecken

Mit dem DEVE-Controller entsteht ein Steuerungssystem, das den individuellen RC-Modellbau mit 3D-Druck und einer browserbasierten Konfiguration verbinden soll. Statt sich mit Programmierung und Löten beschäftigen zu müssen, können sich Anwender auf die Zuordnung und Nutzung der gewünschten Modellfunktionen konzentrieren.

Ob RC-Auto, aufwendiges Kettenfahrzeug oder eigene Konstruktion: Das System soll eine flexible Grundlage für unterschiedliche Projekte bieten.

Die Kickstarter-Kampagne ist am 27. Oktober 2026 um 15 Uhr gestartet.

Hier geht es direkt zur Projektseite:

DEVE-Controller auf Kickstarter ansehen

Dort findest du den Projekttrailer, die verfügbaren Unterstützerpakete und weitere Informationen zum DEVE-Controller.
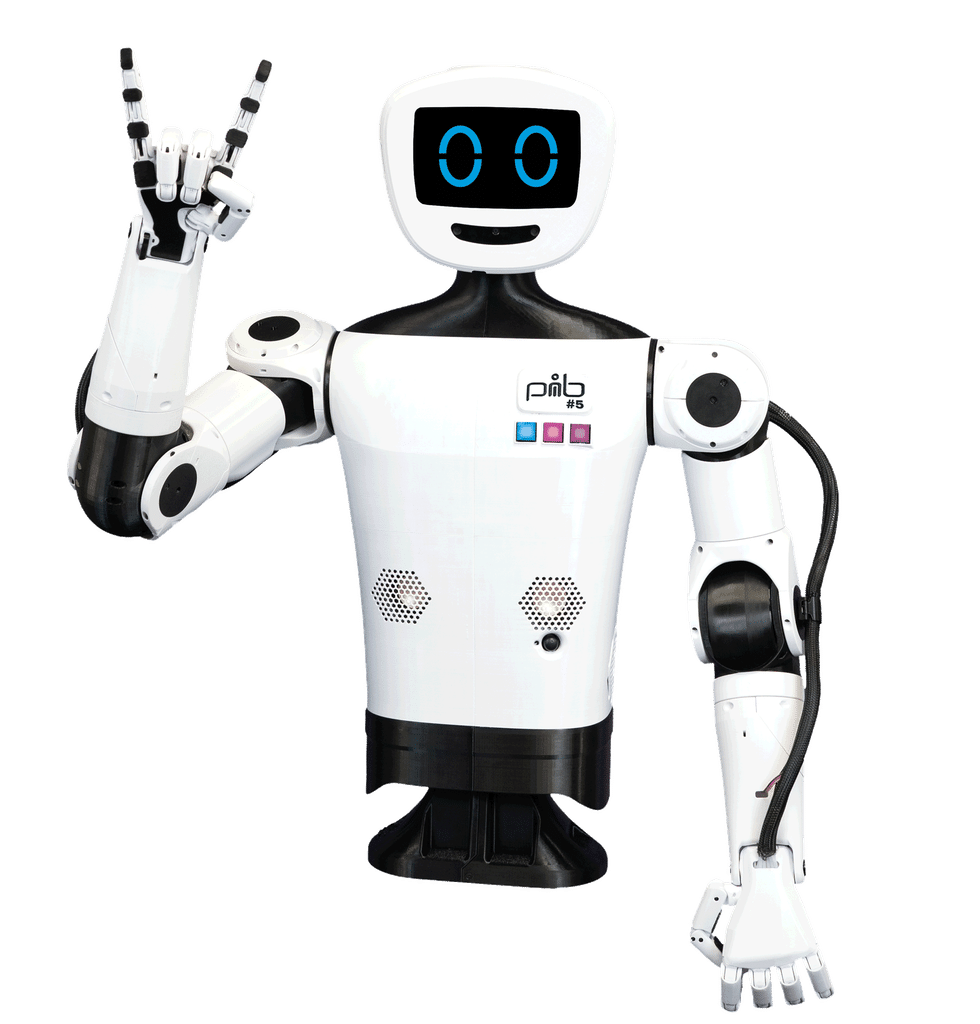
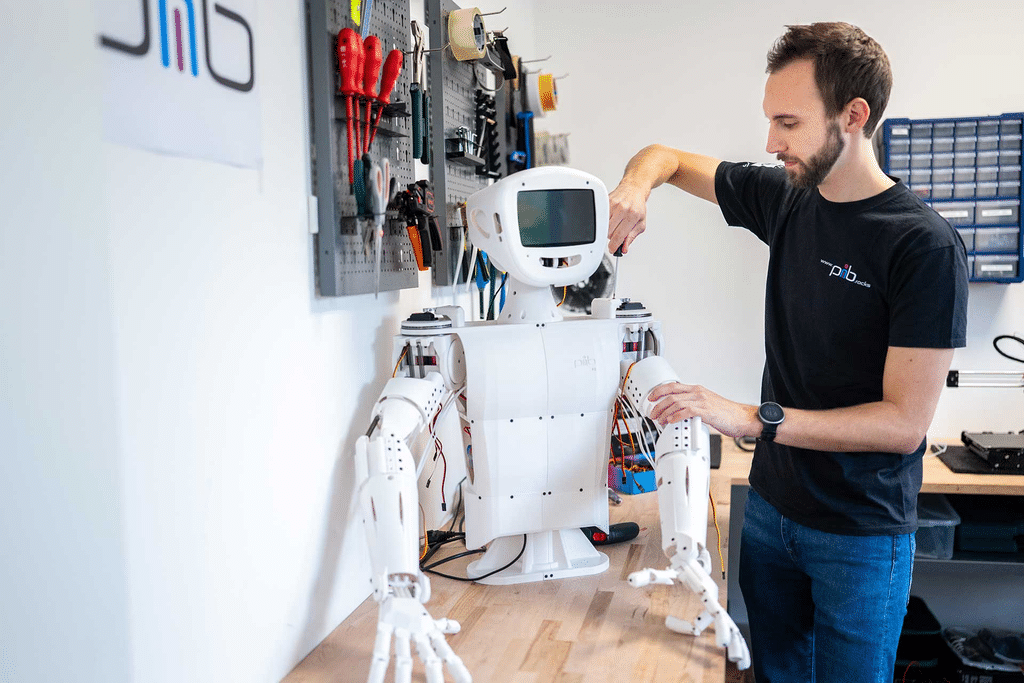
Roboter aus dem 3D-Drucker statt Millionen-Projekt: Wie ein Nürnberger Team High-Tech für jedermann baut

Freie Baupläne statt teurer Systeme: Das Open-Source-Projekt pib macht Robotik weltweit für Bildungseinrichtungen und private Haushalte bezahlbar – jetzt in der 5. Generation.

Nürnberg, 22. Oktober 2026 – Während Tech-Konzerne Milliarden in humanoide Roboter investieren, die hinter verschlossenen Labortüren bleiben, drucken Schulen, Ausbildungsbetriebe und Maker sie längst selbst aus: Mit dem Open-Source-Projekt „pib“ (printable intelligent bot) hat das Nürnberger IT-Unternehmen isento eine frei zugängliche Plattform geschaffen, die bereits an über 150 Bildungseinrichtungen im Einsatz ist und von einer weltweiten Maker-Community gebaut wird. Ziel des Projekts ist es, Robotik und Künstliche Intelligenz (KI) für jedermann bezahlbar und verständlich zu machen. Jetzt stellt das Team mit pib#5 die fünfte Entwicklungsgeneration des humanoiden Roboters vor.

Was ist pib und was macht ihn besonders?

pib ist ein humanoider Roboter, den man nicht fertig kauft, sondern selbst baut: Alle 3D-Druckdaten, Bauanleitungen und Software-Programme sind quelloffen (Open Source) und stehen jedem kostenlos zur Verfügung. Bauteile, die man nicht drucken kann – wie Motoren, Kameras oder Steuerungsplatinen –, stammen aus dem normalen Elektronikhandel.

Damit senkt pib die Einstiegshürden in eine Zukunftstechnologie, die bisher meist großen Forschungslaboren und Konzernen mit Millionenbudgets vorbehalten war. Statt eines unbezahlbaren „Blackbox-Systems“ bekommen Bildungs- und Ausbildungsstätten sowie Maker einen transparenten Baukasten zum Verstehen, Ausprobieren und Weiterentwickeln.

Die wichtigsten Neuerungen bei pib#5

Die Weiterentwicklung zu Version 5 basiert direkt auf den Erfahrungen und Wünschen der weltweiten Community:

  • Feinfühligere Hände: Finger und Handflächen wurden schlanker und genauer konstruiert. Dadurch kann pib kleinere Gegenstände viel sicherer greifen und die Handbewegungen wirken spürbar natürlicher.
  • Beweglicheres Handgelenk: Das Handgelenk wurde mechanisch komplett neu gedacht. Es bietet mehr Bewegungsfreiheit und hält gleichzeitig mehr Belastung im Alltag aus.
  • Einfaches Stromsystem („Plug & Power“): Das bisherige Kabelgewirr im Inneren wurde durch ein zentrales Stecksystem ersetzt. Das macht den Zusammenbau für Einsteiger und Schulklassen deutlich einfacher.
  • Stärkere Motoren: Neue, robustere Servomotoren sorgen für flüssigere, kraftvollere Bewegungen und halten auch im Dauerbetrieb zuverlässig durch.

Zukunftstechnologien begreifbar machen

pib wird in Bildungs- und Ausbildungsstätten bereits eingesetzt, um theoretisches Wissen in Informatik, Mechanik und KI direkt in der Praxis begreifbar zu machen – von einfachen Programmierübungen mit Blöcken bis hin zu komplexen Anwendungen mit Python oder dem Roboter-Betriebssystem ROS 2.

„Humanoide Robotik und KI werden unseren Alltag in den nächsten Jahren grundlegend verändern. Wir wollen, dass Menschen diese Technologien selbst verstehen, mitgestalten und ausprobieren können, statt nur passive Nutzer zu sein. Mit pib#5 haben wir die Mechanik und Elektronik noch zugänglicher gemacht, damit noch mehr Bildungseinrichtungen, Maker und Entwickler eigene Ideen auf dieser Basis verwirklichen können.“

— Dr. Shota Okujava, Co-Founder des pib-Projekts

Sämtliche 3D-Druckdateien, Schritt-für-Schritt-Anleitungen und Programmierhilfen für pib#5 können ab sofort kostenfrei auf der Projekt-Website www.pib.rocks heruntergeladen werden.

Technische Eckdaten & Spezifikationen für Redaktionen (pib#5)

• Projekt-Typ: Quelloffener, modularer Roboter-Oberkörper (Open-Source-Hardware & -Software)

• Lizenz: Frei zugängliche CAD-Dateien und Software (Open Source)

• Fertigungsverfahren: FDM-3D-Druck (optimiert für gängige Standard-Druckbetten ab 220 × 220 mm)

• Elektronik & Architektur: Raspberry Pi 5, zentrales Stecksystem („Plug & Power“), standardisierte Servos

• Software & Programmierung: Blockly (visuelle Blöcke), Python, Anbindung an ROS 2

• Dateien & Dokumentation: Alle STL-/CAD-Dateien, Schaltpläne und Guides kostenfrei abrufbar unter pib.rocks

Über pib (printable intelligent bot): pib ist ein quelloffenes, 3D-gedrucktes Roboterprojekt, initiiert von der Nürnberger isento GmbH. Die Initiative verbindet Hardware-Entwicklung, 3D-Druck und moderne Software mit dem Ziel, humanoide Robotik und Künstliche Intelligenz zu demokratisieren und für alle Menschen – von Schulen und Ausbildungsbetrieben bis hin zur weltweiten Maker-Community – barrierefrei zugänglich zu machen. Eine stetig wachsende Community arbeitet gemeinsam an der Weiterentwicklung. Website: https://pib.rocks

Mini-Roboter fliegt fast wie ein Insekt: KI-Steuerung ermöglicht Saltos und schnelle Kurven

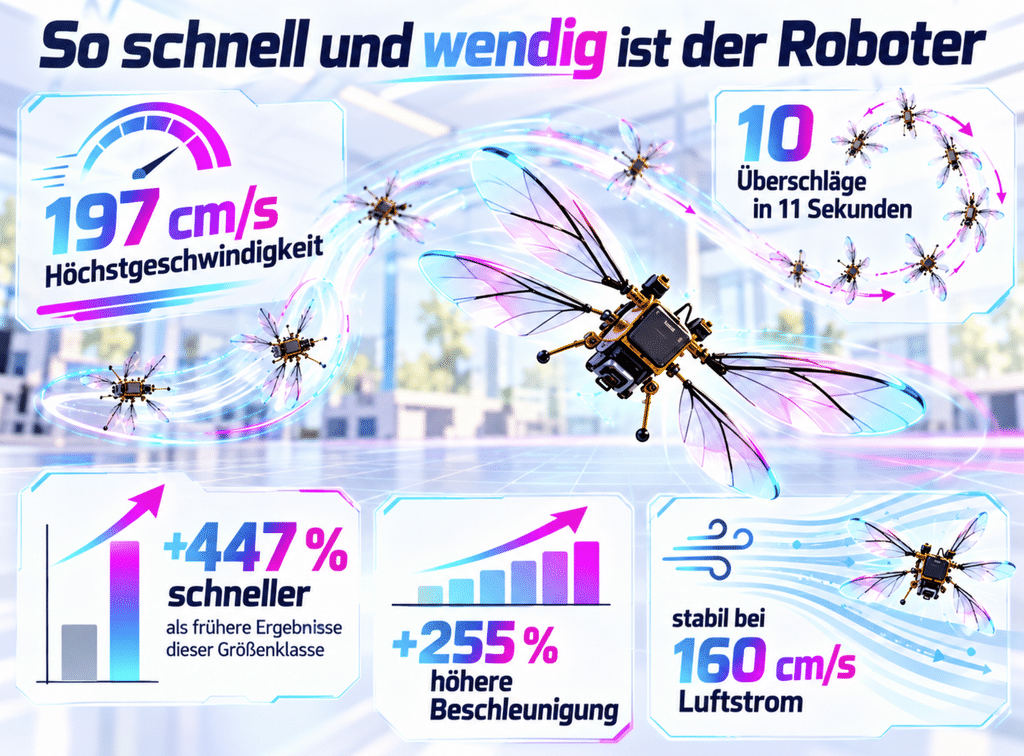
Ein Flugroboter mit nur 750 Milligramm Gewicht schafft zehn Überschläge in elf Sekunden. Er kann scharf bremsen, schnell die Richtung wechseln und selbst bei kräftigem Luftstrom auf Kurs bleiben. Möglich wird das durch eine neue Steuerung, bei der auch ein neuronales Netz zum Einsatz kommt.

Entwickelt wurde das System von Forschenden des Massachusetts Institute of Technology (MIT). Die zugrunde liegende Studie erschien bereits im Dezember 2025 im Fachjournal Science Advances.

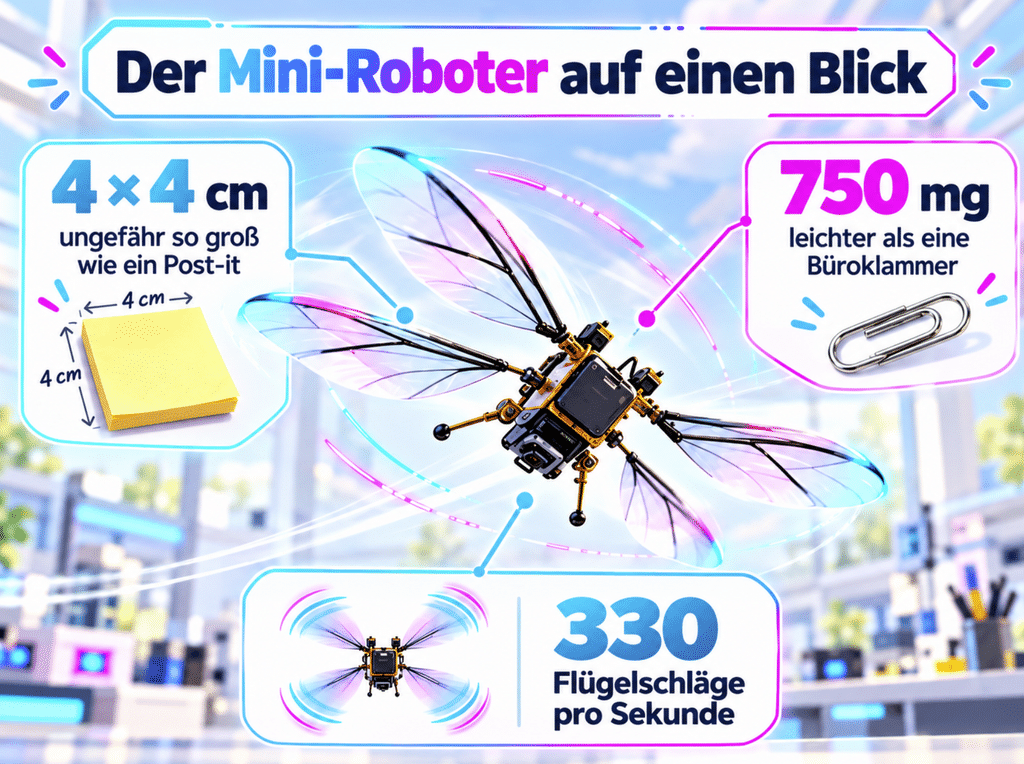
Vier Zentimeter groß und 750 Milligramm leicht

Der Roboter ist nur etwa vier Zentimeter lang und breit und 0,9 Zentimeter hoch. Er besitzt vier unabhängig voneinander angetriebene Flügelmodule.

Für den Antrieb sorgen sogenannte dielektrische Elastomer-Aktoren. Das sind künstliche Muskeln aus weichem Material, die sich durch elektrische Spannung verformen. Damit bewegen sie die Flügel des Roboters mit einer Frequenz von 330 Schlägen pro Sekunde.

Bei einem so kleinen Fluggerät ist die Steuerung besonders schwierig. Schon geringe Luftbewegungen oder kleine Abweichungen können den Roboter stark beeinflussen. Gleichzeitig muss die Elektronik sehr schnell reagieren, damit er nicht die Kontrolle verliert.

Erst rechnet ein aufwendiger Controller – dann lernt das neuronale Netz

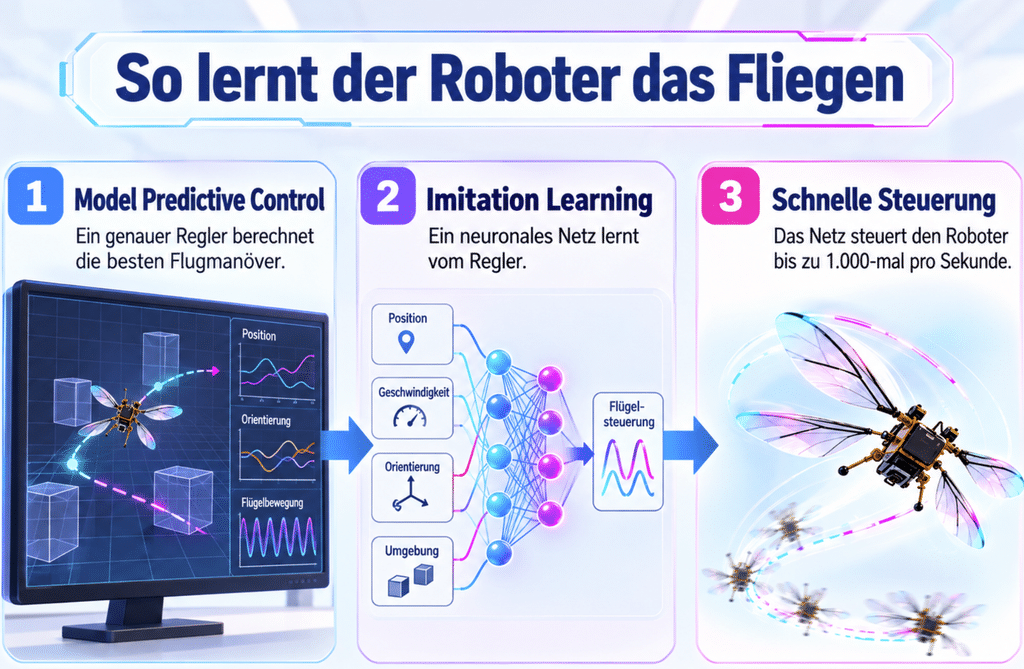
Die Forschenden lösten das Problem mit einer Kombination aus klassischer Regelungstechnik und maschinellem Lernen.

Zunächst berechnet ein sogenannter ein intelligenter Regler (Model Predictive Controller), welche Steuerbewegungen nötig sind. Er berücksichtigt dabei wie sich der Roboter bewegt und welche Störungen möglich sind, sowie die Grenzen der Motoren/Flügel.

Dieser Controller arbeitet sehr genau, benötigt aber vergleichsweise viel Rechenleistung. Deshalb verwendete das Team ihn als eine Art Lehrer für ein neuronales Netz. Beim nachahmenden Lernen (Imitation Learning) lernte das künstliche neuronale Netz, die Entscheidungen des aufwendigeren Controllers nachzuahmen. So lassen sich Steuerbefehle sehr schnell erzeugen. Im Experiment wurde die Steuerung bis zu 1.000-mal pro Sekunde aktualisiert.

Fast zwei Meter pro Sekunde

Mit dieser Steuerung erreichte der Roboter eine maximale Fluggeschwindigkeit von 197 Zentimetern pro Sekunde, also knapp zwei Metern pro Sekunde. Die maximale Beschleunigung lag bei 11,7 Metern pro Sekunde zum Quadrat.

Verglichen mit früheren Ergebnissen bei Flugrobotern dieser Größenklasse entspricht das laut Studie einer Verbesserung der Höchstgeschwindigkeit um 447 Prozent und der Beschleunigung um 255 Prozent. Die Prozentzahlen beziehen sich also auf frühere Versuchsergebnisse – nicht darauf, dass ein beliebiger Roboter durch KI automatisch 447 Prozent schneller wird.

Der kleine Flieger schaffte außerdem zehn aufeinanderfolgende Überschläge in elf Sekunden.

Fliegen wie eine Fliege

Besonders interessant sind sogenannte Sakkaden. Dabei beschleunigt der Roboter stark, kippt seinen Körper, ändert schnell die Flugrichtung und bremst wieder ab.

Ähnliche Manöver gibt es bei fliegenden Insekten. Sie helfen ihnen unter anderem dabei, schnell die Richtung zu ändern und Bewegungsunschärfe beim Sehen zu verringern. Im Test konnte der Roboter solche Manöver sogar bei einer Luftströmung von 160 Zentimetern pro Sekunde durchführen.

Noch kein autonomes Roboter-Insekt

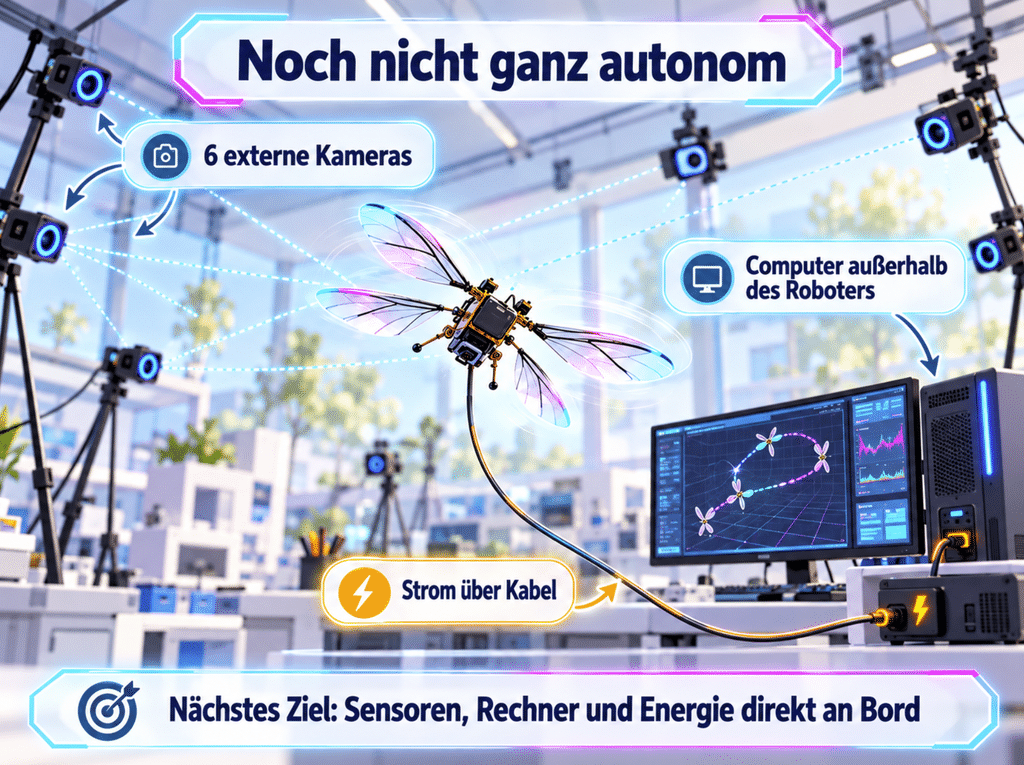
So klein der Roboter ist: Das komplette Flugsystem passt noch nicht in seinen Körper.

Seine Position und Orientierung wurden im Versuch von sechs externen Kameras erfasst. Die Berechnungen liefen auf einem Computer außerhalb des Roboters. Auch der Strom kam von außen über ein Kabel. Dieses Kabel beeinflusste teilweise sogar die Flugbewegungen und verfing sich während einiger Überschläge am Roboter.

Die Forschenden schreiben selbst, dass Sensorik, Rechenleistung und Energieversorgung noch nicht an Bord sind. Für einen wirklich autonomen Mini-Flugroboter müssten diese Systeme stark verkleinert und leichter werden.

Wozu könnten solche Mini-Roboter dienen?

Eine mögliche Anwendung ist die Suche nach Menschen nach Erdbeben oder Gebäudeeinstürzen. Kleine Flugroboter könnten durch Öffnungen gelangen, die für größere Drohnen zu eng sind.

Bis dahin gibt es allerdings noch einiges zu lösen. Ein Roboter, der im Labor mit externen Kameras, Rechner und Stromversorgung fliegt, ist etwas anderes als ein autonomes System, das sich selbst in unbekannter Umgebung orientieren kann.

Fazit

Die eigentliche Neuerung steckt weniger im Körper des Roboters als in seiner Steuerung. Die Forschenden nutzten dasselbe grundlegende Fluggerät wie in früheren Arbeiten, konnten es mit einem neuen Regelungs- und Lernverfahren aber deutlich schneller und wendiger fliegen lassen.

197 Zentimeter pro Sekunde, schnelle Richtungswechsel und zehn Überschläge hintereinander zeigen, was bei Robotern unter einem Gramm inzwischen möglich ist. Der nächste schwierige Schritt ist, einen größeren Teil der bislang externen Technik direkt auf dem Roboter unterzubringen.

🦊 FuxFun – Wusstest du, dass …?

Der Mini-Roboter erreicht ungefähr 50 eigene Körperlängen pro Sekunde. Bei einem zwei Meter langen Fluggerät wären das umgerechnet rund 100 Meter pro Sekunde – etwa 360 Kilometer pro Stunde.

Für Profis

Die Studie trägt den Titel Aerobatic maneuvers in insect-scale flapping-wing aerial robots via deep-learned robust tube model predictive control. Sie wurde von Yi-Hsuan Hsiao und seinem Team verfasst und im Dezember 2025 in Science Advances veröffentlicht. 

Quellen

Hsiao et al., Science Advances (2025): Originalstudie Aerobatic maneuvers in insect-scale flapping-wing aerial robots via deep-learned robust tube model predictive control.

MIT News, 3. Dezember 2025: MIT engineers design an aerial microrobot that can fly as fast as a bumblebee.

ScienceDaily, 22. September 2026: MIT’s tiny flying robot gets 450% faster with AI. Die Meldung basiert auf Material des MIT.

Dryad: Veröffentlichter Forschungsdatensatz mit aufgezeichneten Flug-, Positions- und Steuerungsdaten der Studie.

📚 Buchempfehlung

Wenn du noch mehr über Roboter, Sensoren und Künstliche Intelligenz erfahren möchtest: Im Buch „Roboter & KI“ aus der SchlauFUX-Reihe vom Kosmos Verlag werden viele Grundlagen rund um Robotik und KI leicht verständlich erklärt.

Roboter & KI – SchlauFUX beim Kosmos Verlag

Der Artikel wurde mit KI Unterstützung erstellt

Petoi Quaddle: A Do-It-All Mini Robot Dog for Physical AI

Your ticket to an open-source playground of real-world robotics & AI — for fun, learning & experiments — made accessible with OpenCat

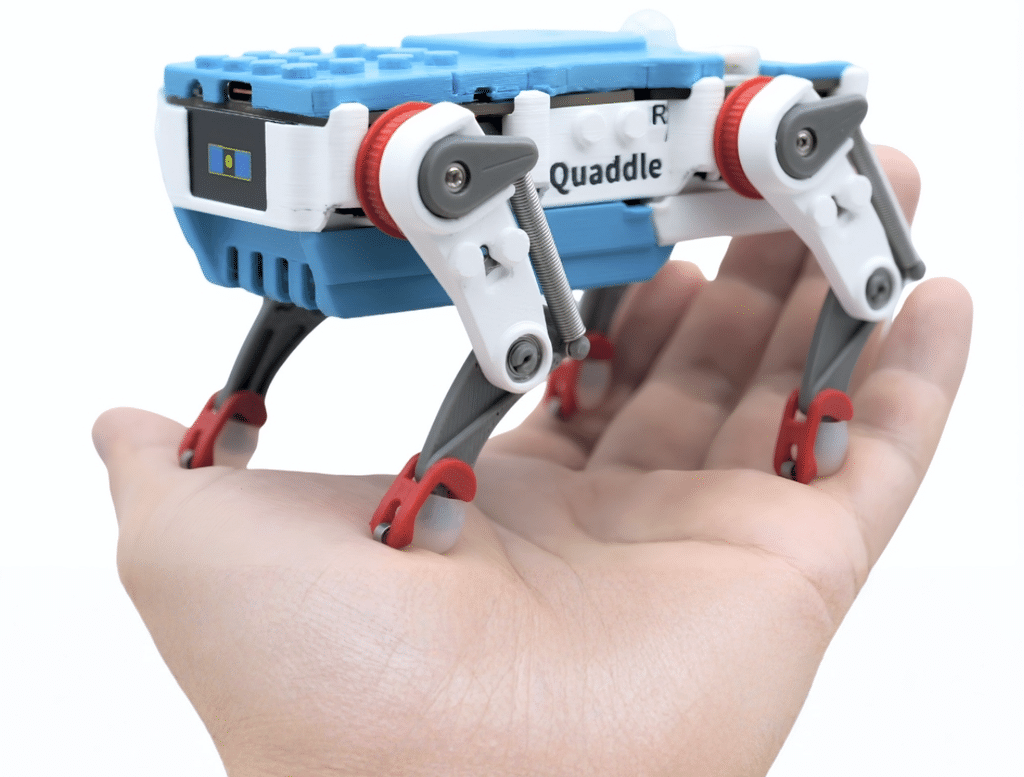
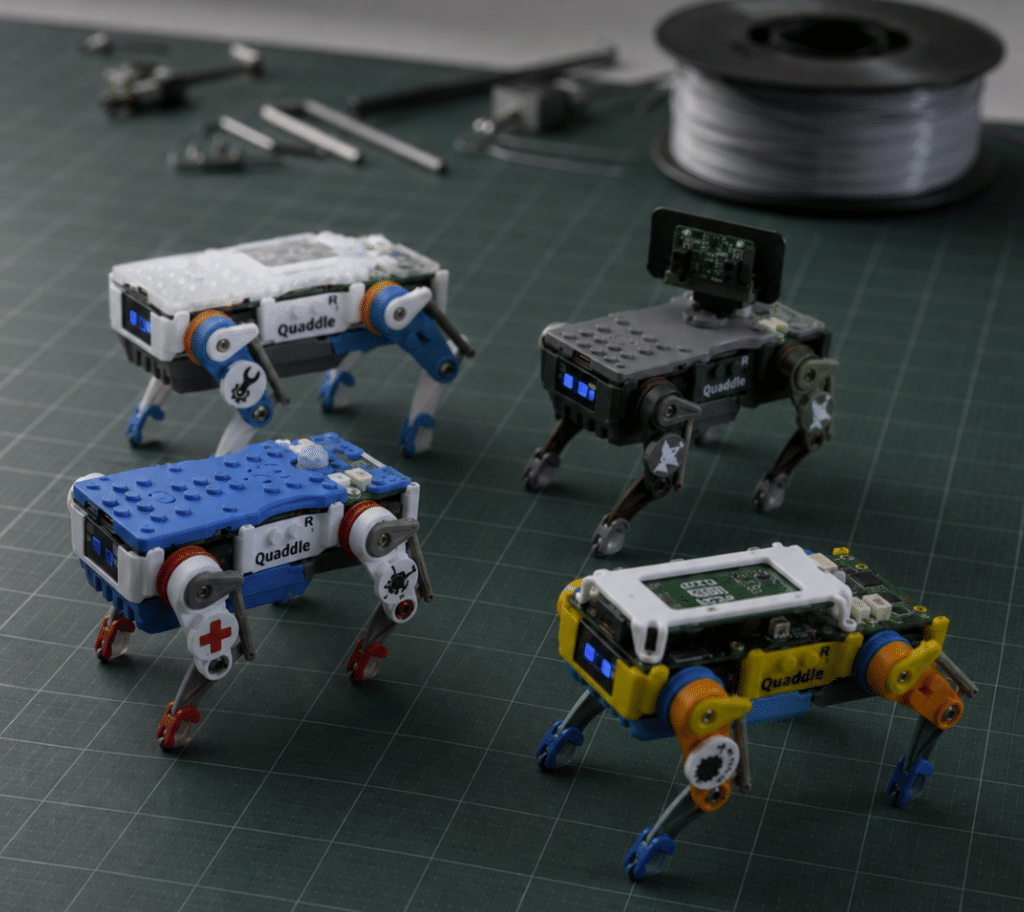
Quaddle is the next robot to democratize access to robotics and physical AI — a palm-sized quadruped that:

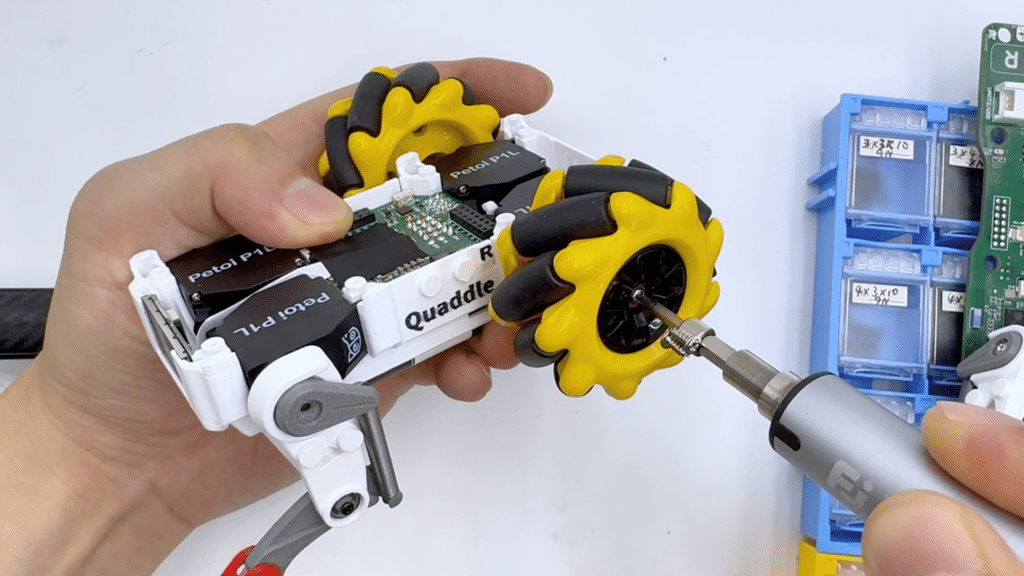
  • assembles with only 4 screws in under 20 minutes
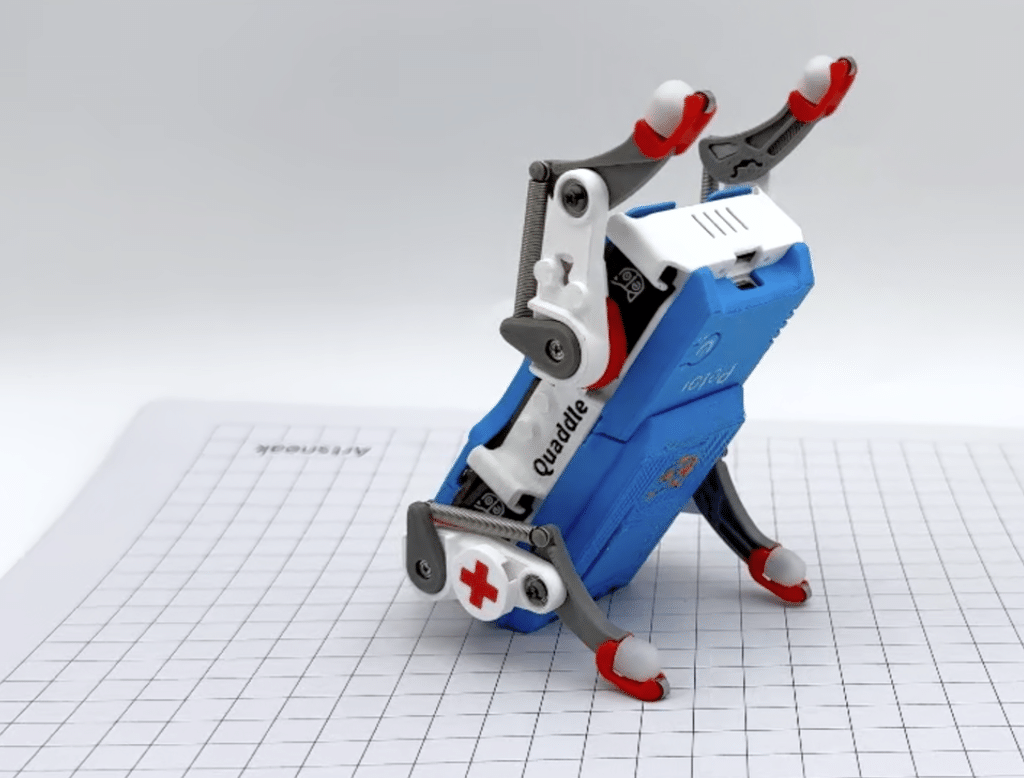
  • walks, flips, skates, and reacts
  • lets you teach it a new trick in seconds with no code
  • is a companion in learning robotics, coding & physical AI

Starting at $109, it’s the most accessible legged physical AI kit available — nothing else in this category comes close. It’s also a versatile robot that moves like something alive, not something mechanical or just on wheels.

A real answer to physical AI’s accessibility problem, no matter who wins the „GPT moment“ race. The industry is debating which frontier AI model or world model will produce robotics‘ „GPT moment.“ Quaddle doesn’t claim to answer that. What it addresses is a narrower, separate problem: almost nobody can actually touch a real robot outside a toy aisle.

  • Quaddle closes that gap directly: an affordable, playful robot you can actually own, not just watch
  • Once it’s on your desk, Petoi’s own APIs let anyone vibe-code new robot behaviors — no embedded-systems background, no touching firmware internals required
  • AI-assisted „vibe coding“ can even reach into the open firmware itself for those who want to go deeper — it took as little as 15 minutes for Quaddle’s own mood-expression feature

There’s already something on a desk people can pick up and try for themselves today.

Goal: $50,000 — achieved in the first two days. Delivery: targeting early December 2026 — in time for Christmas. Current funding progress: see the live Kickstarter page.

Who Quaddle is for

Primarily an educational robotics & physical AI platform, built around students, makers, educators, and researchers who want to build on it and customize it, not just watch it.

AudienceWhy Quaddle fits
Students (8+) & young buildersBlock-to-Python-to-C++ coding path grows with them; Learn & Replay gives an instant, no-code first win
Makers & hobbyistsOpen OpenCat platform, LEGO-compatible mounting, feedback servos you can read and reprogram — not a sealed toy
K-12 & university educatorsClassroom-ready without depending on Wi-Fi; a two-level path from AI-assisted prompts to hands-on robotics
Researchers & developersURDF (the robot’s 3D description file, used to load it into a simulator) is published and portable to standard simulators (Gazebo, PyBullet, Isaac Sim) for sim-to-real and reinforcement-learning work
Gift buyersPrice and Deskpet/companion appeal make it approachable even without a robotics background

Quaddle is already in production and shipping on the stated timeline — no months-long wait.

Petoi also invites the community to help design the robot itself: anyone can create a custom color scheme at qd.petoi.com and submit it for community voting. Designs with strong support that pass production review may become an official Quaddle colorway, with the designer credited. More on the campaign.

Key features

FeatureDetail
90+ Lifelike movementsActive balancing, self-righting, forward flips, backflip, skating (slides ~½m), crab walk, three-leg gait
Learn & Replay Your Trick (Buddy/Scout)See „Moments that define Quaddle“ above
Voice + AI (Buddy/Scout)Natural language → motion; cloud LLM, typical <1s latency; locomotion stays local
Deskpet mode (Buddy/Scout)On-desk AI companion: chats, reacts with movements and mood, keeps you company
Offline capableMobile app, gamepad controller, back touch buttons trigger all signature moves without Wi-Fi
Build time~15 minutes, snap-fit, swappable battery, Type-C charging
Open platformFull Petoi toolchain (OpenCat, Petoi’s open-source robotics framework), ROS (Robot Operating System, the standard robotics software framework) via Raspberry Pi; compatible with Arduino modules and sensors
CustomizableMood expression, 3D-printable shells, mounts, and accessories (official STL files — load-bearing joints stay injection-molded for durability); LEGO-compatible mounting points for sensors and add-ons
Privacy switchHardware slide switch fully cuts power to AI module — classroom-safe

About Petoi

Founder Dr. Rongzhong Li built a robot cat as a personal project in 2016 while a physics lecturer at Wake Forest University, publishing the designs as OpenCat; he founded Petoi LLC in 2017 to commercialize it. Nybble (2018, Indiegogo) and Bittle (2020, Kickstarter — 11x its funding goal) followed. Quaddle is the next generation: more interaction surfaces, richer AI, and roughly half the price of prior flagship tiers.

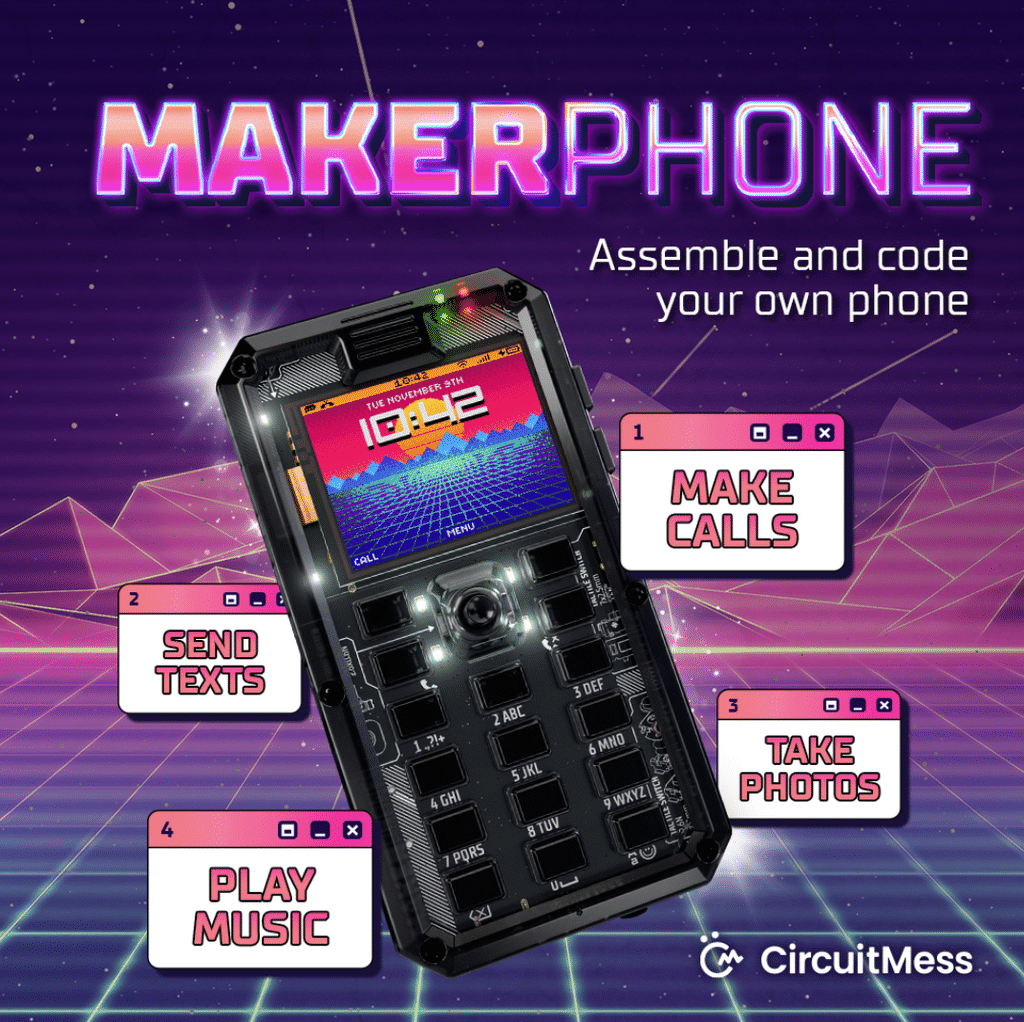
CircuitMess Launches MAKERphone 2.0 on Kickstarter — a Real 4G Phone You Build Yourself and Code with AI

Eight years after 2,154 backers soldered together the original DIY phone, CircuitMess returns with a sequel anyone can assemble in about two hours — and program in plain English, Python, or C++.

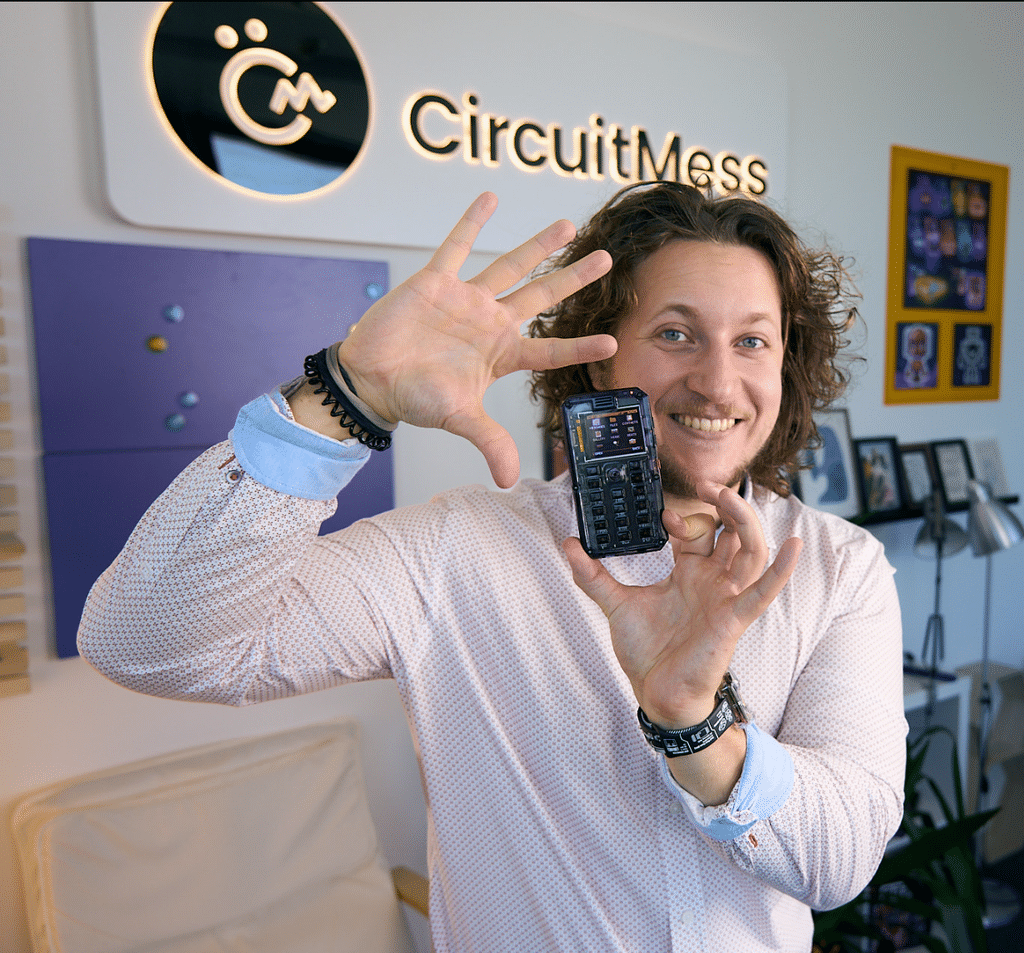
Middletown, Delaware, USA — September 10th, 2026 — CircuitMess today launched its Kickstarter campaign for MAKERphone 2.0, a fully functional 4G mobile phone that arrives in pieces. Builders assemble it themselves in about two hours — no soldering and no experience required — insert a nano-SIM, and it makes real calls and sends real texts on live cellular networks. Then comes the part no other phone offers: its owner programs it, starting by describing ideas in plain English in VibeBoy, CircuitMess’s AI-assisted coding studio, and progressing to real Python and C++.

From Seven Hours of Soldering to a Two-Hour Build

The original MAKERphone, launched on Kickstarter in 2018, asked backers to spend roughly seven hours with a soldering iron — and 2,154 of them did. Eight years and feedback from more than 6,000 MAKERphone users later, MAKERphone 2.0 keeps the build-it-yourself soul and removes the barriers: every component clicks, screws, or plugs into place, guided by a LEGO-style illustrated manual and video guides. Along the way, builders learn what a phone actually is from the inside out — the processor, the modem, the display, the battery.

A Phone With No Locked Doors

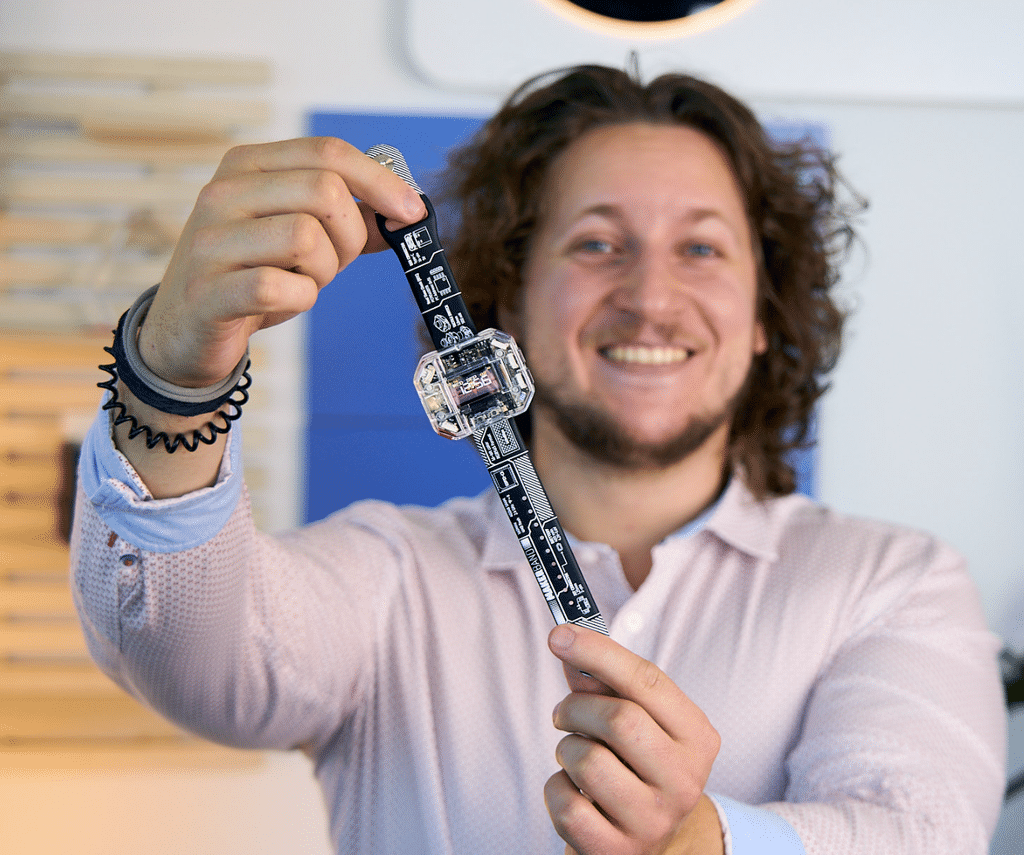
Assembled, MAKERphone 2.0 is a complete classic phone: calls, texting, contacts, ringtones, alarms, a music player, and more than 10 built-in retro games on a 1.77-inch color display — 104 grams of open, hackable hardware built around the Arduino-compatible ESP32-S3. Its UMAX expansion port takes six snap-on modules — Camera, Big Speaker, Flashlight, Environment, Infrared, and a DIY Perf Board for custom circuits — each auto-detected the moment it is plugged in. An optional companion, the buildable MAKERband smartwatch, pairs with the MAKERphone as well as iOS and Android, with 15 watchfaces, five mini-games, and phone notifications.

For parents, it is a first phone that calls and texts the people a child needs — with no social media, no app store, and no infinite feed. When a kid wants a new app, they build it.

Coding That Starts in Plain English

MAKERphone 2.0 is programmed through VibeBoy, CircuitMess’s AI-assisted coding studio: describe an idea in plain English — „make me a game where a taco dodges falling pickles“ — watch AI write the code, and send it to the phone in one click. Then open that code, learn to read it, fix it, and make it your own: a four-level learning ladder takes builders from Pixel Rookie (ages 9+) to Vibe Coder, writing their own Python and C++ from a blank file. VibeBoy is not autocomplete — it teaches users how to think with AI: how to describe problems, read generated code, and correct it when it is wrong. Every MAKERphone 2.0 comes with three months of unlimited AI usage and a free VibeBoy tier for life.

The philosophy behind the product: MAKERphone 2.0 doesn’t fight screen time — it turns it into create time.

„The original MAKERphone taught thousands of kids that a phone isn’t magic — it’s parts and code, and both can be mastered,“ says Albert Gajšak, founder and CEO of CircuitMess. „MAKERphone 2.0 takes away everything that used to stand in the way. You build it in an afternoon, and with VibeBoy you can make it do things no phone in any store can do — even if you have never written a line of code.“

Ready for Manufacturing, Not a Prototype

MAKERphone 2.0’s hardware design is complete and final production hardware exists; the software is feature-complete and in final testing. The Kickstarter campaign funds manufacturing at scale, not R&D, and deliveries to backers are expected in Q3 2027. The campaign offers backers exclusive early-bird pricing and limited launch rewards.

To back the project, visit the MAKERphone 2.0 Kickstarter page, or explore CircuitMess’s other kits at circuitmess.com.

About CircuitMess

CircuitMess is a team of engineers and designers based in Karlovac, Croatia, founded in 2017 by Albert Gajšak after a successful Kickstarter campaign for MAKERbuino. Its mission is turning kids — and kids at heart — from tech consumers into tech creators. CircuitMess has shipped more than 300,000 kits to customers in over 100 countries, developed 37 products, and raised over $2.2M across 6 Kickstarter campaigns, every single one delivered. Its kits have been featured in Forbes, TechCrunch, Wired, BBC, The Verge, The New York Times, Popular Science, Tom’s Hardware, and GameSpot. Find out more at www.circuitmess.com.

Fortschritt entsteht, wenn aus Technologie eine konkrete Lösung wird

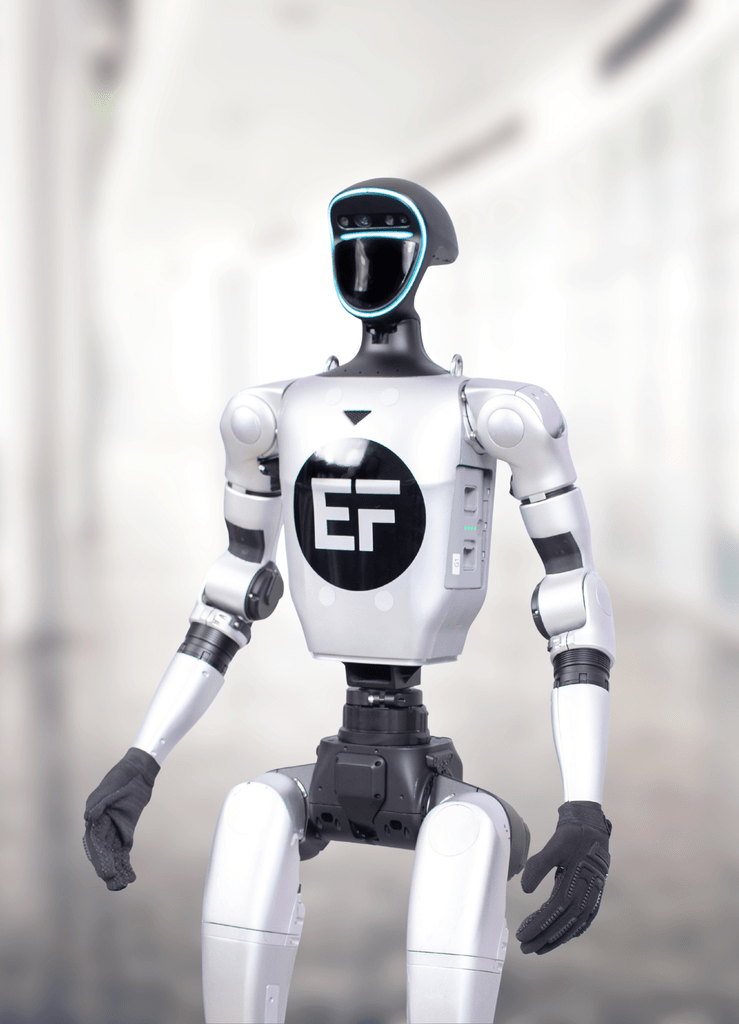
Ruwen Prochnow über den Humanoid-Plan und den produktiven Einsatz humanoider Robotik in Unternehmen

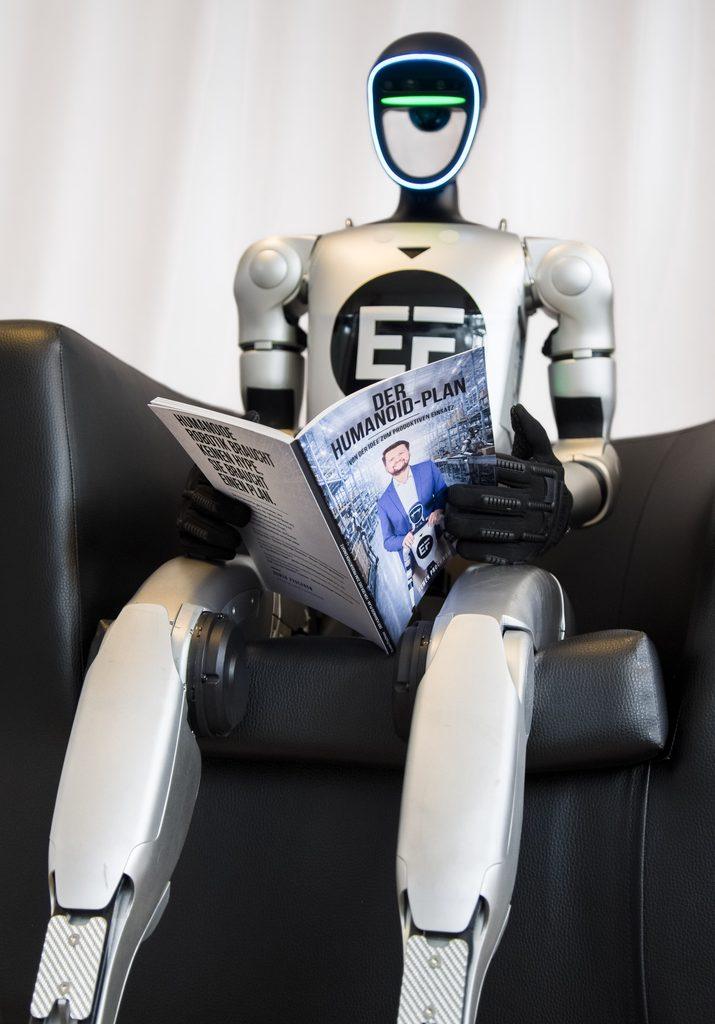
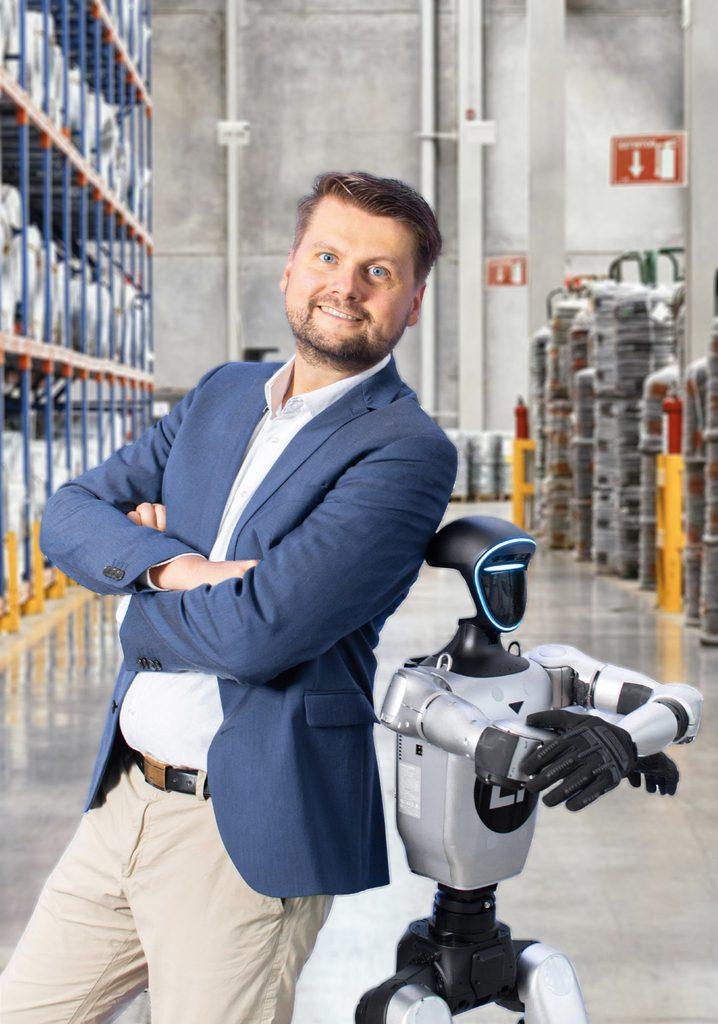
Ein Gastbeitrag von Ruwen Prochnow, Geschäftsführer von EF Robotics und Autor des Buches „Der Humanoid-Plan“.

Wenn Menschen zum ersten Mal einen humanoiden Roboter in Bewegung sehen, entsteht fast immer echte Faszination. Die Maschine greift, bewegt sich durch eine für Menschen gestaltete Umgebung und erinnert in ihrer Form und ihren Bewegungen an uns selbst.

Kurz darauf folgt häufig der Gedanke: So einen Roboter könnten wir in unserem Unternehmen ebenfalls gebrauchen.

Genau an diesem Punkt beginnt jedoch die eigentliche Arbeit. Die entscheidende Frage lautet selten, welchen Roboter ein Unternehmen kaufen kann. Entscheidend ist, welches konkrete Problem der Roboter zuverlässig und wirtschaftlich lösen soll.

Ein Roboter lässt sich anschauen, vergleichen und bestellen. Datenblätter können geprüft und Demonstrationen besucht werden. Deutlich anspruchsvoller ist es, den eigenen Prozess so genau zu verstehen, dass daraus eine klar definierte Aufgabe entsteht.

Vom technischen Interesse zur konkreten Aufgabe

Am Anfang eines Robotikprojekts sollte deshalb nicht die Frage stehen:

„Welchen Roboter wollen wir einsetzen?“

Die besseren Fragen lauten:

  • Welches Problem besteht heute?
  • Welche konkrete Tätigkeit soll übernommen werden?
  • Welches Ergebnis soll anschließend besser sein?
  • Unter welchen Bedingungen muss die Aufgabe funktionieren?
  • Wer trägt im Unternehmen die Verantwortung?
  • Was geschieht bei einer Störung?
  • Woran erkennen wir, dass der Einsatz wirtschaftlich sinnvoll ist?

Diese Fragen wirken zunächst weniger spektakulär als die Präsentation eines neuen Roboters. Sie entscheiden jedoch darüber, ob aus technischer Begeisterung eine produktive Anwendung entsteht.

Ein Kunde fragt häufig nach einem bestimmten Gerät oder einer bestimmten Funktion. Der tatsächliche Bedarf liegt aber meist tiefer. Dahinter können ein Personalengpass, unnötige Laufwege, eine wiederkehrende Tätigkeit oder ein Prozess stehen, der mit dem gewünschten Gerät möglicherweise gar nicht optimal gelöst wird.

Deshalb gilt: Robotik beginnt nicht beim Roboter. Sie beginnt beim Prozess.

Mein eigener Weg in die Robotik

Mein Einstieg in die Robotik begann 2021, mitten in der Corona-Zeit. Unsere damaligen Geschäftsbereiche rund um Events und Gastronomie waren durch die Pandemie praktisch vollständig zum Erliegen gekommen.

In dieser Phase erhielt ich ein Video aus Shanghai. Darauf war ein Serviceroboter in einem Restaurant zu sehen. Dieses Video war weder eine Marktanalyse noch ein ausgearbeiteter Businessplan. Es war zunächst nur ein Signal.

Für mich entstand daraus eine entscheidende Frage: Wenn diese Technologie dort bereits praktisch eingesetzt wird, welche Möglichkeiten könnten sich daraus für unseren Markt ergeben?

Ich begann, mich intensiv mit Herstellern, Systemen und möglichen Anwendungen auseinanderzusetzen. Wir entschieden uns, praktische Erfahrungen zu sammeln, kauften einen Container mit Robotern und ließen die ersten drei Geräte per Luftfracht liefern.

Auf der Internorga 2022 präsentierten wir die Systeme erstmals öffentlich. Parallel sprachen wir mit bestehenden Kunden aus der Gastronomie. Daraus entstand unmittelbar eine konkrete Kaufanfrage: Das Restaurant Meeresblick aus Waabs kaufte unseren ersten Bella-Serviceroboter.

Damit begann eine Lernkurve, die bis heute anhält.

Was der Kunde möchte und was der Prozess braucht

Aus meinem vorherigen Geschäft brachte ich nicht das technische Wissen zur Entwicklung eines Roboters mit. Ich hatte jedoch gelernt, zwischen dem zu unterscheiden, was ein Kunde zunächst haben möchte, und dem, was sein Betrieb tatsächlich braucht.

Diese Unterscheidung wurde in der Robotik besonders wichtig.

Ein Roboter kann technisch beeindruckend sein und trotzdem am tatsächlichen Bedarf vorbeigehen. Umgekehrt kann eine vergleichsweise unspektakuläre Anwendung einen hohen Wert schaffen, wenn sie ein konkretes betriebliches Problem zuverlässig löst.

Technisches Wissen bleibt deshalb unverzichtbar. Genauso wichtig ist aber die Fähigkeit, Technologie in einen betrieblichen Zusammenhang zu übersetzen.

Was muss tatsächlich funktionieren? Welche Bedingungen herrschen im Alltag? Welche Ausnahmen treten auf? Wer greift ein, wenn der Ablauf unterbrochen wird? Und welchen messbaren Nutzen erzeugt die Lösung?

Erst wenn diese Fragen beantwortet sind, lässt sich beurteilen, welche Technologie zum Prozess passt.

Demonstration und betrieblicher Nutzen sind nicht dasselbe

Eine gute Demonstration zeigt, was technisch möglich ist. Sie beantwortet noch nicht automatisch die Frage, ob eine Anwendung im täglichen Betrieb trägt.

Im realen Unternehmen verändern sich Bedingungen. Menschen bewegen sich anders als geplant, Wege werden blockiert, Gegenstände stehen nicht immer an derselben Position und Abläufe folgen keinem perfekt vorbereiteten Skript.

Deshalb muss ein Robotikprojekt über die Demonstration hinausdenken. Entscheidend ist, ob die Anwendung unter den tatsächlichen Bedingungen des Kunden zuverlässig funktioniert und in den bestehenden Prozess integriert werden kann.

Das erfordert einen klar abgegrenzten Anwendungsfall. Statt sofort einen vollständigen Arbeitsplatz ersetzen zu wollen, ist es häufig sinnvoller, mit einer konkreten Tätigkeit oder einem überschaubaren Teilprozess zu beginnen.

So lassen sich praktische Erfahrungen sammeln, Grenzen erkennen und die nächsten Schritte auf Grundlage realer Ergebnisse festlegen.

Praktisch lernen, ohne blind zu kaufen

Unternehmen müssen bei humanoider Robotik nicht jahrelang abwarten. Sie sollten aber auch nicht allein aus Begeisterung eine Kaufentscheidung treffen.

Der sinnvollere Weg liegt dazwischen: einen konkreten nächsten Schritt definieren, eine klar begrenzte Aufgabe praktisch erproben und aus dem Ergebnis die nächste Entscheidung ableiten.

Jeder Test sollte dabei einen betrieblichen Zweck erfüllen. Es geht nicht darum, einen Roboter möglichst eindrucksvoll zu präsentieren. Es geht darum, herauszufinden, ob und wie die Technologie einen realen Prozess verbessern kann.

Aus dieser Vorgehensweise ist mit der Zeit EF Robotics entstanden. Aus den Erfahrungen mit Servicerobotern, Logistik, Industrie, Herstellern und realen Kundenprojekten entwickelte sich schließlich auch der Humanoid-Plan.

Der Prozess entscheidet

Humanoide Robotik eröffnet Unternehmen neue Möglichkeiten. Produktiver Nutzen entsteht aber erst dann, wenn aus Technologie eine konkrete Lösung wird.

Dafür braucht es keine Technikbegeisterung um ihrer selbst willen. Es braucht ein klares Problem, einen verstandenen Prozess, eine definierte Aufgabe und den Mut, praktische Erfahrungen zu sammeln.

Die wichtigste Einstiegsfrage lautet deshalb nicht:

„Welchen humanoiden Roboter sollen wir kaufen?“

Sie lautet:

„Welche Aufgabe müsste unser erster humanoider Mitarbeiter an seinem ersten Arbeitstag zuverlässig erledigen?“

Genau dort beginnt der Weg von der technischen Möglichkeit zum produktiven Einsatz.


Ruwen Prochnow ist Geschäftsführer der EF Sales GmbH und beschäftigt sich mit der praktischen Einführung von Service-, Logistik- und humanoiden Robotern in Unternehmen. Sein Buch „Der Humanoid-Plan – Von der Idee zum produktiven Einsatz“ erschien am 15. September 2026.

United Robotics Group eröffnet Robotik-Trainingszentrum in Gelsenkirchen im Herzen eines ehemaligen Krankenhauses

Stuhr, 06.08.2026 – Die United Robotics Group (URG), führender Anbieter von KI-gestützten Robotiklösungen im Gesundheits- und Servicebereich, eröffnet einen neuen Standort in Gelsenkirchen. Im Rahmen der bestehenden Technologie-Partnerschaft mit KERN Katholische Einrichtungen Ruhrgebiet Nord GmbH bezieht URG Räumlichkeiten im ehemaligen St. Josef-Hospital Gelsenkirchen, in dem KERN heute das Gesundheitszentrum St. Josef betreibt. Der neue Standort fungiert als Robotik-Trainings- und Entwicklungszentrum und ist damit ein Meilenstein in der strategischen Zusammenarbeit beider Unternehmen.

  • Einzigartiges Trainings- und Entwicklungszentrum für KI-basierte Robotik im Gesundheitswesen auf 400m² großer ehemaliger Intensivstation
  • Zwei Demonstrations- und Trainingsräume für realistische Anwendungsszenarien in Labor-, Krankenhaus- und Pflege-Umgebung
  • Meilenstein in der Technologie-Partnerschaft zwischen URG und KERN

    „Die Eröffnung des Trainingszentrums in Gelsenkirchen ist für uns ein logischer Schritt, um unsere Robotik-Lösungen gezielt auf den Einsatz in Kliniken und Pflegeeinrichtungen vorzubereiten – und das weltweit“, erklärt Wassim Saeidi, Gründer und CEO der United Robotics Group. „Das Gesundheitszentrum St. Josef bietet uns eine ideale Infrastruktur, die dem echten Klinikalltag so nah wie möglich kommt.“

    Vom Intensivbereich zum Innovationszentrum
    Die rund 400m² umfassenden Räumlichkeiten befinden sich in der früheren Notfall- und Intensivmedizin-Station des Klinikums. Nun werden sie zu einem der ungewöhnlichsten Robotik-Trainingszentren Deutschlands umgestaltet, in denen URG-Roboter unter realen klinischen und pflegerischen Bedingungen demonstriert, trainiert und konfiguriert werden können.

    „Unsere Roboter sollen den Alltag von Menschen im Gesundheitswesen erleichtern. Deshalb hinterfragen wir unsere vorhandenen Lösungen konsequent und entwickeln sie bedarfsgerecht weiter. Genau dafür schaffen wir diesen Ort“, sagt Kerstin Wagner, Co-CEO und COO der United Robotics Group.

    Zwei spezialisierte Trainingsräume für realistische Anwendungsszenarien
    Das Herzstück des neuen Standorts bilden zwei Demonstrations- und Trainingsräume für den Robotik-Einsatz in realistischen Umgebungen aus Labor, Klinik, Pflege und Versorgung:
  • Demo-Umgebung Klinik & Labor: Ein Raum, der eine klinische Labor- und Krankenhausumgebung authentisch abbildet. Hier können URG-Roboter unter realistischen Bedingungen demonstriert, getestet und weiterentwickelt werden – von der Probenlogistik bis zur Unterstützung klinischer Prozesse.
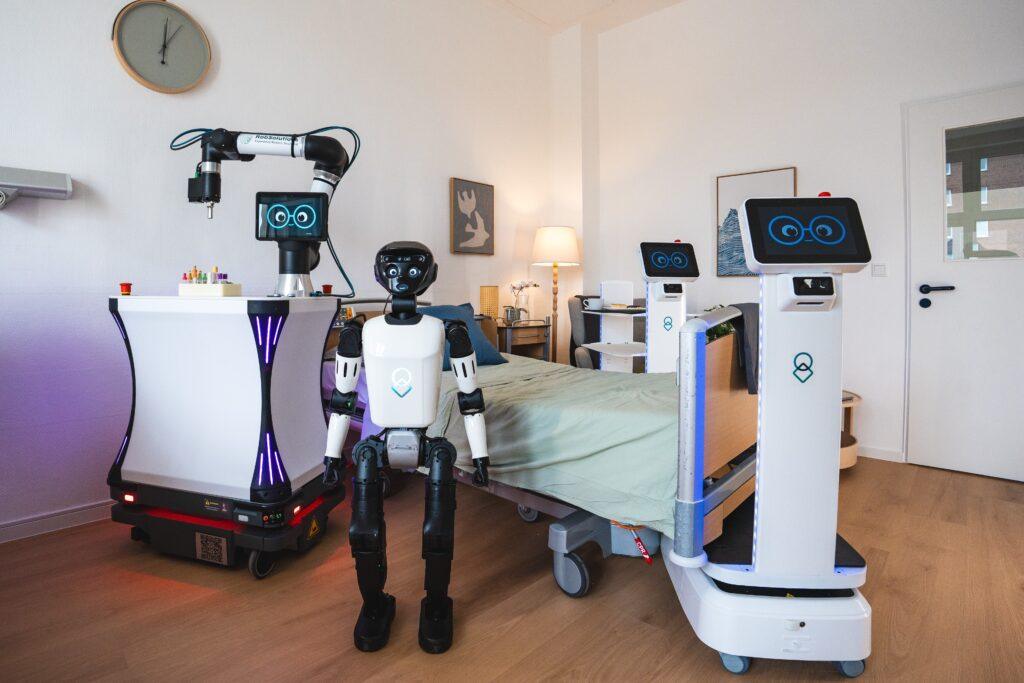
  • Demo-Umgebung Pflege & Versorgung: Ein flexibel konfigurierbarer Raum, der sowohl als Krankenzimmer mit Krankenhausbett als auch als Pflege- bzw. Wohnumgebung genutzt werden kann – ausgestattet mit Bett, Sessel, Tisch und weiterer praxisnaher Ausstattung. Dieser Raum ermöglicht es, unterschiedliche Anwendungsszenarien im Gesundheits- und Pflegebereich realitätsnah zu simulieren und Robotik-Lösungen für beide Settings zu erproben.
Vier Robotik-Systeme werden im URG-Robotik-Trainingszentrum für den Einsatz in Klinik, Labor und Pflege vorbereitet: uLab Mobile, uMe, uServe und uLog (v.l.n.r.) © United Robotics Group

Ein besonderes Merkmal des Standorts: Im Flur des ehemaligen Klinikgebäudes bleibt eine elektrische Krankenhaus-Flügeltür erhalten. Sie ermöglicht die Demonstration typischer Anwendungsfälle wie das autonome Passieren von Türen durch Roboter sowie den automatisierten Bettentransport, die im Klinikalltag täglich relevant sind.

Vier Robotik-Systeme im Training
Am neuen Standort Gelsenkirchen werden vier URG-Robotik-Systeme trainiert und weiterentwickelt:

  • uMe – der humanoide Assistenz- und Kommunikationsroboter von URG, konzipiert für menschenzentrierte Umgebungen in Pflege, Klinik und Betreuung. uMe setzt auf sprachbasierte Interaktion, sensorbasierte Wahrnehmung und vorprogrammierte Bewegungsabläufe, um Pflegekräfte zu entlasten und pflegebedürftige Menschen im Alltag zu begleiten.
  • uLab Mobile – der mobile, autonome Service-Rober für unterstützende Tätigkeiten in klinischen Laboren, wo er u.a. Probenhandling, Gerätebeladung und Transportaufgaben rund um die Uhr übernimmt – und jetzt für weitere Tätigkeiten in klinischen Umgebungen weiterentwickelt und trainiert werden soll.
  • uLog – das autonome Logistiksystem für wiederkehrende Transportaufgaben in Kliniken und Pflegeeinrichtungen, wo es Fachpersonal vom zeitintensiven innerbetrieblichen Transport von Versorgungsmaterialien, Wäsche und weiteren Gütern entlasten kann.
  • uServe – ein vielseitiger Serviceroboter, der für menschenzentrierte Umgebungen wie das Gesundheitswesen entwickelt wurde. Er ist mit fortschrittlichen Navigations- und Interaktionssystemen ausgestattet, die eine autonome Bewältigung von Aufgaben wie die Auslieferung von medizinischem Material, die Führung von Besuchern und die Bereitstellung wichtiger Informationen ermöglichen.

Alle URG-Robotik-Systeme sind in die KI-basierte Softwareplattform uGo+ integriert, die gemeinsam mit dem Fraunhofer-Institut entwickelt wurde und das intelligente Flottenmanagement sowie die Workflow-Orchestrierung der URG-Roboter ermöglicht.

Bootsreinigung: Dieser Roboter trotzt dem Salzwasser

Italienische Konstrukteure von Aeffe optimieren Tauchroboter mit schmierfreien und korrosionsbeständigen Polymerlagern von igus


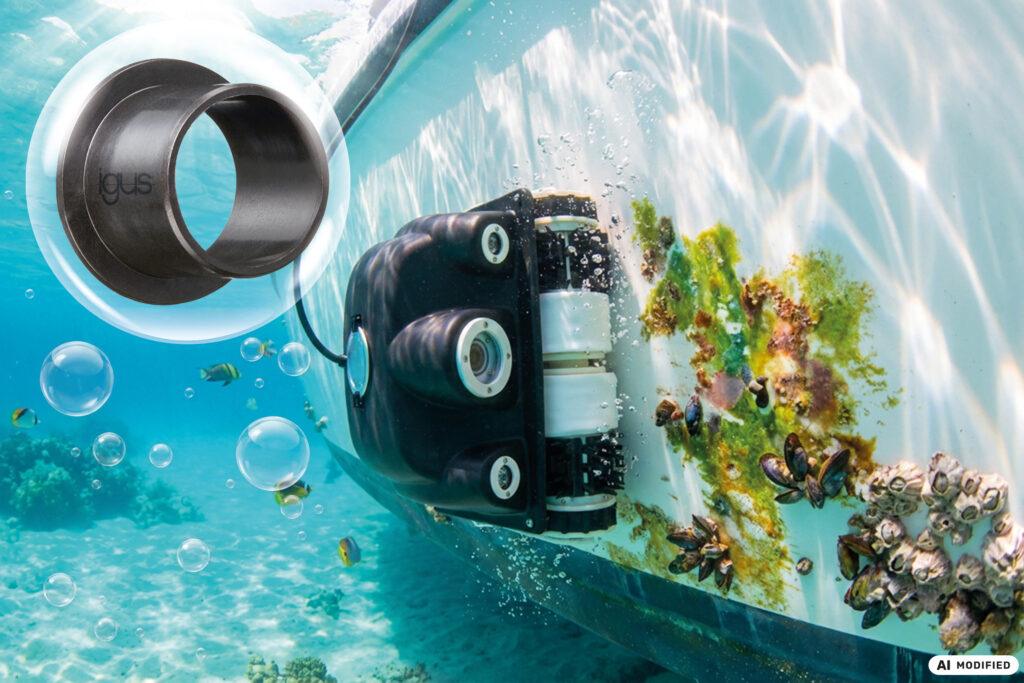
Köln, 23. Juli 2026 – Es ist das Grauen eines jeden Bootsbesitzers: Algen, Muscheln und Seepocken, die vor jedem Saisonstart vom Rumpf entfernt werden müssen. Die blinden Passagiere sollen sich künftig jedoch leichter beseitigen lassen: mit einem ferngesteuerten Tauchroboter namens KeelCrab des italienischen Unternehmens Aeffe. Doch damit der kleine Krabbler dauerhaft unter Wasser arbeiten kann, mussten die Entwickler eine Herausforderung beim Antrieb lösen. Eine Schlüsselrolle spielt dabei die Lagerung der Antriebsrollen mit schmierfreien Polymergleitlagern von igus.


Auf den ersten Blick wirkt alles ganz simpel: Der Besitzer lässt den KeelCrab zu Wasser. Mithilfe von Joystick und Kamera steuert er den Roboter über den Bootsrumpf, während zwei Bürsten Ablagerungen entfernen. Doch ganz so einfach war die Konstruktion dann doch nicht. Stichwort: Fortbewegung unter Wasser und über Kopf. Die Konstrukteure mussten einen unterwassertauglichen Antrieb entwickeln. Sie entschieden sich für eine Unterdruckpumpe, mit der sich der Roboter am Rumpf festsaugt, und zwei Raupenketten. „Hier war die Lagerung der vier Antriebsrollen ein echtes Problem“, erinnert sich Mattia Pagani, Entwicklungsingenieur bei Aeffe. „Wir suchten für den Unterwassereinsatz eine möglichst ausfallsichere und wartungsarme Lösung, die gleichzeitig das Gewicht des Roboters nicht zu sehr erhöht.“ Die Lösung für die Lagerung der vier Antriebsrollen fanden die Entwickler schließlich in Gleitlagern aus dem Hochleistungskunststoff iglidur X von igus.

Ausfallsichere Lager im Unterwassereinsatz
Ein Einsatz unter Wasser ist für viele konventionelle Lagerungen eine Herausforderung. „Klassische geschmierte Wälzlager kamen wegen der Korrosionsgefahr nicht infrage“, erklärt Mattia Pagani. Die aus Hochleistungspolymeren gefertigten igus Gleitlager sind hingegen korrosionsfrei. Ein weiterer Vorteil: Anders als viele Standardkunststoffe nimmt der Werkstoff iglidur X nur sehr wenig Feuchtigkeit auf. Die Lager bleiben maßhaltig, selbst im kontinuierlichen Kontakt mit Süß- oder Salzwasser. „Das ist eine wesentliche Voraussetzung für den dauerhaft zuverlässigen Unterwassereinsatz unseres Roboters.“

Leicht und wirtschaftlich
Doch nicht nur die Korrosionsgefahr spielte eine Rolle bei der Auswahl der Gleitlager für den Antrieb des Roboters. Die Konstrukteure legten gleichzeitig Wert auf ein geringes Gewicht und niedrige Betriebskosten. „Wir dachten kurz an einreihige Radiallager aus rostfreiem Ionox-Stahl mit Abdichtungen, die allerdings zu schwer und zu teuer gewesen wären“, sagt Mattia Pagani. „Die Polymerlager von igus wiegen aufgrund ihrer geringen Materialdichte rund 80 Prozent weniger als vergleichbare Metalllager.“ Gleichzeitig arbeiten sie dank integrierter Festschmierstoffe dauerhaft trocken. Schmierstoffe entfallen ebenso wie die damit verbundenen Wartungsarbeiten. Mattia Pagani: „Das reduziert die Betriebskosten über die gesamte Einsatzdauer, ein Vorteil, von dem letztlich auch die Betreiber der Roboter profitieren.“

Vention und Teradyne Robotics vertiefen Zusammenarbeit bei Roboterzellen

CHICAGO, 22. Juni 2026 /PRNewswire/ — Vention, die führende digitale Plattform für industrielle Automatisierung, und Teradyne Robotics haben heute auf der Automate 2026 eine strategische Zusammenarbeit bekannt gegeben, um die Umsetzung modularer Automatisierungslösungen weiter zu beschleunigen.

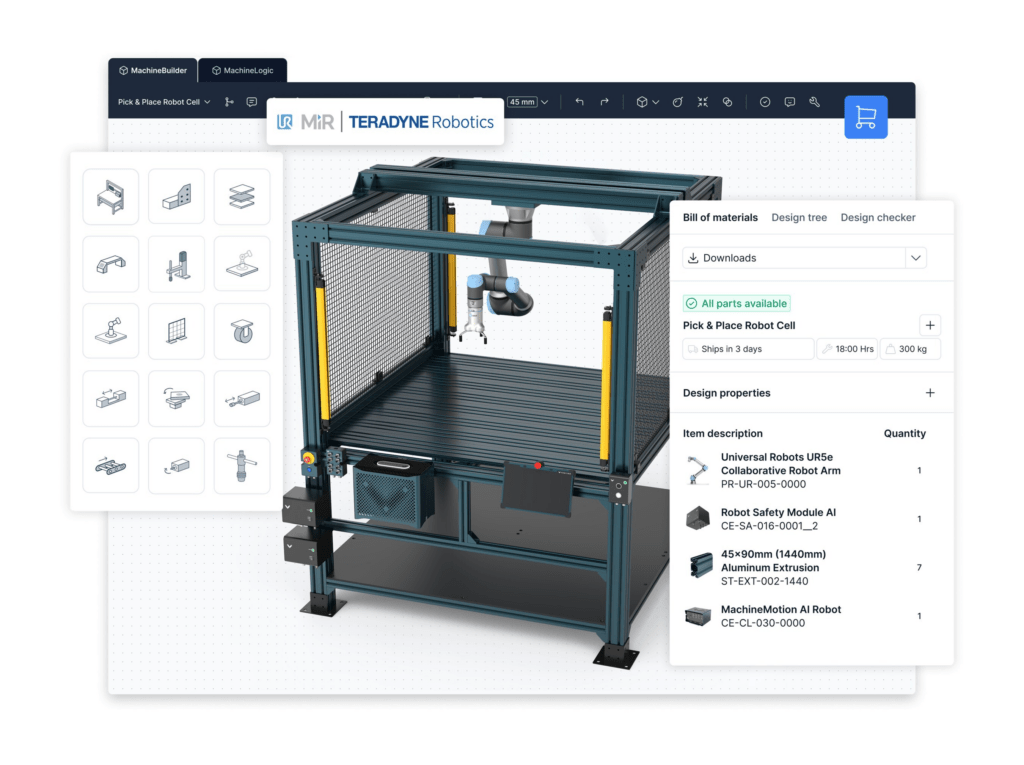
Während viele Automatisierungslösungen weiterhin durch getrennte Hard- und Softwarewelten geprägt sind, schafft die Zusammenarbeit eine durchgängige Lösung für Planung, Simulation und Umsetzung von Automatisierungsprojekten. Durch den Einsatz von Ventions bewährter Technologie erhalten Kunden von Teradyne Robotics Zugriff auf eine sofort einsatzbereite digitale Entwicklungsumgebung. Dadurch lassen sich Reichweiten, Layouts und modulare Maschinenstrukturen bereits vor dem Aufbau realitätsnah validieren.

„Diese Zusammenarbeit unterstreicht unsere Überzeugung, dass Robotik für Hersteller jeder Größe schneller, einfacher und skalierbarer werden muss“, sagt Étienne Lacroix, Chief Executive Officer von Vention. „Durch die Kombination unserer Expertise im Bereich digitaler Zwillinge mit den Fähigkeiten von Universal Robots schaffen wir einen neuen Ansatz für die Entwicklung modularer Roboterzellen. Das verkürzt den Weg zur Wertschöpfung und bietet gleichzeitig die Flexibilität, die moderne Produktionsumgebungen erfordern.“

„Für unsere Kunden besteht der eigentliche Durchbruch darin, den Weg von der ersten Idee bis zur produktionsreifen Lösung mit deutlich mehr Sicherheit zu gestalten“, sagt Justin Brown, Chief Commercial Officer von Teradyne Robotics. „Die Zusammenarbeit ermöglicht es uns, realitätsnahe Simulationen bereitzustellen, die das tatsächliche Bewegungsverhalten der Roboter präzise abbilden. Das reduziert Iterationsschleifen, beschleunigt die Validierung und verkürzt den Weg von der Planung bis zur Inbetriebnahme.“

Die nächste Stufe der digitalen Automatisierungsplanung

Aufbauend auf einer erfolgreichen mehrjährigen Zusammenarbeit geht diese neue Phase deutlich über die reine Hardware-Kompatibilität hinaus. Ziel ist eine tief integrierte digitale Benutzererfahrung, die speziell auf die Anforderungen von Anwendern kollaborativer Robotik zugeschnitten ist.

  • Für Universal Robots optimierte Entwicklungsumgebung: Eine speziell entwickelte Benutzeroberfläche innerhalb der Vention-Plattform enthält die technischen Spezifikationen und Leistungsdaten der gesamten UR-Cobot-Familie. Dadurch können Anwender sicherstellen, dass ihre Konzepte von Beginn an technisch umsetzbar sind.
  • Exklusiver Automatisierungs-Marktplatz: Anwender erhalten Zugriff auf Ventions Ökosystem von Universal Robots validierten UR+ Komponenten – von Greifersystemen bis hin zu Linearachsen und Verfahrachsen.
  • Mehr Möglichkeiten für Kunden und Vertriebsteams: Teams von Universal Robots können ihren Kunden innerhalb weniger Minuten realitätsnahe 3D-Simulationen bereitstellen. Dadurch wird die Zusammenarbeit in der Konzeptphase vereinfacht und der Weg zum Proof of Concept deutlich verkürzt.
  • Bibliothek validierter Anwendungsvorlagen: Die Plattform umfasst eine Reihe vorkonfigurierter Automatisierungsvorlagen für besonders gefragte Anwendungen, darunter End-of-Line-Lösungen, Maschinenbeschickung, Pick-and-Place-Anwendungen sowie Linearachsensysteme über Kopf. Alle Vorlagen wurden speziell für den Einsatz mit UR-Cobots optimiert.

Zum Start wird die Lösung in Nordamerika und Europa eingeführt. Kunden von Universal Robots erhalten damit eine integrierte Automatisierungsplattform, die Roboterauswahl, Planung mit digitalen Zwillingen, Steuerungstechnik und modulare Maschineninfrastruktur in einem durchgängigen Workflow verbindet.

RoboCup 2050: Werden Roboter einmal Fußball-Weltmeister?

Letzte Woche, am 11. Juni 2026, ist die Fußball-WM gestartet: Mexiko eröffnete das Turnier im Azteca-Stadion in Mexiko-Stadt gegen Südafrika und gewann 2:0. Die WM 2026 findet erstmals in drei Ländern statt: Mexiko, USA und Kanada. 

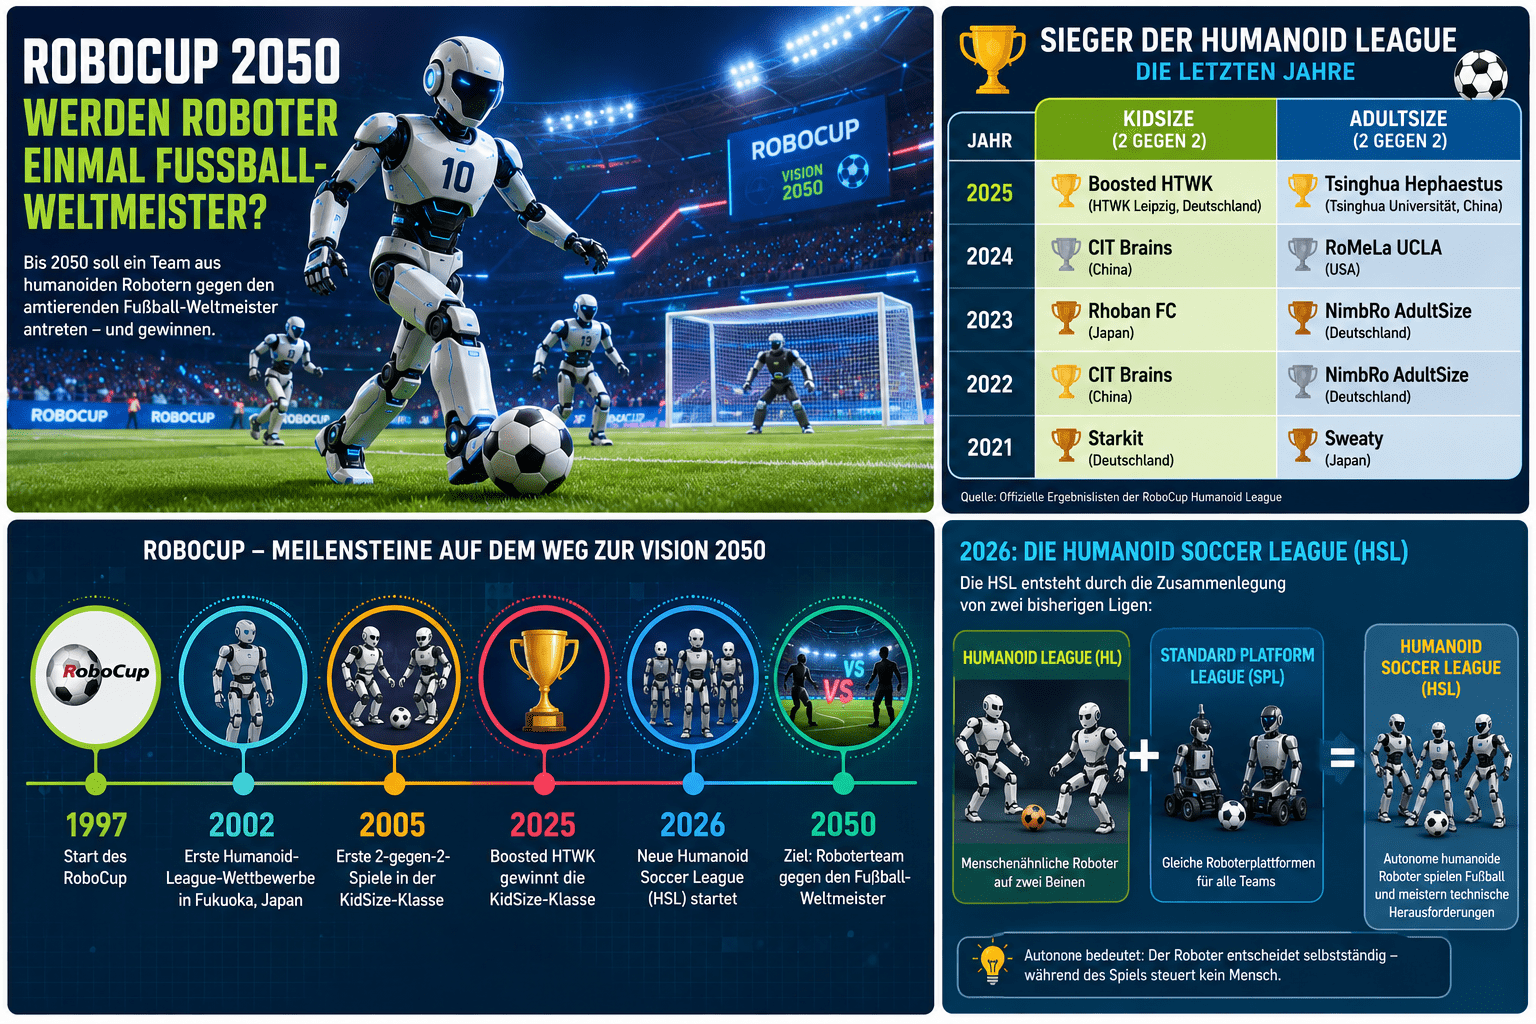
Während die besten Fußballer der Welt um den Pokal kämpfen, verfolgt der RoboCup ein eigenes Ziel: Bis 2050 soll ein Team aus humanoiden Robotern gegen den amtierenden menschlichen Fußball-Weltmeister antreten – und gewinnen.

Klingt wie Science-Fiction? Genau deshalb ist es so spannend.

Wie hat alles begonnen?

Der RoboCup wurde 1997 gegründet. Seine große Vision: Roboter sollen nicht nur ferngesteuert herumrollen, sondern selbstständig sehen, denken, laufen, passen und Tore schießen.

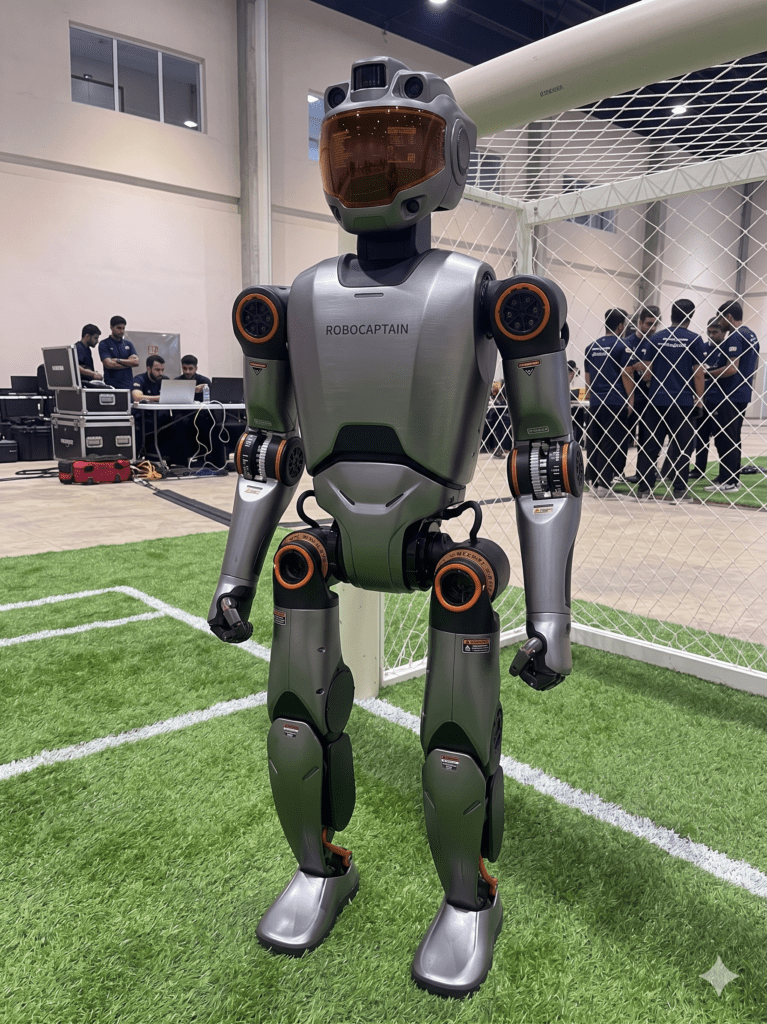
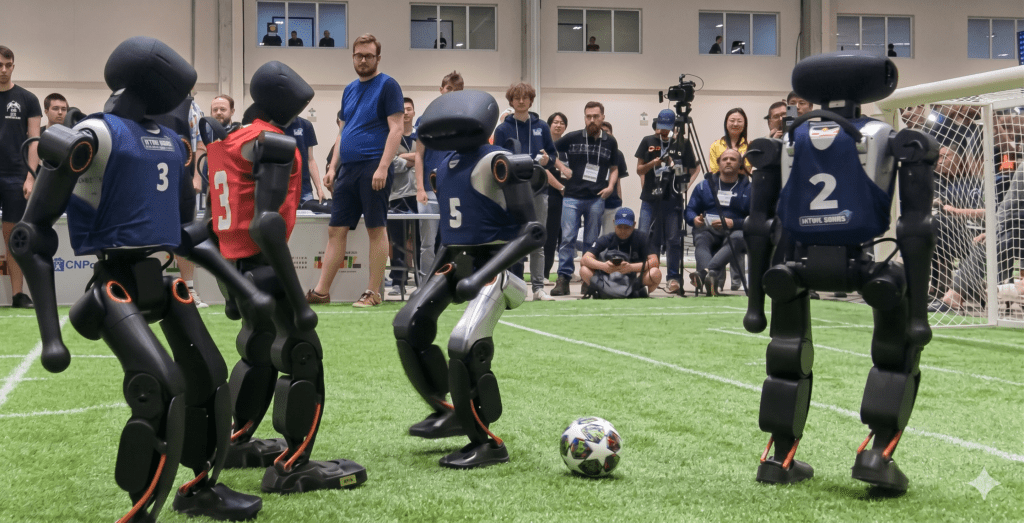
Die Humanoid League, also der Wettbewerb für menschenähnliche Roboter, kam später dazu. Ihr erster Wettbewerb fand 2002 in Fukuoka, Japan statt. Damals war das Ziel noch extrem mutig: Einen Roboter zu bauen, der auf zwei Beinen laufen und Fußball spielen kann. In den ersten Jahren gab es eher Aufgaben wie Balancieren, Elfmeterschießen oder kurze Demonstrationen. Richtige 2-gegen-2-Spiele in der KidSize-Klasse wurden ab 2005 eingeführt. 

Fußball ist für Roboter nämlich ein perfekter Härtetest: Sie müssen den Ball erkennen, ihren Platz auf dem Feld verstehen, mit anderen Robotern zusammenarbeiten, dabei nicht umfallen und sich an geltende Regeln halten.

Wo stehen wir 2026?

Humanoiden Roboterfußball gibt es schon seit über 20 Jahren. Seit 2026 gibt es die neue Humanoid Soccer League, kurz HSL.

Diese HSL entsteht durch die Zusammenlegung der früheren Humanoid League und der Standard Platform League. Sie findet beim RoboCup 2026 erstmals in dieser neuen Form statt. In der HSL spielen vollständig autonome humanoide Roboter Fußball und treten zusätzlich in technischen Herausforderungen an. 

„Autonom“ bedeutet: Während des Spiels steuert kein Mensch den Roboter. Der Roboter entscheidet selbst, wohin er läuft, wann er schießt und wem er ausweicht.

Ein großer Erfolg aus dem Vorjahr: Beim RoboCup 2025 in Salvador, Brasilien, gewann Boosted HTWK von der HTWK Leipzig die Humanoid League Kid Size. Das Finale gegen TH-MOS endete laut heise deutlich mit 11:0. In der Adult Size gewann Tsinghua Hephaestus. 

Tabelle: Sieger der Humanoid League in den letzten Jahren

JahrKidSize-SiegerAdultSize-Sieger
2025Boosted HTWKTsinghua Hephaestus
2024CIT BrainsRoMeLa UCLA
2023Rhoban FCNimbRo AdultSize
2022CIT BrainsNimbRo AdultSize
2021StarkitSweaty

Quellen: offizielle Ergebnislisten der RoboCup Humanoid League. https://humanoid.robocup.org/robocup-2025/schedule-and-results-rc-hl-2025/

Die größten Herausforderungen

Die erste große Aufgabe ist das Laufen. Menschen rennen, stoppen und drehen sich fast automatisch. Für einen Roboter ist jeder Schritt eine Rechenaufgabe. Der Boden kann rutschen, ein Gegner kann stoßen, und schon liegt der Roboter auf dem Rücken.

Die zweite Aufgabe ist das Sehen. Ein Roboter bekommt Kamerabilder und muss daraus erkennen: Wo ist der Ball? Wo ist das Tor? Wer ist Mitspieler, wer Gegner? Für dich ist das selbstverständlich. Für eine Maschine ist es knifflig.

Die dritte Aufgabe ist Teamarbeit. Ein guter Fußballer erkennt Räume, täuscht Gegner und spielt im richtigen Moment ab. Roboter müssen solche Entscheidungen mit Sensoren, Algorithmen und Funkverbindungen treffen.

Und dann kommt noch die vierte Aufgabe: Tempo. Profifußballer reagieren blitzschnell. Roboter sind zwar besser geworden, aber oft noch langsamer, vorsichtiger und weniger kreativ.

Wie wahrscheinlich ist das Spiel 2050?

Ein Showspiel gegen den amtierenden Weltmeister im Jahr 2050 halte ich für gut möglich. Dass ein humanoides Roboterteam dann wirklich gewinnt, ist schon viel schwieriger. Bis 2050 sind es noch 24 Jahre. In dieser Zeit werden Motoren, Batterien, Kameras und Künstliche Intelligenz viel besser werden. Trotzdem ist Fußball nicht nur Rechnen. Es geht um Körpergefühl, Überraschung, Mut und blitzschnelle Ideen.

Meine Einschätzung: Ein offizielles Spiel 2050 ist realistisch. Ein Sieg der Roboter ist möglich, aber nicht sicher – vielleicht eher eine Außenseiterchance.

Fazit

Der RoboCup ist mehr als Roboterfußball. Er ist ein riesiges Forschungslabor für die Zukunft. Was dort gelernt wird, kann später Rettungsrobotern, Assistenzrobotern oder Robotern im Alltag helfen.

Vielleicht schlagen Roboter 2050 noch nicht den Weltmeister. Aber sie werden bis dahin sehr viel besser darin sein, unsere Welt zu sehen, zu verstehen und sich darin zu bewegen.

FuxFun

Wusstest du, dass 2025 ein deutsches Team Roboter-Fußballweltmeister wurde? Boosted HTWK aus Leipzig gewann die humanoide KidSize-Klasse – und im Finale fielen ganze 11 Tore für die Leipziger Roboter.

Quellenverweis

Quellen: FIFA, Reuters, RoboCup Federation, RoboCup Humanoid League, Humanoid Soccer League und heise. Besonders wichtig sind die offiziellen RoboCup-Ergebnislisten und die HSL-Erklärung zur Zusammenlegung der bisherigen Ligen. 

Buchempfehlung

Noch mehr über Roboter und Künstliche Intelligenz erfährst du im Buch „Roboter & KI“ aus der SchlauFUX-Reihe vom Kosmos Verlag – für junge Entdeckerinnen und Entdecker ab 8 Jahren. 
https://amzn.to/4oL1232