PLEXA OS: fruitcore robotics bringt KI-gestützte Automatisierung von der Aufgabenbeschreibung bis zur Ausführung am Roboter

Neue KI-native Softwareplattform verbindet intelligente Aufgabenplanung, physikbasierte Simulation und bewährte Industrierobotersteuerung. Das vereinfacht die Automatisierung und erhöht die Flexibilität.

Konstanz, 11.11.2026 – Humanoide Roboter sorgen weltweit für Aufmerksamkeit. Doch ihr Erfolg in der Industrie hängt von mehr ab als leistungsfähiger Hardware. Entscheidend ist eine intelligente, intuitive Software, mit der sich Roboter einfach programmieren, zuverlässig betreiben und flexibel an neue Aufgaben anpassen lassen. Mit PLEXA OS stellt fruitcore robotics ein neues KI-natives Betriebssystem für den Industrial Humanoid PLEXA One vor. Es vereint künstliche Intelligenz, physikbasierte Simulation und bewährte Industrierobotersteuerung auf einer Plattform.
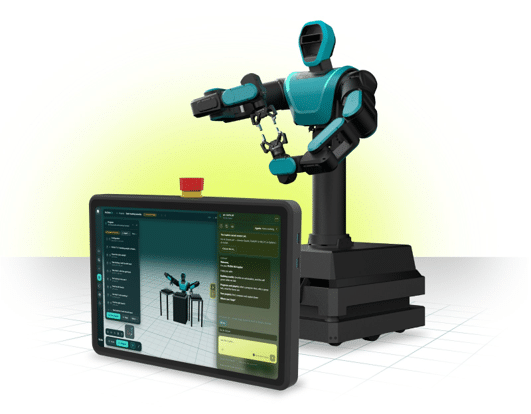
Statt jede Roboterbewegung einzeln zu programmieren, beschreiben Anwender ihre Automatisierungsaufgabe in natürlicher Sprache oder liefern eine Skizze. Spezialisierte KI-Agenten entwerfen die Roboterzelle, erstellen das Programm und testen es in der Simulation, bevor es am Roboter ausgeführt wird. Das verringert den Programmieraufwand, vereinfacht die Umsetzung und erleichtert Anpassungen an neue Produktionsanforderungen.

„Industrielle KI muss mehr können, als Anweisungen zu verstehen. Sie muss daraus zuverlässige Handlungen in der physischen Welt machen. Mit PLEXA OS verbinden wir KI-gestützte Planung, Simulation und industrielle Ausführung auf einer Plattform. So wird industrielle Automatisierung einfacher umsetzbar und flexibler“, sagt Jens Riegger, CEO von fruitcore robotics.

Die Variantenvielfalt steigt, Produktionsprozesse ändern sich immer häufiger. Bei klassischen Roboteranwendungen bedeutet jede Anpassung oft erheblichen Engineering- und Programmieraufwand. PLEXA OS vereinfacht den Weg von der Automatisierungsidee zur ausführbaren Roboteranwendung.

Beschreiben. Testen. Starten. Drei Software-Layer auf einer Plattform.

PLEXA OS verbindet drei aufeinander abgestimmte Software-Layer, die den gesamten Ablauf von der Aufgabenbeschreibung bis zur industriellen Ausführung abdecken.

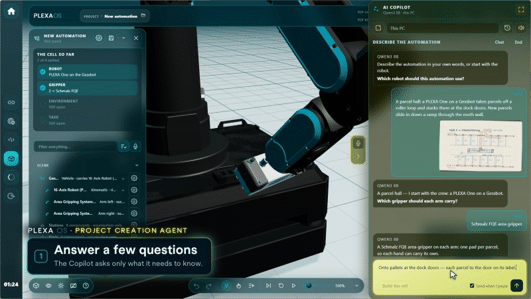
Im Intelligence Layer interpretieren spezialisierte KI-Agenten Anweisungen in natürlicher Sprache, Skizzen oder CAD-Daten, entwerfen die Roboterzelle und erstellen das passende Programm. Anwender müssen nicht jeden Schritt selbst definieren, sondern prüfen und bestätigen den Lösungsvorschlag.

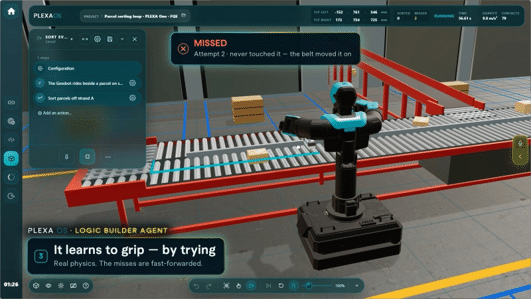
Im Simulation Layer lassen sich Roboterbewegungen und Prozessabläufe in einer physikbasierten virtuellen Umgebung testen und optimieren. Fehler können vor dem Einsatz erkannt und behoben werden. Das reduziert Versuche an der realen Anlage und beschleunigt die Inbetriebnahme.

Der Execution Layer basiert auf dem bewährten Roboterbetriebssystem von fruitcore robotics. Er sorgt für deterministische Robotersteuerung und koordiniert angeschlossene Geräte. Dank integrierter SPS-Funktionen lassen sich Peripheriegeräte direkt ansteuern. Bei geeigneten Anwendungen ist keine separate SPS erforderlich. Die funktionale Sicherheit bleibt in den integrierten Sicherheitssteuerungen des Roboters verankert.

Zusammen verbinden die drei Layer die Flexibilität von KI mit der Zuverlässigkeit industrieller Automatisierung. Die KI unterstützt die Planung, freigegebene Programme führt der Execution Layer aus.
Spezialisierte KI-Agenten machen aus Anweisungen Roboteranwendungen

PLEXA OS verbindet spezialisierte KI-Agenten mit realen Daten aus Kameras und Sensoren. Anwender beschreiben das gewünschte Ergebnis. Die Software unterstützt dabei, die Anwendung vorzubereiten, zu testen und auszuführen.

Spezialisierte KI-Agenten übersetzen Anweisungen, Skizzen oder CAD-Daten in Entwürfe für Roboterzellen. Sie erzeugen Programmlogik, testen diese in der Simulation, unterstützen bei der Fehlerdiagnose und koordinieren freigegebene Aktionen. Rückmeldungen aus dem Betrieb zeigen Verbesserungspotenziale, die vor der Umsetzung simuliert und geprüft werden können. Definierte Rollen, Berechtigungen und Freigaben sichern die Kontrolle der Anwender.

PLEXA OS unterstützt drei kombinierbare Betriebsarten. Im Agentenmodus erhält ein KI-Agent ein Ziel und wählt aus erlaubten Funktionen, Programmen und Werkzeugen. Im Programmmodus werden feste Abläufe, Bedingungen und Parameter erstellt oder eingelernt und auf wiederholbare Ausführung getestet. Im Streamingmodus können externe Systeme wie Teleoperationssteuerungen oder erlernte Verfahren, darunter VLA-Modelle, Bewegungsziele vorgeben.

PLEXA OS geht über die Programmierung hinaus: Roboter können ihre Umgebung interpretieren und auf veränderte Bedingungen reagieren. So lassen sich etwa Pakete anhand ihrer Etiketten sortieren, ohne jede Bewegung einzeln zu programmieren. Für geeignete Anwendungen können Bewegungen in der Simulation durch wiederholte Versuche getestet und verbessert werden.

„Eine neue Roboteranwendung zu entwickeln, bedeutet heute oft, ein weiteres Engineering- und Programmierprojekt zu starten. PLEXA OS verändert das: Anwender beschreiben die Aufgabe, KI-Agenten bereiten die Lösung vor und simulieren sie, anschließend wird sie am Roboter ausgeführt. So können sich Ingenieure stärker auf die Anwendung statt auf wiederkehrende Programmierarbeit konzentrieren“, sagt Patrick Heimburger, Geschäftsführer von fruitcore robotics.
Bewährte Industriesteuerung trifft auf KI-native Automatisierung

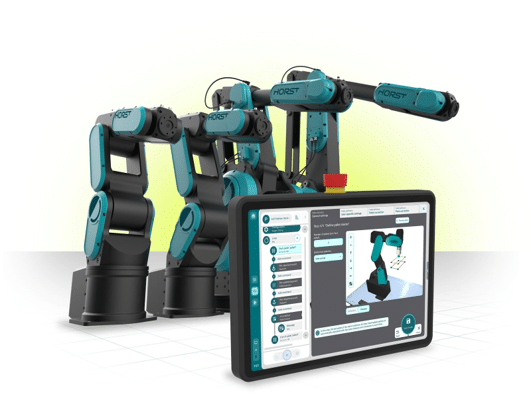
PLEXA OS baut auf dem bewährten Roboterbetriebssystem auf, mit dem HORST-Industrieroboter bereits weltweit in Produktionsunternehmen arbeiten.

Für definierte, wiederholbare Prozesse entwickelt, vereint es intuitive grafische Programmierung, geführte Abläufe sowie integrierte Roboter-, Peripherie- und Prozesssteuerung. Damit gelingt Automatisierung auch ohne umfangreiche Programmierkenntnisse.

PLEXA OS erweitert diese Grundlage um KI-gestützte Planung und Simulation. Auf PLEXA One laufen klassische und KI-unterstützte Automatisierung in derselben Softwarearchitektur. Anwender können zwischen regelbasierten Prozessen und flexibleren KI-Anwendungen wählen.
Ihre KI. Ihre Wahl. Offene Schnittstellen für bestehende Systeme.

Mit PLEXA OS können Unternehmen selbst entscheiden, wie sie künstliche Intelligenz einbinden. Je nach Infrastruktur und Anforderungen an die Datenverarbeitung lassen sich unterstützte KI-Modelle aus der Cloud anbinden oder geeignete Modelle lokal betreiben.

Offene Schnittstellen wie APIs, Python- und TypeScript-SDKs sowie das Model Context Protocol (MCP) ermöglichen die Anbindung externer Anwendungen, KI-Werkzeuge, Kamerasysteme und bestehender Produktions-IT wie MES und ERP. Über MCP greifen KI-Agenten auf definierte Werkzeuge zu, um Roboterzustände auszulesen, Bewegungen vorab zu prüfen oder freigegebene Aufgaben zu starten. Berechtigungen werden für jeden Einsatz festgelegt.

Mehr Flexibilität für wechselnde Anforderungen in der Industrie

PLEXA OS ist für Anwendungen ausgelegt, bei denen Aufgaben, Bauteile und Prozessabläufe wechseln, etwa in der Materialhandhabung, Montage und bei mehrstufigen Automatisierungsprozessen.
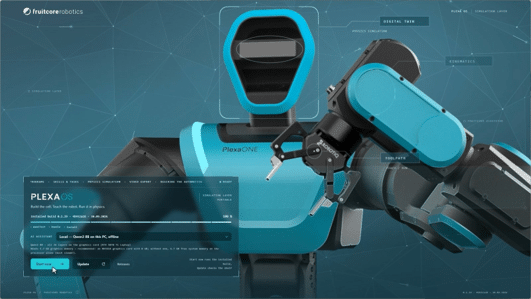
Gemeinsam mit dem Industrial Humanoid PLEXA One vereint die Software anpassungsfähige Roboterhardware, spezialisierte KI-Agenten, physikbasierte Simulation und bewährte Industriesteuerung. Unternehmen können Automatisierungslösungen einfacher entwickeln, bestehende Programme und Konfigurationen wiederverwenden und an neue Anforderungen anpassen, ohne die gesamte Anwendung neu aufzubauen.

Verfügbarkeit: PLEXA OS ist in jedem PLEXA One enthalten und vereint KI-native Automatisierung mit zuverlässiger industrieller Robotersteuerung auf einer Plattform.

In einem kostenlosen Live-Webinar am 26. November 2026 von 11:00 bis 11:45 Uhr stellt fruitcore robotics PLEXA OS und seinen kompletten Software-Stack vor.
Weitere Informationen zu PLEXA OS und dem Software-Stack von fruitcore robotics: https://www.fruitcore-robotics.com/software-stack.
Die vollständige technische Dokumentation finden Sie unter:
https://developer.fruitcore-robotics.com.
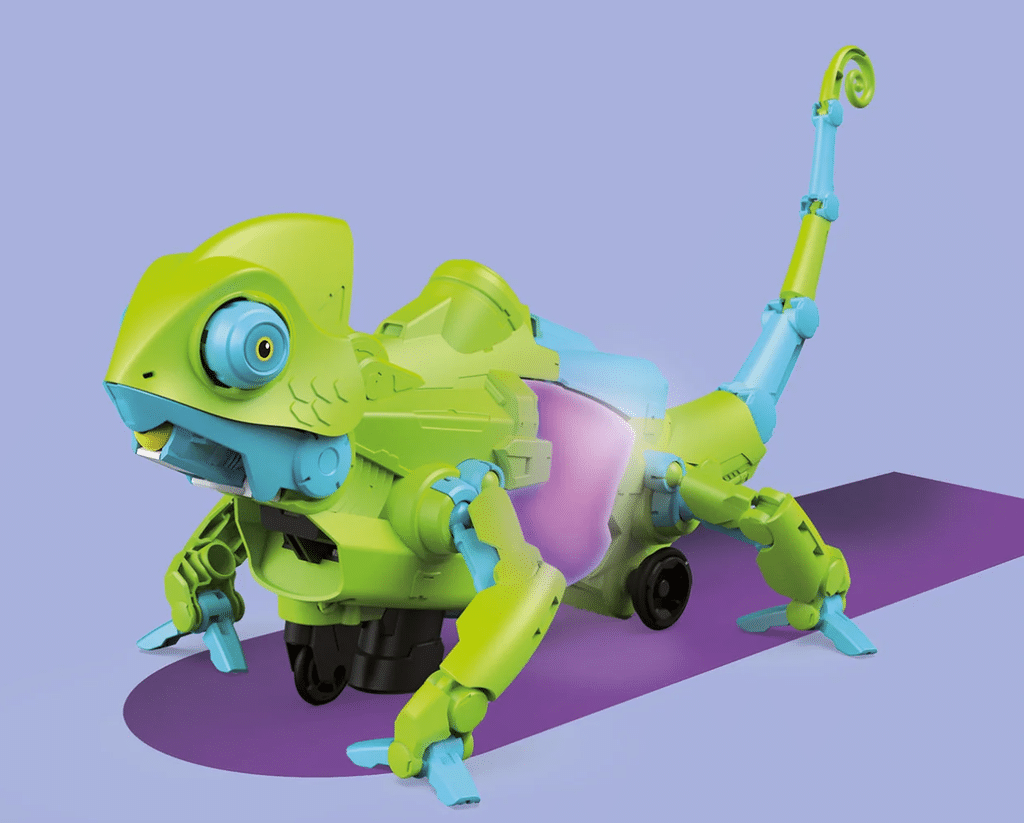
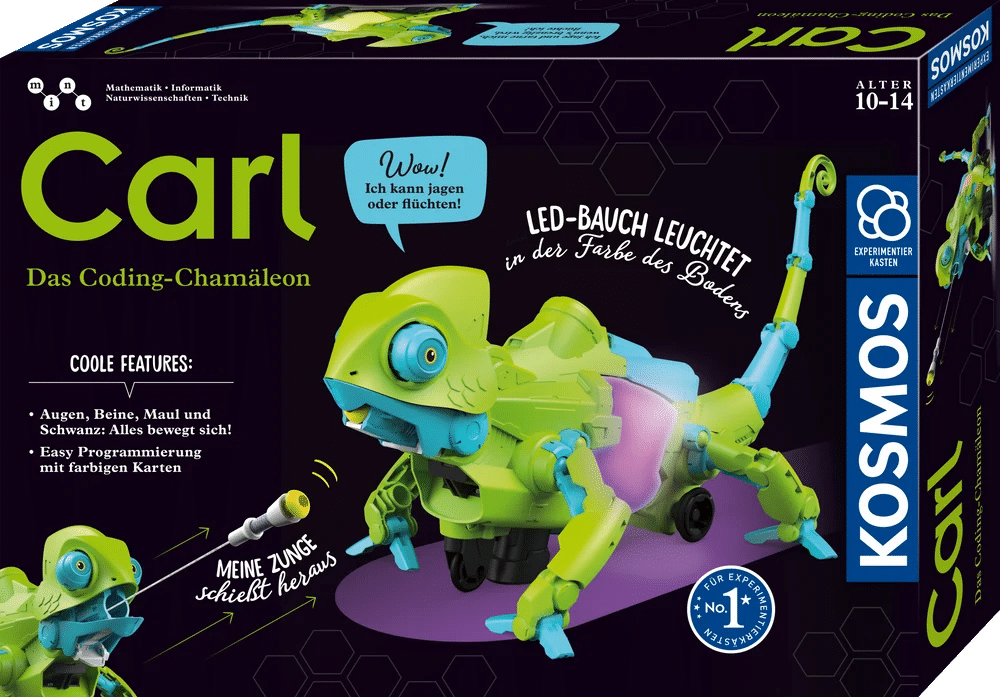
KOSMOS Carl – Das Coding-Chamäleon im Überblick und Test: Was kann der kleine Roboter wirklich?

Ein Chamäleon, das seine Farbe wechselt, mit den Augen schaut, seine Zunge blitzschnell ausfährt und sogar programmiert werden kann? Mit Carl – dem Coding-Chamäleon bietet KOSMOS einen etwas anderen Robotik-Baukasten an. Statt eines klassischen Roboterautos bekommen Kinder hier ein interaktives Robotertier, das zunächst selbst zusammengebaut und anschließend ausprobiert werden kann.

Doch was kann Carl tatsächlich, wie umfangreich sind seine Funktionen und lohnt sich der Kauf?

Aufbau und technische Ausstattung

Carl richtet sich laut Hersteller an Kinder zwischen 10 und 14 Jahren. Der Experimentierkasten kostet laut ursprünglicher UVP 49,99 Euro und enthält alle notwendigen Bauteile für den Zusammenbau.

Dazu gehören unter anderem zwei Motoren, ein Farb- und ein Infrarot-Sensor sowie die farbigen Programmierkarten. Vier AAA-Batterien werden zusätzlich benötigt.

Der Aufbau ist ein wichtiger Bestandteil des Konzepts. Beine, Augen, Kopf, Zungenmechanismus und Elektronik müssen selbst montiert werden. Dabei lernen Kinder spielerisch etwas über Mechanik, Getriebe und elektronische Komponenten.

Allerdings ist etwas Geduld gefragt. Gerade der mechanische Aufbau der Zunge und der Antriebseinheit erfordern sorgfältiges Arbeiten. Werden Teile falsch montiert oder Schrauben zu fest angezogen, kann es später zu Funktionsproblemen kommen.

Die drei Betriebsmodi von Carl

Carl verfügt über drei unterschiedliche Modi, zwischen denen über einen Knopf an der Unterseite gewechselt werden kann.

1. Haustier-Modus (Grün)

In diesem Modus verhält sich Carl wie ein kleines Robotertier. Er reagiert auf Berührungen am Kinn, kann seine Zunge ausfahren und passt die Farbe seiner LED-Beleuchtung an geeignete Untergründe an. Gerade der Farbwechsel ist eine nette Funktion, die den Chamäleon-Charakter unterstreicht.

2. Wilder Modus (Blau)

Hier wird Carl zum kleinen Jäger. Mithilfe seines Infrarot-Sensors erkennt er Objekte in seiner Umgebung. Er kann ihnen folgen, bei zu geringer Entfernung zurückweichen und bei passenden Bedingungen eine Zungen-Attacke ausführen. Ein unterhaltsamer Modus, der die Sensorik des Roboters demonstriert.

3. Coding-Modus (Lila)

Das eigentliche Highlight ist die Programmierung über Farbkarten. Ganz ohne Smartphone, Tablet oder Computer können Kinder eigene Bewegungsabläufe zusammenstellen. Dazu werden die Karten unter den Farbsensor an der Unterseite geschoben. Carl erkennt die Farben und speichert die entsprechenden Befehle.

Bis zu 32 Befehle lassen sich miteinander kombinieren. Zur Verfügung stehen unter anderem:

  • Forward: Carl bewegt sich vorwärts.
  • Backward: Carl bewegt sich rückwärts in einer Kurve.
  • If blocked: Reagiert auf ein Hindernis.
  • Strike: Führt eine Zungen-Attacke aus.
  • Stay: Bleibt stehen und beobachtet.
  • Shake: Führt eine Schüttelbewegung aus.
  • Loop: Wiederholt das Programm dauerhaft.
  • End: Beendet den Programmablauf.
  • Erase: Löscht das gespeicherte Programm.

Besonders interessant sind die bedingten Befehle und Schleifen. Damit werden bereits erste Grundlagen der Programmierung vermittelt. Das gespeicherte Programm bleibt sogar nach dem Ausschalten erhalten.

Was macht Carl gut?

Die größte Stärke ist die Kombination aus Bausatz, Robotik und spielerischer Programmierung. Kinder bekommen keinen fertigen Roboter, sondern bauen ihn selbst zusammen und können anschließend direkt ausprobieren, was sie erschaffen haben.

Weitere Pluspunkte sind:

  • Drei unterschiedliche Betriebsmodi.
  • Bewegliche Augen und Beine.
  • Mechanischer Zungenmechanismus.
  • Farbwechsel durch RGB-LEDs.
  • Objekt- und Farberkennung durch Sensoren.
  • Programmierung ohne Computer oder App.
  • Bis zu 32 speicherbare Befehle.
  • Verständlicher Einstieg in die Welt des Codings.

Besonders die Farbkarten sind eine gute Idee. Kinder können unmittelbar sehen, wie sich unterschiedliche Befehle auf das Verhalten des Roboters auswirken.

Wo liegen die Schwächen?

Natürlich ist Carl nicht perfekt. Die Sensorik benötigt geeignete Bedingungen. Dunkle und graue Untergründe können beispielsweise Probleme bei der Farberkennung verursachen. Auch starkes Sonnenlicht kann die Funktion beeinträchtigen.

Auf Teppichen und unebenen Flächen sollte Carl ebenfalls nicht betrieben werden. Er benötigt einen möglichst glatten und ebenen Untergrund.

Ein weiterer Nachteil ist die begrenzte Programmierbarkeit. Zwar lassen sich bis zu 32 Befehle kombinieren, eine freie Programmierung über eine Software ist aber nicht möglich. Wer bereits mit Scratch oder MakeCode gearbeitet hat, wird die Möglichkeiten vermutlich schnell ausgereizt haben.

Auch die langfristige Beschäftigung ist nicht garantiert. Sind die drei Modi und die grundlegenden Programmiermöglichkeiten erst einmal ausprobiert, hängt der weitere Spielspaß stark von der eigenen Experimentierfreude ab.

Nicht vergessen sollte man außerdem, dass Batterien und Werkzeug nicht beiliegen.

Vergleich mit anderen KOSMOS-Robotern

Carl ist nicht der einzige interessante Roboter im KOSMOS-Sortiment. Ein Vergleich mit anderen Modellen zeigt, wo seine Stärken liegen.

Chipz: Der sechsbeinige Roboter verfügt über Infrarot-Sensoren und kann Objekten folgen oder Hindernissen ausweichen. Im Gegensatz zu Carl steht hier das autonome Verhalten im Vordergrund. Eine vergleichbare eigene Programmierung über Farbkarten gibt es nicht.

Nuna: Der kleine Igel-Roboter reagiert auf Klatschgeräusche und führt daraufhin verschiedene Bewegungen aus. Er ist besonders für Kinder interessant, die Spaß an akustischer Steuerung und mechanischen Funktionen haben.

Codix: Dieser Roboter setzt auf mechanisches Coding. Über ein Coding-Wheel werden Befehle mit Pins festgelegt. Besonders spannend ist, dass sich aus dem Baukasten fünf unterschiedliche Robotermodelle bauen lassen. Hier steht der mechanische Aufbau stärker im Mittelpunkt.

Proxi: Wer richtig programmieren lernen möchte, sollte sich Proxi ansehen. Der Roboter basiert auf dem BBC micro und lässt sich mit MakeCode programmieren. Er bietet deutlich mehr Möglichkeiten, ist allerdings auch teurer und anspruchsvoller.

Kurz gesagt: Carl ist ein guter Einstieg in die Programmierung ohne Bildschirm. Proxi bietet dagegen wesentlich mehr Möglichkeiten für Kinder, die sich intensiver mit Coding beschäftigen möchten.

Lohnt sich der Kauf?

Mit einer ursprünglichen UVP von 49,99 Euro bietet Carl eine interessante Kombination aus Technik, Spiel und Experimentieren. Besonders die beweglichen Augen, die Zungen-Attacke und der Farbwechsel machen ihn zu einem ungewöhnlichen Robotik-Baukasten.

Seine größte Stärke ist die Verbindung aus eigenständigem Zusammenbau und einfacher Programmierung. Die Farbkarten ermöglichen einen unkomplizierten Einstieg, ohne dass ein Computer benötigt wird.

Allerdings sollte man keine professionelle Programmierumgebung erwarten. Auch die Sensorik und die Einsatzmöglichkeiten auf unterschiedlichen Untergründen haben ihre Grenzen.

Mein Fazit: Carl ist ein gelungener Einsteiger-Roboter für Kinder, die gerne basteln, experimentieren und erste Erfahrungen mit Programmierung sammeln möchten. Wer einen abwechslungsreichen Technik-Baukasten mit einem ungewöhnlichen Design sucht, bekommt hier ein interessantes Gesamtpaket. Für fortgeschrittene kleine Programmierer dürfte Proxi allerdings die langfristig spannendere Alternative sein.

Carl ist also kein Alleskönner, aber ein durchaus gelungenes Chamäleon mit einigen überraschenden Fähigkeiten.

Mini-Roboter fliegt fast wie ein Insekt: KI-Steuerung ermöglicht Saltos und schnelle Kurven

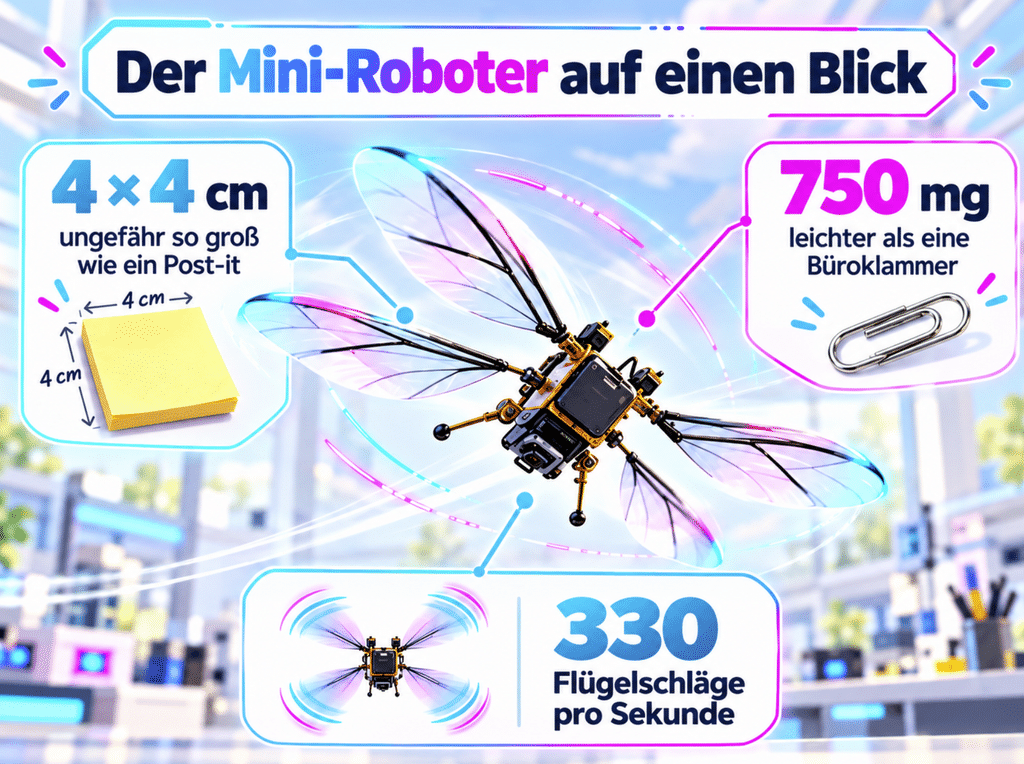
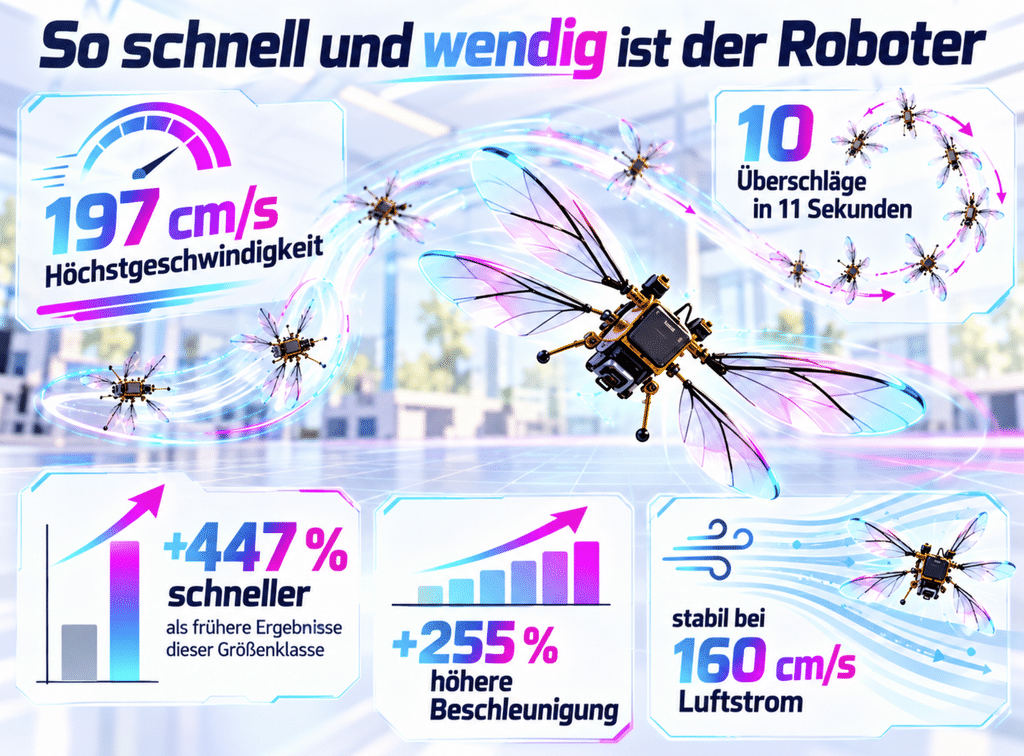
Ein Flugroboter mit nur 750 Milligramm Gewicht schafft zehn Überschläge in elf Sekunden. Er kann scharf bremsen, schnell die Richtung wechseln und selbst bei kräftigem Luftstrom auf Kurs bleiben. Möglich wird das durch eine neue Steuerung, bei der auch ein neuronales Netz zum Einsatz kommt.

Entwickelt wurde das System von Forschenden des Massachusetts Institute of Technology (MIT). Die zugrunde liegende Studie erschien bereits im Dezember 2025 im Fachjournal Science Advances.

Vier Zentimeter groß und 750 Milligramm leicht

Der Roboter ist nur etwa vier Zentimeter lang und breit und 0,9 Zentimeter hoch. Er besitzt vier unabhängig voneinander angetriebene Flügelmodule.

Für den Antrieb sorgen sogenannte dielektrische Elastomer-Aktoren. Das sind künstliche Muskeln aus weichem Material, die sich durch elektrische Spannung verformen. Damit bewegen sie die Flügel des Roboters mit einer Frequenz von 330 Schlägen pro Sekunde.

Bei einem so kleinen Fluggerät ist die Steuerung besonders schwierig. Schon geringe Luftbewegungen oder kleine Abweichungen können den Roboter stark beeinflussen. Gleichzeitig muss die Elektronik sehr schnell reagieren, damit er nicht die Kontrolle verliert.

Erst rechnet ein aufwendiger Controller – dann lernt das neuronale Netz

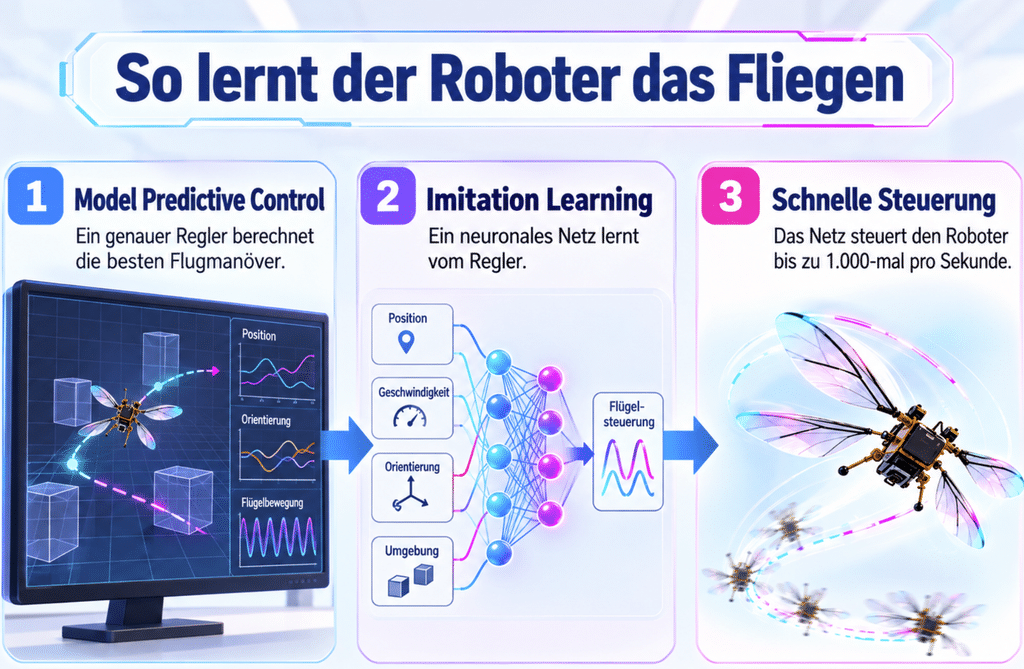
Die Forschenden lösten das Problem mit einer Kombination aus klassischer Regelungstechnik und maschinellem Lernen.

Zunächst berechnet ein sogenannter ein intelligenter Regler (Model Predictive Controller), welche Steuerbewegungen nötig sind. Er berücksichtigt dabei wie sich der Roboter bewegt und welche Störungen möglich sind, sowie die Grenzen der Motoren/Flügel.

Dieser Controller arbeitet sehr genau, benötigt aber vergleichsweise viel Rechenleistung. Deshalb verwendete das Team ihn als eine Art Lehrer für ein neuronales Netz. Beim nachahmenden Lernen (Imitation Learning) lernte das künstliche neuronale Netz, die Entscheidungen des aufwendigeren Controllers nachzuahmen. So lassen sich Steuerbefehle sehr schnell erzeugen. Im Experiment wurde die Steuerung bis zu 1.000-mal pro Sekunde aktualisiert.

Fast zwei Meter pro Sekunde

Mit dieser Steuerung erreichte der Roboter eine maximale Fluggeschwindigkeit von 197 Zentimetern pro Sekunde, also knapp zwei Metern pro Sekunde. Die maximale Beschleunigung lag bei 11,7 Metern pro Sekunde zum Quadrat.

Verglichen mit früheren Ergebnissen bei Flugrobotern dieser Größenklasse entspricht das laut Studie einer Verbesserung der Höchstgeschwindigkeit um 447 Prozent und der Beschleunigung um 255 Prozent. Die Prozentzahlen beziehen sich also auf frühere Versuchsergebnisse – nicht darauf, dass ein beliebiger Roboter durch KI automatisch 447 Prozent schneller wird.

Der kleine Flieger schaffte außerdem zehn aufeinanderfolgende Überschläge in elf Sekunden.

Fliegen wie eine Fliege

Besonders interessant sind sogenannte Sakkaden. Dabei beschleunigt der Roboter stark, kippt seinen Körper, ändert schnell die Flugrichtung und bremst wieder ab.

Ähnliche Manöver gibt es bei fliegenden Insekten. Sie helfen ihnen unter anderem dabei, schnell die Richtung zu ändern und Bewegungsunschärfe beim Sehen zu verringern. Im Test konnte der Roboter solche Manöver sogar bei einer Luftströmung von 160 Zentimetern pro Sekunde durchführen.

Noch kein autonomes Roboter-Insekt

So klein der Roboter ist: Das komplette Flugsystem passt noch nicht in seinen Körper.

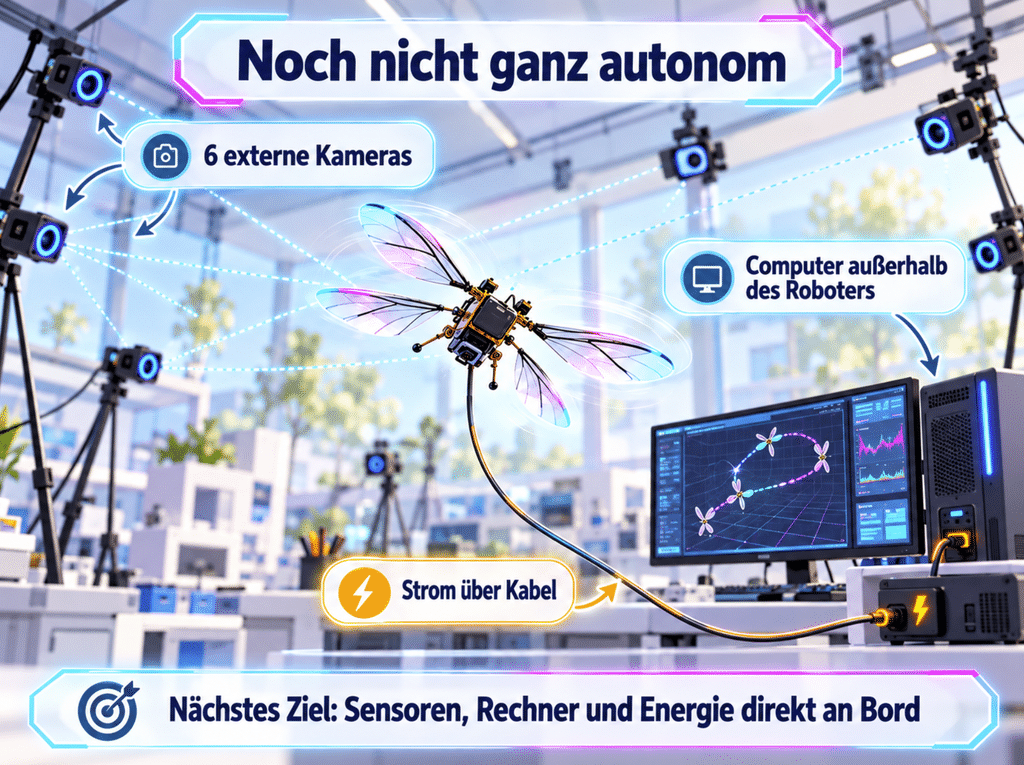
Seine Position und Orientierung wurden im Versuch von sechs externen Kameras erfasst. Die Berechnungen liefen auf einem Computer außerhalb des Roboters. Auch der Strom kam von außen über ein Kabel. Dieses Kabel beeinflusste teilweise sogar die Flugbewegungen und verfing sich während einiger Überschläge am Roboter.

Die Forschenden schreiben selbst, dass Sensorik, Rechenleistung und Energieversorgung noch nicht an Bord sind. Für einen wirklich autonomen Mini-Flugroboter müssten diese Systeme stark verkleinert und leichter werden.

Wozu könnten solche Mini-Roboter dienen?

Eine mögliche Anwendung ist die Suche nach Menschen nach Erdbeben oder Gebäudeeinstürzen. Kleine Flugroboter könnten durch Öffnungen gelangen, die für größere Drohnen zu eng sind.

Bis dahin gibt es allerdings noch einiges zu lösen. Ein Roboter, der im Labor mit externen Kameras, Rechner und Stromversorgung fliegt, ist etwas anderes als ein autonomes System, das sich selbst in unbekannter Umgebung orientieren kann.

Fazit

Die eigentliche Neuerung steckt weniger im Körper des Roboters als in seiner Steuerung. Die Forschenden nutzten dasselbe grundlegende Fluggerät wie in früheren Arbeiten, konnten es mit einem neuen Regelungs- und Lernverfahren aber deutlich schneller und wendiger fliegen lassen.

197 Zentimeter pro Sekunde, schnelle Richtungswechsel und zehn Überschläge hintereinander zeigen, was bei Robotern unter einem Gramm inzwischen möglich ist. Der nächste schwierige Schritt ist, einen größeren Teil der bislang externen Technik direkt auf dem Roboter unterzubringen.

🦊 FuxFun – Wusstest du, dass …?

Der Mini-Roboter erreicht ungefähr 50 eigene Körperlängen pro Sekunde. Bei einem zwei Meter langen Fluggerät wären das umgerechnet rund 100 Meter pro Sekunde – etwa 360 Kilometer pro Stunde.

Für Profis

Die Studie trägt den Titel Aerobatic maneuvers in insect-scale flapping-wing aerial robots via deep-learned robust tube model predictive control. Sie wurde von Yi-Hsuan Hsiao und seinem Team verfasst und im Dezember 2025 in Science Advances veröffentlicht. 

Quellen

Hsiao et al., Science Advances (2025): Originalstudie Aerobatic maneuvers in insect-scale flapping-wing aerial robots via deep-learned robust tube model predictive control.

MIT News, 3. Dezember 2025: MIT engineers design an aerial microrobot that can fly as fast as a bumblebee.

ScienceDaily, 22. September 2026: MIT’s tiny flying robot gets 450% faster with AI. Die Meldung basiert auf Material des MIT.

Dryad: Veröffentlichter Forschungsdatensatz mit aufgezeichneten Flug-, Positions- und Steuerungsdaten der Studie.

📚 Buchempfehlung

Wenn du noch mehr über Roboter, Sensoren und Künstliche Intelligenz erfahren möchtest: Im Buch „Roboter & KI“ aus der SchlauFUX-Reihe vom Kosmos Verlag werden viele Grundlagen rund um Robotik und KI leicht verständlich erklärt.

Roboter & KI – SchlauFUX beim Kosmos Verlag

Der Artikel wurde mit KI Unterstützung erstellt

eXperiBot Explorer: Ein Lernroboter, der Lernende zum Verstehen anregt, statt zum Raten

Wer schon einmal einen Linienfolger programmiert hat, kennt das Prinzip: Man gibt einen Schwellenwert ins Programm ein, lässt den Roboter starten, beobachtet, wie er über die Linie fährt, verändert die Zahl und lässt ihn erneut starten. Nach einiger Zeit passt das Ergebnis. Warum es schließlich passt, weiß am Ende jedoch oft niemand so genau.

Genau hier setzt der eXperiBot Explorer an: Er macht sichtbar, was sonst im Verborgenen bleibt, und macht so aus dem Ausprobieren ein Verstehen.

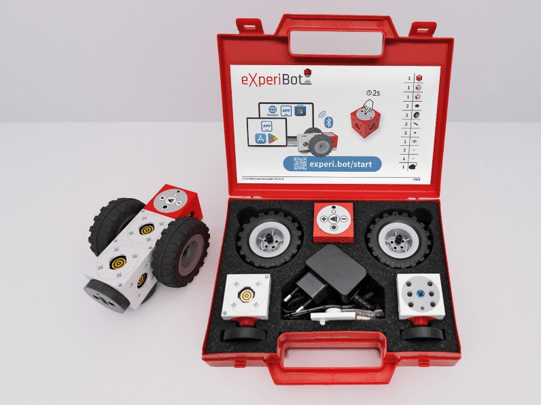
eXperibot 1er-Set © 2026 Cornelsen Experimenta GmbH

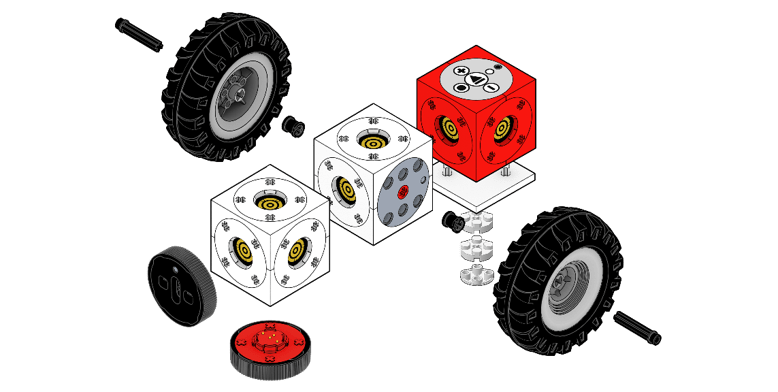
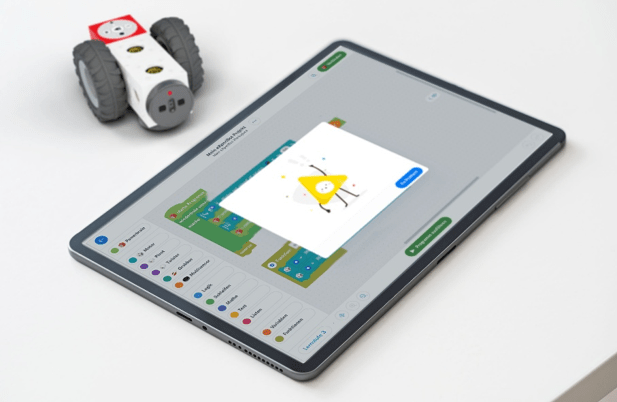
Der eXperiBot Explorer von Cornelsen Experimenta richtet sich an Schülerinnen und Schüler ab Klasse 5. Der Lernroboter ist modular aufgebaut und besteht aus wenigen Modulen: Powerbrain, Motor, Multisensoren und Cube. Im Handumdrehen lassen sich die Module miteinander verbinden und flexibel kombinieren.

Explosionszeichnung eXperibot © 2026 Cornelsen Experimenta GmbH

Programmiert wird mit der eXperiBot Blockly App. Diese ist kostenlos für Windows, macOS, iOS und Android verfügbar. Ist eine Installation auf den verwendeten Geräten nicht möglich, arbeitet man stattdessen im Browser mit der Web-App – und ist dabei nicht dauerhaft auf eine Verbindung angewiesen: Die Lerneinheiten werden heruntergeladen und lassen sich anschließend auch offline bearbeiten. Für die Arbeit mit der App ist keine Anmeldung notwendig. Es werden weder persönliche Konten noch Benutzerprofile angelegt.

eXperiBot und die eXperiBot Blockly App © 2026 Cornelsen Experimenta GmbH

Ablesen statt raten

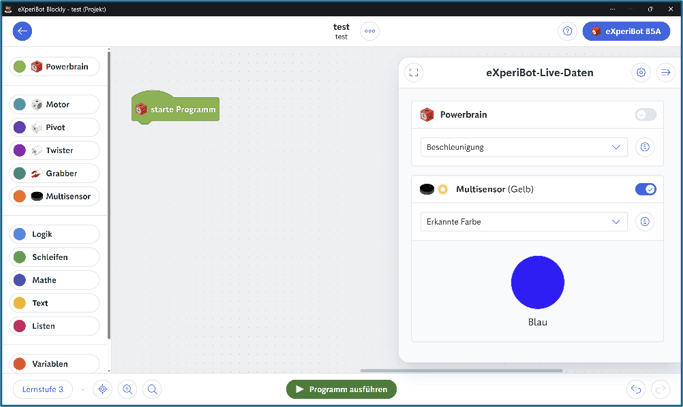
Die App zeigt Sensorwerte in Echtzeit an, auch wenn kein Programm ausgeführt wird. Das Powerbrain sowie jedes angeschlossene Modul liefern eigene Messwerte – von der Beschleunigung über den Winkel eines Pivot-Moduls bis hin zur Farbe, die der Multisensor gerade erkennt.

eXperiBot-Live-Datenin der eXperiBot Blockly App © 2026 Cornelsen Experimenta GmbH

Dies kehrt die übliche Reihenfolge der Arbeitsschritte um. Der Roboter wird über den Untergrund geschoben, die Werte werden beobachtet und anschließend wird programmiert. So wird sichtbar, was der Sensor tatsächlich misst, noch bevor daraus ein Programm entsteht. 

Das Nachrichtenprotokoll verfolgt denselben Ansatz. Über den Block „Text – gib aus“ lassen sich Statusmeldungen und Variablenwerte zur Laufzeit ausgeben. Wenn etwas schiefgeht, erscheint eine Fehlermeldung mit dem Python-Fehlertyp, einer Beschreibung und der Zeilennummer – bezogen auf den Code, den die Blöcke erzeugen. So ist sofort ersichtlich, an welcher Stelle die Suche beginnen muss.

Den Python-Code kann man sich neben der Blockansicht anzeigen lassen, gedacht als Übergang in den Informatikunterricht höherer Klassen. 

Stecksystem ohne Werkzeug

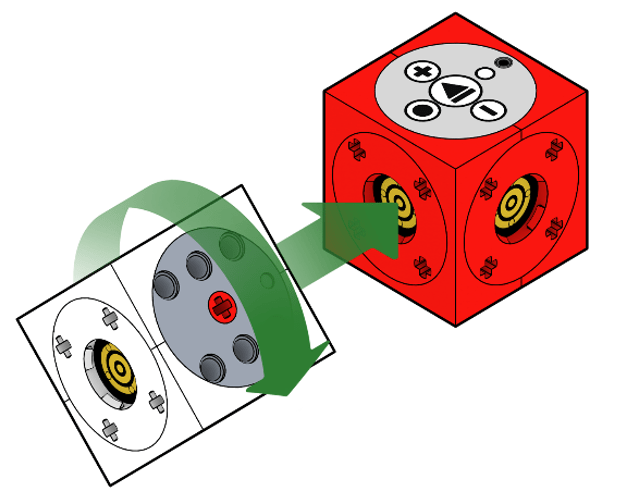
Die Bauteile werden ohne Werkzeug zusammengesteckt, und fast jede Würfelseite lässt sich andocken.

Verbinden der Module © 2026 Cornelsen Experimenta GmbH

Je nach Aufbau wandert der Multisensor an den eXperiBot: Beim Linienfolger nach unten, beim Ausweichen nach vorn. Er liefert Licht-, Farb-, Abstands- und Gyro-Werte. Mit den Zusatzmodulen Pivot, Twister und Grabber wird aus dem Fahrzeug ein greifender oder schwenkender Aufbau. Die Verbindung zur App erfolgt über Bluetooth, kabellos und ohne zusätzliche Einrichtung.

Blockly ohne Maus

Das jüngste Update bringt eine Neuerung im Bereich der Barrierefreiheit: Der Block-Editor lässt sich nun vollständig über die Tastatur bedienen. Dadurch können auch Schülerinnen und Schüler mitarbeiten, für die die Bedienung per Maus keine Option ist – eine Funktion, die Drag-and-drop-Oberflächen bislang selten bieten. Ebenfalls neu: Inhaltsupdates für Lerneinheiten erfolgen automatisch, sobald eine Verbindung besteht. So bleibt der Offline-Bestand ohne weiteres Zutun aktuell.

Jeder in seinem Tempo

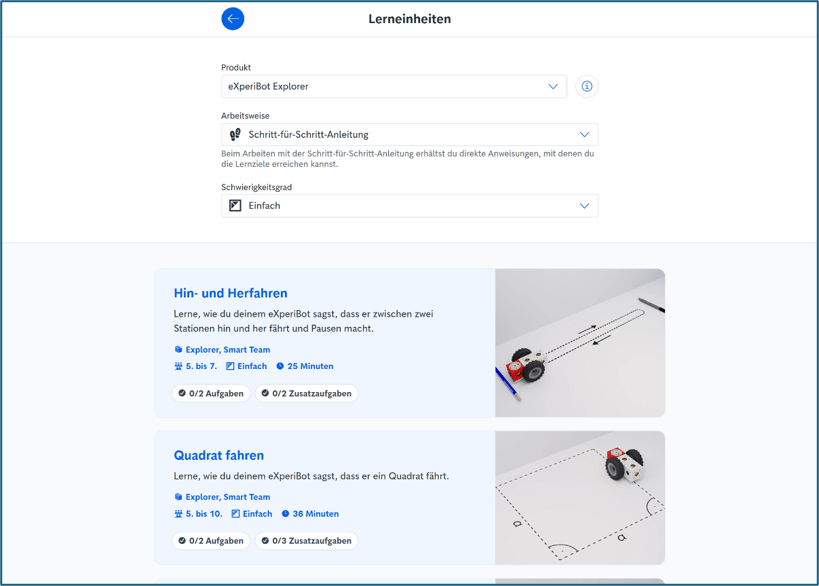
Die Programmieraufgaben stehen in der App als Lerneinheiten zur Verfügung und führen Schritt für Schritt durch die Aufgaben. An den Stellen, an denen erfahrungsgemäß Schwierigkeiten auftreten, gibt es Tipps und Hinweise. Wer schnell vorankommt, arbeitet weiter; wer mehr Zeit benötigt, erhält die nächste Hilfestellung, ohne auf die Klasse oder die Lehrkraft warten zu müssen.

Lerneinheiten in der eXperiBot Blockly App © 2026 Cornelsen Experimenta GmbH
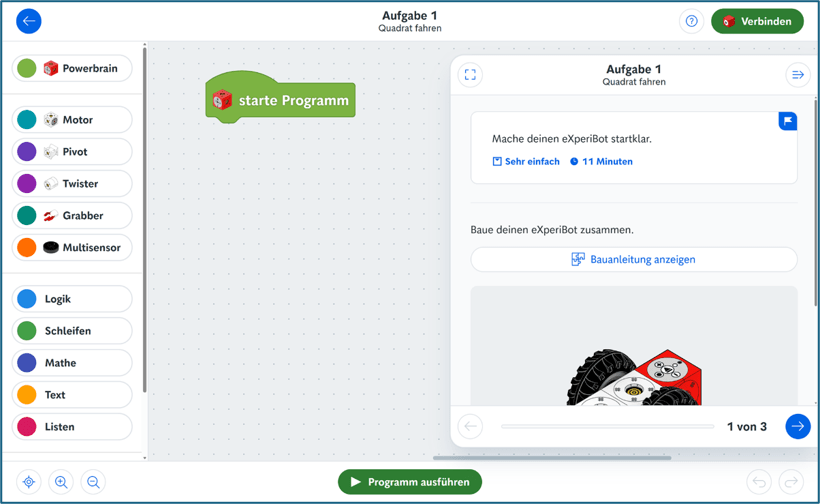
Lerneinheit „Quadrat fahren“ in der eXperiBot Blockly App © 2026 Cornelsen Experimenta GmbH

Für den Unterricht verändert sich die Rolle der Lehrkraft deutlich. Statt jeden Zwischenschritt für alle gleichzeitig anzusagen, geht die Lehrkraft durch die Gruppen und unterstützt dort, wo wirklich jemand nicht weiterkommt.

Unterstützt wird dies durch die drei aufeinander aufbauenden Lernstufen, die steuern, wie viele und wie komplex die Blöcke überhaupt sichtbar sind. Seit dem Update lässt sich die Lernstufe auch direkt bei einer einzelnen Aufgabe wählen. Differenzierung bedeutet hier also nicht, drei Arbeitsblätter vorzubereiten.

Was dazugehört

Neben den geführten Lerneinheiten gibt es Einheiten zum selbstständigen Arbeiten sowie einen freien Modus zum eigenen Programmieren. Für Lehrkräfte steht ein Unterrichtsplaner zur Verfügung, der Lernziele, Vorkenntnisse, Lehrplanbezüge, Differenzierungshinweise und praktische Tipps enthält.

Die App ist derzeit in drei Sprachen verfügbar: Deutsch, Englisch und Ukrainisch.

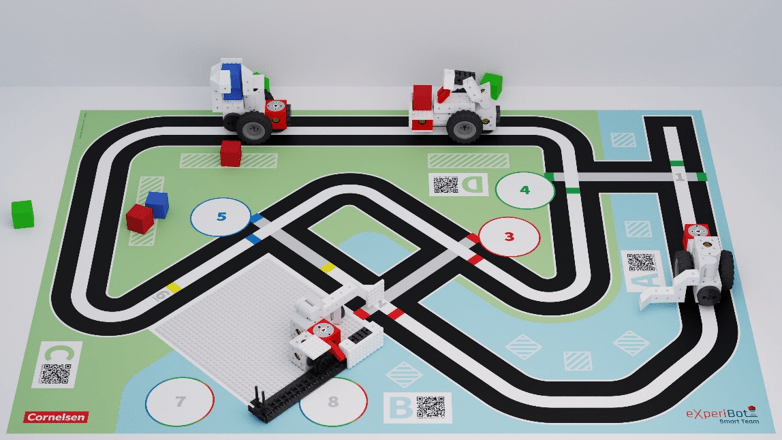
Der Explorer wird in einem Koffer mit Schaumstoffeinlage geliefert, in der jedes Modul seinen festen Platz hat. Dadurch ist vor und nach der Stunde auf einen Blick erkennbar, ob alles vollständig ist. Wer über den Einzelroboter hinausgehen möchte, findet im eXperiBot Smart Team vier kooperierende Roboter in den Szenarien Smart Factory, Smart Recycling und Smart Farming, bei denen ohne Absprache in der Gruppe nichts funktioniert.

Smart Farming © 2026 Cornelsen Experimenta GmbH

Mehr erfahren? Weitere Informationen findet man hier: eXperiBot – Der Lernroboter von Cornelsen

Fortschritt entsteht, wenn aus Technologie eine konkrete Lösung wird

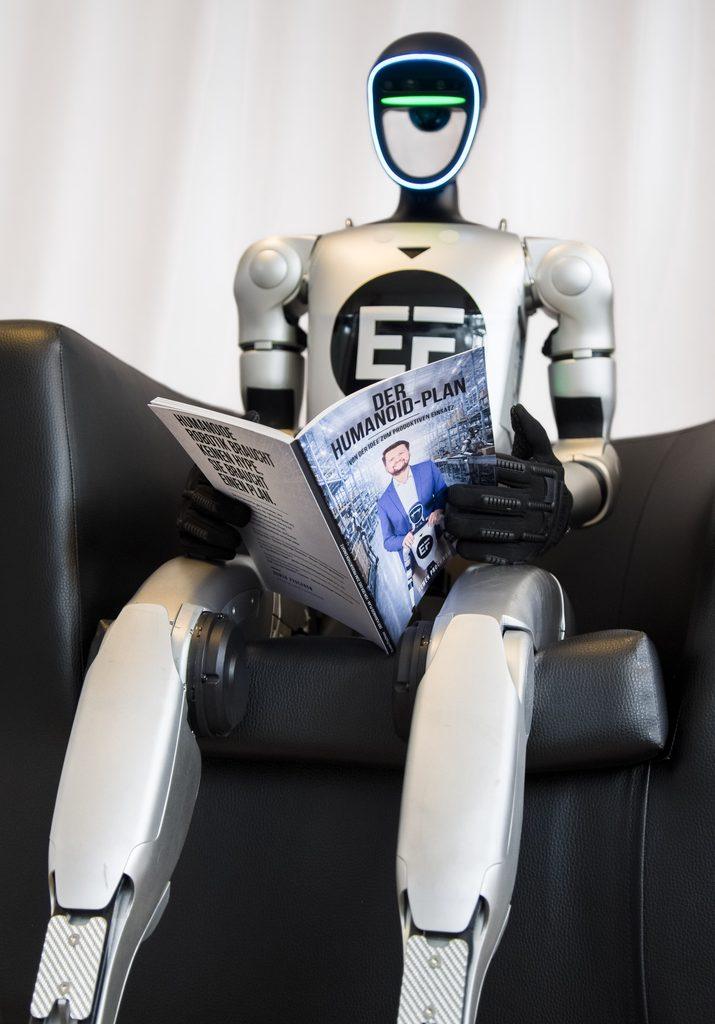
Ruwen Prochnow über den Humanoid-Plan und den produktiven Einsatz humanoider Robotik in Unternehmen

Ein Gastbeitrag von Ruwen Prochnow, Geschäftsführer von EF Robotics und Autor des Buches „Der Humanoid-Plan“.

Wenn Menschen zum ersten Mal einen humanoiden Roboter in Bewegung sehen, entsteht fast immer echte Faszination. Die Maschine greift, bewegt sich durch eine für Menschen gestaltete Umgebung und erinnert in ihrer Form und ihren Bewegungen an uns selbst.

Kurz darauf folgt häufig der Gedanke: So einen Roboter könnten wir in unserem Unternehmen ebenfalls gebrauchen.

Genau an diesem Punkt beginnt jedoch die eigentliche Arbeit. Die entscheidende Frage lautet selten, welchen Roboter ein Unternehmen kaufen kann. Entscheidend ist, welches konkrete Problem der Roboter zuverlässig und wirtschaftlich lösen soll.

Ein Roboter lässt sich anschauen, vergleichen und bestellen. Datenblätter können geprüft und Demonstrationen besucht werden. Deutlich anspruchsvoller ist es, den eigenen Prozess so genau zu verstehen, dass daraus eine klar definierte Aufgabe entsteht.

Vom technischen Interesse zur konkreten Aufgabe

Am Anfang eines Robotikprojekts sollte deshalb nicht die Frage stehen:

„Welchen Roboter wollen wir einsetzen?“

Die besseren Fragen lauten:

  • Welches Problem besteht heute?
  • Welche konkrete Tätigkeit soll übernommen werden?
  • Welches Ergebnis soll anschließend besser sein?
  • Unter welchen Bedingungen muss die Aufgabe funktionieren?
  • Wer trägt im Unternehmen die Verantwortung?
  • Was geschieht bei einer Störung?
  • Woran erkennen wir, dass der Einsatz wirtschaftlich sinnvoll ist?

Diese Fragen wirken zunächst weniger spektakulär als die Präsentation eines neuen Roboters. Sie entscheiden jedoch darüber, ob aus technischer Begeisterung eine produktive Anwendung entsteht.

Ein Kunde fragt häufig nach einem bestimmten Gerät oder einer bestimmten Funktion. Der tatsächliche Bedarf liegt aber meist tiefer. Dahinter können ein Personalengpass, unnötige Laufwege, eine wiederkehrende Tätigkeit oder ein Prozess stehen, der mit dem gewünschten Gerät möglicherweise gar nicht optimal gelöst wird.

Deshalb gilt: Robotik beginnt nicht beim Roboter. Sie beginnt beim Prozess.

Mein eigener Weg in die Robotik

Mein Einstieg in die Robotik begann 2021, mitten in der Corona-Zeit. Unsere damaligen Geschäftsbereiche rund um Events und Gastronomie waren durch die Pandemie praktisch vollständig zum Erliegen gekommen.

In dieser Phase erhielt ich ein Video aus Shanghai. Darauf war ein Serviceroboter in einem Restaurant zu sehen. Dieses Video war weder eine Marktanalyse noch ein ausgearbeiteter Businessplan. Es war zunächst nur ein Signal.

Für mich entstand daraus eine entscheidende Frage: Wenn diese Technologie dort bereits praktisch eingesetzt wird, welche Möglichkeiten könnten sich daraus für unseren Markt ergeben?

Ich begann, mich intensiv mit Herstellern, Systemen und möglichen Anwendungen auseinanderzusetzen. Wir entschieden uns, praktische Erfahrungen zu sammeln, kauften einen Container mit Robotern und ließen die ersten drei Geräte per Luftfracht liefern.

Auf der Internorga 2022 präsentierten wir die Systeme erstmals öffentlich. Parallel sprachen wir mit bestehenden Kunden aus der Gastronomie. Daraus entstand unmittelbar eine konkrete Kaufanfrage: Das Restaurant Meeresblick aus Waabs kaufte unseren ersten Bella-Serviceroboter.

Damit begann eine Lernkurve, die bis heute anhält.

Was der Kunde möchte und was der Prozess braucht

Aus meinem vorherigen Geschäft brachte ich nicht das technische Wissen zur Entwicklung eines Roboters mit. Ich hatte jedoch gelernt, zwischen dem zu unterscheiden, was ein Kunde zunächst haben möchte, und dem, was sein Betrieb tatsächlich braucht.

Diese Unterscheidung wurde in der Robotik besonders wichtig.

Ein Roboter kann technisch beeindruckend sein und trotzdem am tatsächlichen Bedarf vorbeigehen. Umgekehrt kann eine vergleichsweise unspektakuläre Anwendung einen hohen Wert schaffen, wenn sie ein konkretes betriebliches Problem zuverlässig löst.

Technisches Wissen bleibt deshalb unverzichtbar. Genauso wichtig ist aber die Fähigkeit, Technologie in einen betrieblichen Zusammenhang zu übersetzen.

Was muss tatsächlich funktionieren? Welche Bedingungen herrschen im Alltag? Welche Ausnahmen treten auf? Wer greift ein, wenn der Ablauf unterbrochen wird? Und welchen messbaren Nutzen erzeugt die Lösung?

Erst wenn diese Fragen beantwortet sind, lässt sich beurteilen, welche Technologie zum Prozess passt.

Demonstration und betrieblicher Nutzen sind nicht dasselbe

Eine gute Demonstration zeigt, was technisch möglich ist. Sie beantwortet noch nicht automatisch die Frage, ob eine Anwendung im täglichen Betrieb trägt.

Im realen Unternehmen verändern sich Bedingungen. Menschen bewegen sich anders als geplant, Wege werden blockiert, Gegenstände stehen nicht immer an derselben Position und Abläufe folgen keinem perfekt vorbereiteten Skript.

Deshalb muss ein Robotikprojekt über die Demonstration hinausdenken. Entscheidend ist, ob die Anwendung unter den tatsächlichen Bedingungen des Kunden zuverlässig funktioniert und in den bestehenden Prozess integriert werden kann.

Das erfordert einen klar abgegrenzten Anwendungsfall. Statt sofort einen vollständigen Arbeitsplatz ersetzen zu wollen, ist es häufig sinnvoller, mit einer konkreten Tätigkeit oder einem überschaubaren Teilprozess zu beginnen.

So lassen sich praktische Erfahrungen sammeln, Grenzen erkennen und die nächsten Schritte auf Grundlage realer Ergebnisse festlegen.

Praktisch lernen, ohne blind zu kaufen

Unternehmen müssen bei humanoider Robotik nicht jahrelang abwarten. Sie sollten aber auch nicht allein aus Begeisterung eine Kaufentscheidung treffen.

Der sinnvollere Weg liegt dazwischen: einen konkreten nächsten Schritt definieren, eine klar begrenzte Aufgabe praktisch erproben und aus dem Ergebnis die nächste Entscheidung ableiten.

Jeder Test sollte dabei einen betrieblichen Zweck erfüllen. Es geht nicht darum, einen Roboter möglichst eindrucksvoll zu präsentieren. Es geht darum, herauszufinden, ob und wie die Technologie einen realen Prozess verbessern kann.

Aus dieser Vorgehensweise ist mit der Zeit EF Robotics entstanden. Aus den Erfahrungen mit Servicerobotern, Logistik, Industrie, Herstellern und realen Kundenprojekten entwickelte sich schließlich auch der Humanoid-Plan.

Der Prozess entscheidet

Humanoide Robotik eröffnet Unternehmen neue Möglichkeiten. Produktiver Nutzen entsteht aber erst dann, wenn aus Technologie eine konkrete Lösung wird.

Dafür braucht es keine Technikbegeisterung um ihrer selbst willen. Es braucht ein klares Problem, einen verstandenen Prozess, eine definierte Aufgabe und den Mut, praktische Erfahrungen zu sammeln.

Die wichtigste Einstiegsfrage lautet deshalb nicht:

„Welchen humanoiden Roboter sollen wir kaufen?“

Sie lautet:

„Welche Aufgabe müsste unser erster humanoider Mitarbeiter an seinem ersten Arbeitstag zuverlässig erledigen?“

Genau dort beginnt der Weg von der technischen Möglichkeit zum produktiven Einsatz.


Ruwen Prochnow ist Geschäftsführer der EF Sales GmbH und beschäftigt sich mit der praktischen Einführung von Service-, Logistik- und humanoiden Robotern in Unternehmen. Sein Buch „Der Humanoid-Plan – Von der Idee zum produktiven Einsatz“ erschien am 15. September 2026.

9,39 Sekunden! Humanoider Roboter läuft schneller als Usain Bolts Rekordzeit

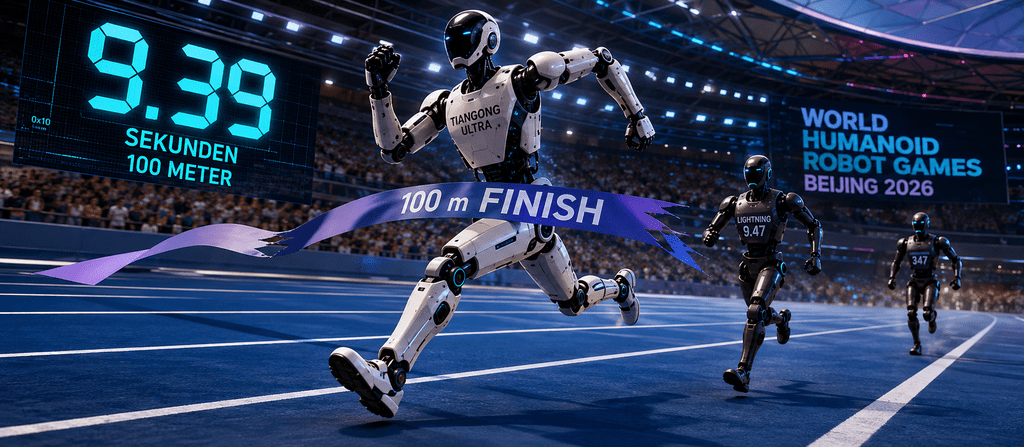
Stell dir vor, ein humanoider Roboter steht auf einer Laufbahn, der Startschuss fällt – und nur 9,39 Sekunden später hat die Maschine 100 Meter zurückgelegt. Genau das ist im August 2026 bei den World Humanoid Robot Games in Peking passiert.

Damit war der Roboter auf dieser Strecke sogar schneller als die menschliche Weltrekordzeit von Usain Bolt. Doch der Vergleich braucht eine wichtige Erklärung.

Roboter gegen die Stoppuhr

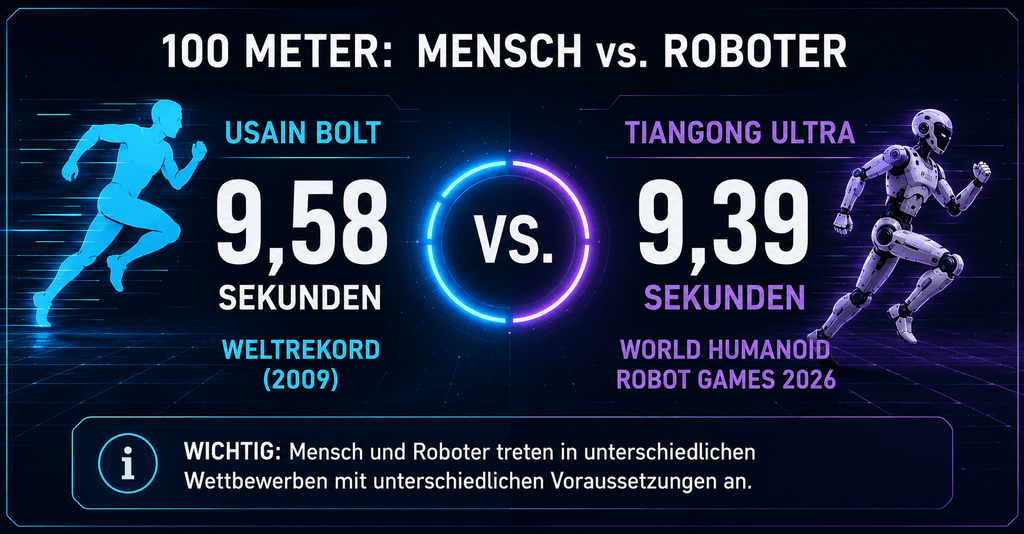
Usain Bolt lief 2009 bei der Leichtathletik-WM in Berlin die 100 Meter in 9,58 Sekunden. Dieser Weltrekord bei den Männern gilt bis heute.

Der humanoide Roboter Tiangong Ultra schaffte bei den World Humanoid Robot Games 2026 einen 100-Meter-Lauf in 9,39 Sekunden. Ein weiterer Roboter namens Lightning kam auf 9,47 Sekunden. Schon vor den Wettkämpfen hatte Lightning bei einem Test sogar 9,32 Sekunden erreicht.

Aber: Damit besitzt der Roboter nicht plötzlich den menschlichen 100-Meter-Weltrekord. Menschen und Roboter treten in unterschiedlichen Wettbewerben mit unterschiedlichen technischen Voraussetzungen an. 

Was sind die World Humanoid Robot Games?

Die World Humanoid Robot Games kannst du dir ein bisschen wie Olympische Spiele für menschenähnliche Roboter vorstellen. 

Die zweite Ausgabe der World Humanoid Robot Games fand vom 22. bis 26. August 2026 im National Speed Skating Oval in Peking statt. Angemeldet sind 666 Teams mit 2.056 Robotern. Insgesamt gab es 51 Wettbewerbe.

Dazu gehören Sportarten wie Laufen, Weitsprung, Gewichtheben, Tischtennis und Fußball. Es gibt aber auch Aufgaben, die näher am echten Alltag liegen – etwa Arbeiten im Haushalt, in Fabriken oder bei Rettungseinsätzen.

Warum lässt man Roboter überhaupt rennen?

Ein Wettrennen sieht zunächst nach Unterhaltung aus. Für Entwicklerinnen und Entwickler ist es aber gleichzeitig ein schwieriger Techniktest.

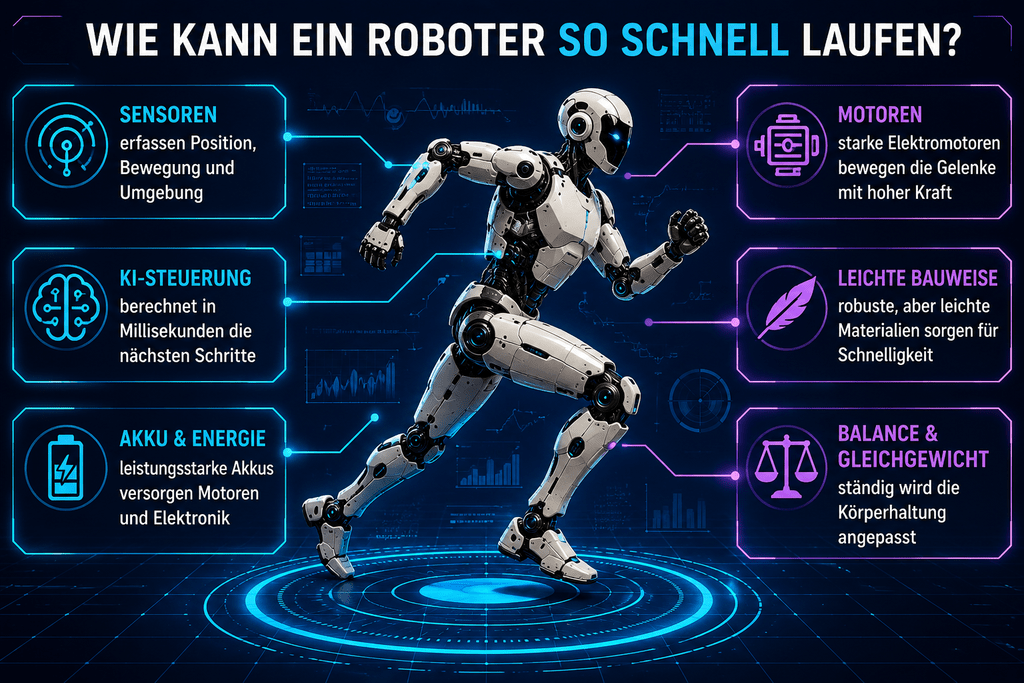
Beim Sprint muss ein Roboter seine Beine sehr schnell bewegen, ohne das Gleichgewicht zu verlieren. Sensoren erfassen die Umgebung und die Position des Körpers. Motoren bewegen die Gelenke, während Computerprogramme ständig berechnen, wie der nächste Schritt aussehen soll.

Und 2026 kam noch eine besondere Herausforderung hinzu: Beim 100-Meter-Lauf sollten die Roboter vollständig autonom unterwegs sein. Das bedeutet: Sie müssen ihre Bewegungen selbst steuern, statt während des Rennens von einem Menschen ferngesteuert zu werden. Sie müssen somit auch eigenständig erkennen, auf welcher Spur sie Rennen, wann sie losrennen dürfen und wo die Ziellinie ist. 

Schnell laufen – und dann?

Der Wettkampf zeigte auch sehr deutlich, wo die Technik noch Probleme hat.

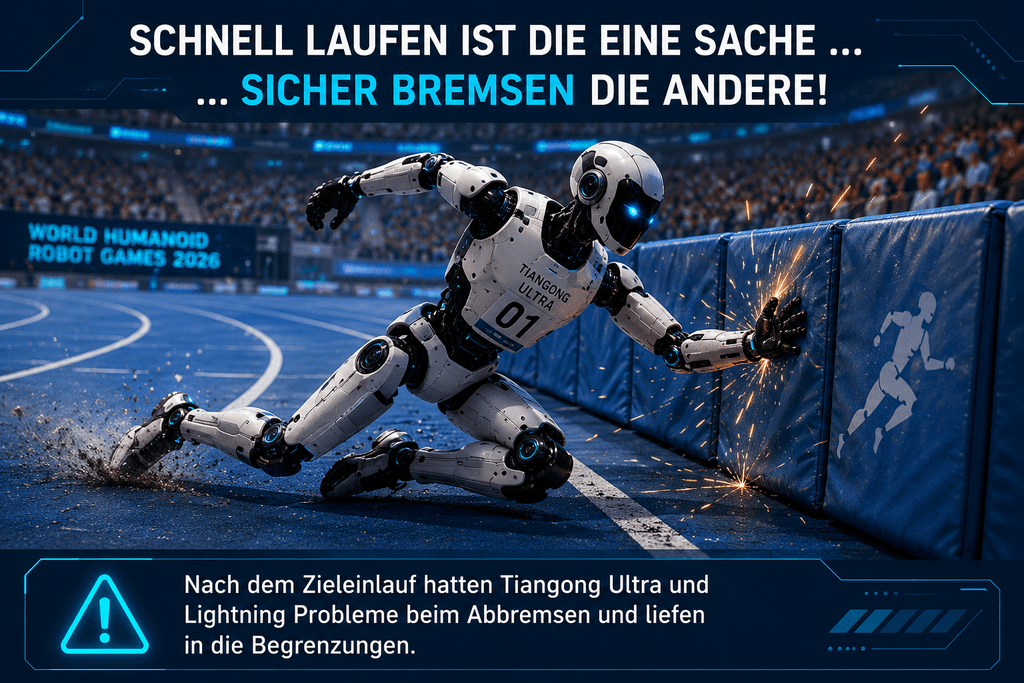
Tiangong Ultra und Lightning waren enorm schnell – doch nach der Ziellinie hatten beide Schwierigkeiten beim Bremsen. Die Roboter liefen beziehungsweise stolperten in gepolsterte Begrenzungen. Das klingt lustig, zeigt aber ein wichtiges Problem der Robotik: Es reicht nicht, möglichst schnell zu sein.

Ein guter Roboter muss seine Umgebung wahrnehmen, rechtzeitig reagieren, sicher abbremsen und nach einem Fehler wieder die Kontrolle gewinnen.

Von 21,50 auf 9,39 Sekunden

Besonders erstaunlich ist der Fortschritt innerhalb nur eines Jahres.

Bei den ersten World Humanoid Robot Games 2025 gewann Tiangong Ultra den 100-Meter-Lauf noch mit einer Zeit von 21,50 Sekunden. 2026 benötigte das Modell nur noch 9,39 Sekunden.

Die Zeiten der beiden Veranstaltungen lassen sich wegen unterschiedlicher Regeln zwar nicht perfekt vergleichen. Trotzdem zeigen sie, wie schnell sich Motoren, Bewegungssteuerung, Sensoren und Software derzeit verbessern.

Auch auf längeren Strecken machen humanoide Roboter große Fortschritte. Bei einem Halbmarathon in Peking im April 2026 waren Robotermodelle erstmals schneller als die menschliche Weltbestzeit – allerdings ebenfalls unter ganz anderen technischen Voraussetzungen als menschliche Läufer.

Wozu brauchen wir solche Roboter?

Wahrscheinlich geht es den Entwicklerteams nicht darum, irgendwann alle menschlichen Sportrekorde zu schlagen.

Viel wichtiger ist die Technik dahinter. Ein Roboter, der schnell laufen, Hindernisse erkennen und sein Gleichgewicht halten kann, könnte später beispielsweise in einer Fabrik arbeiten oder Menschen in gefährlichen Situationen unterstützen.

Genau deshalb testen die Robot Games nicht nur Sport. In vielen Wettbewerben müssen die Maschinen auch Gegenstände erkennen, Kabel anschließen, Dinge transportieren oder Aufgaben in möglichst realistischen Umgebungen lösen.

Fazit: Geschwindigkeit ist nur ein Teil der Aufgabe

9,39 Sekunden für 100 Meter sind beeindruckend. Noch spannender ist aber, was der Lauf über die Entwicklung humanoider Roboter verrät.

Die Maschinen werden schneller und beweglicher. Gleichzeitig zeigt das Rennen, dass sie bei Fähigkeiten, die uns Menschen selbstverständlich erscheinen – etwa kontrolliertes Bremsen oder der Umgang mit unerwarteten Situationen – noch viel lernen müssen.

Vielleicht ist deshalb nicht die Frage „Wann schlägt ein Roboter den Menschen?“ die spannendste.

Viel interessanter ist: Was können Roboter mit diesen neuen Fähigkeiten eines Tages sinnvoll für uns tun?

FuxFun – Wusstest du, dass …?

… Tiangong Ultra bei seinem 9,39-Sekunden-Lauf im Durchschnitt rund 38,3 km/h schnell war?

Und das nächste Problem wartete direkt hinter der Ziellinie: Nach einem Supersprint muss ein Roboter schließlich auch wieder sicher zum Stehen kommen!

Für Profis

Wer tiefer einsteigen möchte, findet bei Reuters ausführliche Informationen zum 100-Meter-Lauf und zur Entwicklung der chinesischen Robotik. Associated Press (AP) berichtet ebenfalls direkt von den World Humanoid Robot Games.

Besonders interessant sind außerdem die offiziellen Informationen der Stadt Peking. Sie erklären den Aufbau der Spiele und warum viele Wettbewerbe bewusst auf autonom arbeitende Roboter setzen.

Quellenverweis

Tagesschau, 22.08.2026: „Roboter schneller über 100 Meter als Usain Bolt“

Reuters, 23.08.2026: Bericht über Tiangong Ultra, Lightning und den 100-Meter-Lauf bei den World Humanoid Robot Games.

Associated Press, 23.08.2026: Bericht über die Rekorde und Wettbewerbe der World Humanoid Robot Games in Peking.

Beijing Municipal Government, August 2026: Offizielle Informationen zur zweiten Ausgabe der World Humanoid Robot Games mit Teilnehmer- und Wettbewerbszahlen.

📚 Buchempfehlung

Du möchtest wissen, wie Roboter sehen, denken und sich bewegen – und was Künstliche Intelligenz damit zu tun hat? Dann schau dir das Buch „Roboter & KI“ aus der SchlauFUX-Reihe des Kosmos Verlags an: https://amzn.to/3UGe2M9

Hinweis: Dieser Artikel und die Bilder wurden mit Unterstützung Künstlicher Intelligenz (KI) erstellt.

Space-Abenteuer zum Selberbauen

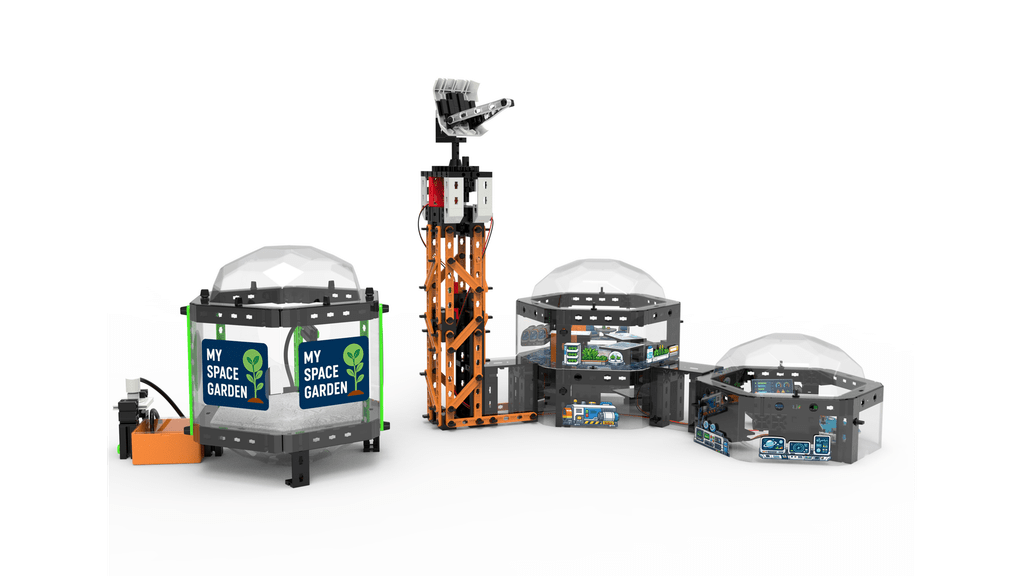
Eine Drohne hebt ab, ein Roboter folgt einer Linie und im Space-Garten wächst echte Kresse: Mit der neuen fischertechnik Space World wird das Kinderzimmer zur Raumstation. Kinder ab acht Jahren können auf spielerische Weise erleben, wie Technik, Natur und Raumfahrt zusammenspielen – und dabei ihre eigene kleine Weltraumwelt immer wieder neu gestalten.

Aus über 530 sorgfältig gestalteten Teilen bauen junge Forscherinnen und Forscher drei individuell anordenbare Space-Module, die immer wieder neu zusammengestellt werden können – so entstehen jedes Mal spannende, neue Raumlandschaften. Ein besonders innovatives Element ist der Space-Garten, in dem echte Kresse wächst und Weltraumforschung zum Anfassen wird. Hier trifft Natur auf Technik und lädt zum Staunen ein.

Licht und Bewegung bringen eine Platine mit einstellbarem Lauflicht, zwei leuchtende LED-Streifen und ein Motor ins Spiel. Die fliegende Drohne mit Abstandserkennung und der clevere Fahrroboter mit Linienerkennung übernehmen aufregende Missionen – echte Technik, die kleine Weltraumabenteurer begeistert und ihre Fantasie beflügelt.

Drei liebevoll gestaltete Spielfiguren – ein mutiger Astronaut und zwei neugierige Kinder – rufen nach spannenden Rollenspielen und abenteuerlichen Geschichten, die die Zusammenarbeit und den Forschergeist fördern.

Die fischertechnik Space World (199,99 Euro UVP) ist weit mehr als ein Spielzeug: Sie ist eine Einladung, die Zukunft des Weltraums mit eigenen Händen zu gestalten und spielerisch technische Zusammenhänge zu entdecken. Ein Erlebnis voller Spaß, Kreativität und Wissen – perfekt für kleine Entdecker ab 8 Jahren, die hoch hinaus wollen.

Über fischertechnik — Technik spielend begreifen
Die Marke fischertechnik steht seit Jahrzehnten für hochwertige Bau- und Konstruktionssets, die Neugier und kreatives Denken fördern. Bereits ab drei Jahren ermöglicht fischertechnik – mit dem nachhaltigen Bastelmaterial fischerTiP – einen spielerischen Einstieg in die Welt des Konstruierens und Gestaltens. Darauf aufbauend bietet fischertechnik kostengünstige Einsteiger-Sets, die einen schnellen und unkomplizierten Zugang zur Technik ermöglichen. Mit zunehmendem Alter und wachsendem Interesse führen die Produktlinien Schritt für Schritt zu anspruchsvolleren Baukästen – bis hin zu programmierbaren Systemen und Simulationsmodellen, mit denen Studierende und Erwachsene reale Abläufe innerhalb einer modernen Fabrik verstehen können. So vermittelt fischertechnik bereits in einem frühen Alter spielerisch technisches und MINT-Wissen – Kompetenzen, die für spätere berufliche Wege in Technik und Naturwissenschaften von unschätzbarem Wert sind.

https://amzn.to/4c7wKSS

Dolphin 3: Dieser Rettungsroboter rast übers Wasser, um Menschen zu retten

Stell dir vor, du bist an einem Badesee und plötzlich gerät weit draußen ein Mensch in Not. Ein Rettungsschwimmer macht sich auf den Weg – doch bis er die Person erreicht, können wertvolle Sekunden vergehen.

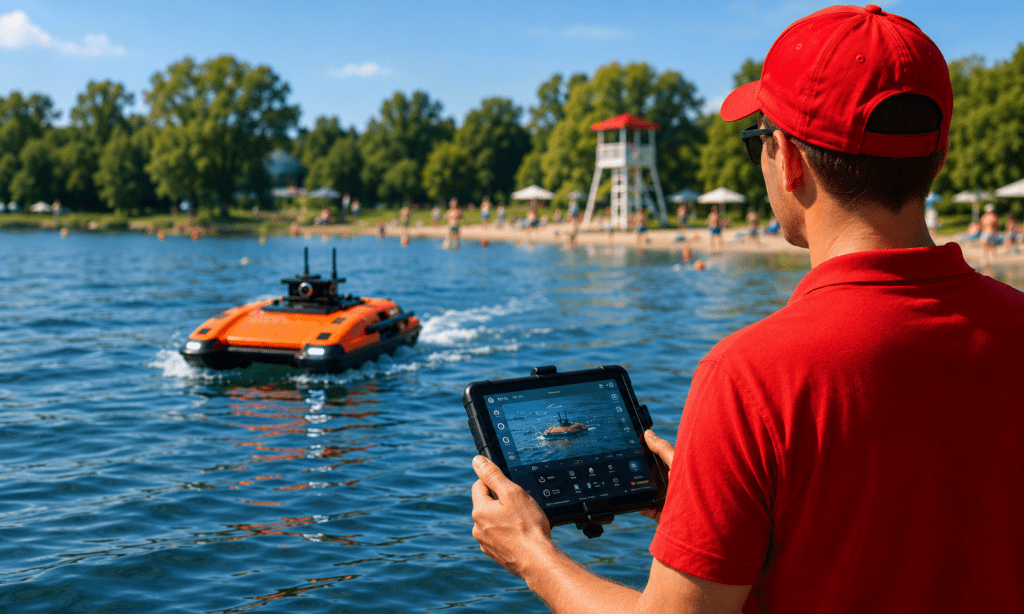
Genau hier soll ein ungewöhnlicher Helfer unterstützen: Dolphin 3. Der orangefarbene Rettungsroboter flitzt ferngesteuert über das Wasser und kann Menschen in Not zurück ans Ufer bringen. Im Sommer 2026 wurde er unter anderem von der DLRG Ludwigshafen-Oggersheim getestet.

Ein Roboter, der schwimmen kann?

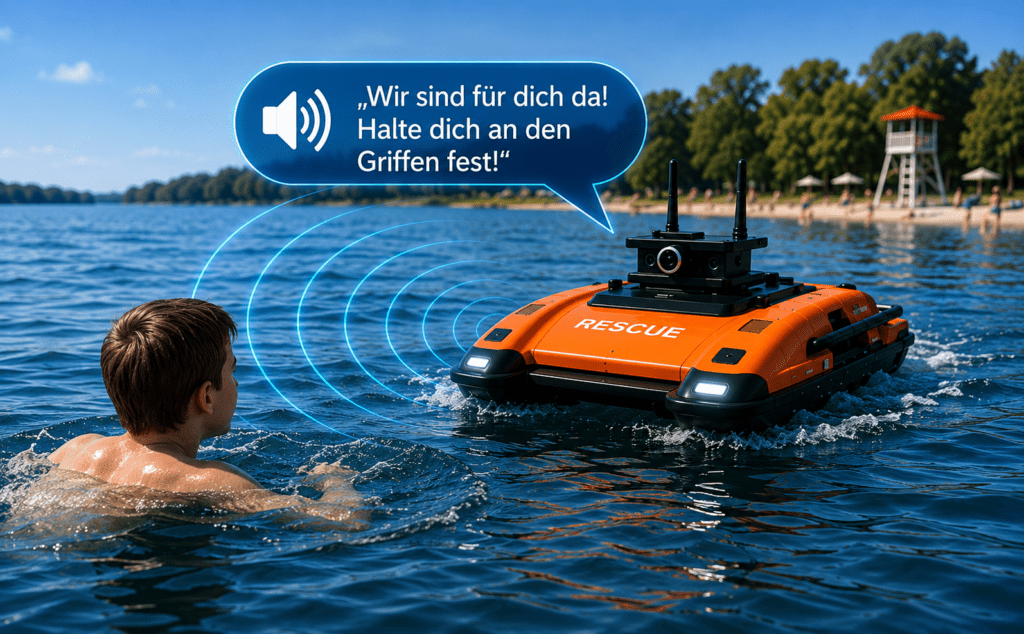
Wenn du bei einem Roboter an Arme, Beine und einen Kopf denkst, wirst du beim Dolphin 3 überrascht sein. Er sieht eher wie eine Mischung aus einem kleinen Schnellboot und einem großen Rettungsbrett aus. An seinen Seiten befinden sich Haltegriffe. Gerät ein Schwimmer in Schwierigkeiten, kann sich die Person daran festhalten. Eine Rettungskraft steuert den Dolphin anschließend zurück Richtung Ufer.

Und dabei ist der kleine Roboter erstaunlich flott: Laut SWR erreicht er bis zu 30 km/h. Selbst wenn er einen Menschen zieht, schafft er noch etwa zwei Meter pro Sekunde, also gut 7 km/h.

Das kann im Notfall einen entscheidenden Unterschied machen.

Wie wird Dolphin 3 gesteuert?

Noch entscheidet Dolphin 3 nicht selbst, wohin er fährt. Eine Rettungskraft steuert ihn per Fernbedienung vom Ufer oder von einem Boot aus. Dabei hilft eine eingebaute Kamera. Außerdem besitzt der Roboter Lautsprecher. Die Retter können damit sogar mit der Person im Wasser sprechen.

Das könnte zum Beispiel so klingen: „Wir sind von der DLRG. Halte dich an den Griffen fest!“ Gerade für einen Menschen, der erschöpft ist oder Angst hat, kann eine solche Ansage wichtig sein. Bei einem Test der DLRG Oggersheim berichtete eine Teilnehmerin tatsächlich, dass es zunächst etwas beängstigend gewesen sei, als das orange blinkende Gerät auf sie zukam. Dann hörte sie die Stimme der Retter über den Lautsprecher.

Warum schickt man nicht einfach einen Rettungsschwimmer?

Natürlich bleiben ausgebildete Rettungskräfte unverzichtbar. Ein Roboter kann nicht jede Situation lösen.

Aber stell dir einen großen See vor: Eine Person befindet sich mehrere Hundert Meter vom Ufer entfernt. Ein Mensch muss diese Strecke erst schwimmen – und braucht anschließend noch genügend Kraft für die Rettung. Dolphin 3 kann dagegen mit hoher Geschwindigkeit über das Wasser fahren. Außerdem muss sich die Rettungskraft nicht sofort selbst in eine möglicherweise gefährliche Situation begeben.

Die DLRG betont deshalb bei solchen Technologien vor allem die mögliche Unterstützung der Einsatzkräfte. Roboter sollen Rettungsschwimmer und Einsatztaucher nicht einfach ersetzen.

Klein genug für den Einsatzwagen

Auch seine Größe macht Dolphin 3 interessant. Bei einer Vorführung am Aartalsee wurden Abmessungen von ungefähr 100 × 70 × 25 Zentimetern und ein Gewicht von rund 16 Kilogramm genannt. Die Reichweite soll etwa 800 Meter, die Einsatzdauer ungefähr eine Stunde betragen.

Damit lässt sich der Roboter vergleichsweise einfach transportieren und im Ernstfall schnell ins Wasser setzen.

Aber funktioniert das schon perfekt?

Nein – und genau deshalb sind Tests so wichtig.

Beim Versuch der DLRG Ludwigshafen-Oggersheim machte sich der Roboter beispielsweise einmal selbstständig. Die Rettungskräfte sammeln deshalb Erfahrungen und geben Rückmeldungen an die Entwickler weiter, damit solche Probleme behoben werden können.

Das zeigt etwas Wichtiges über Robotik: Ein Roboter muss nicht nur im Labor funktionieren. Er muss auch mit Wellen, Wind, erschöpften Menschen und unerwarteten Situationen klarkommen.

Und gerade bei einem Rettungsroboter muss die Technik besonders zuverlässig sein.

Wird Dolphin irgendwann selbstständig retten?

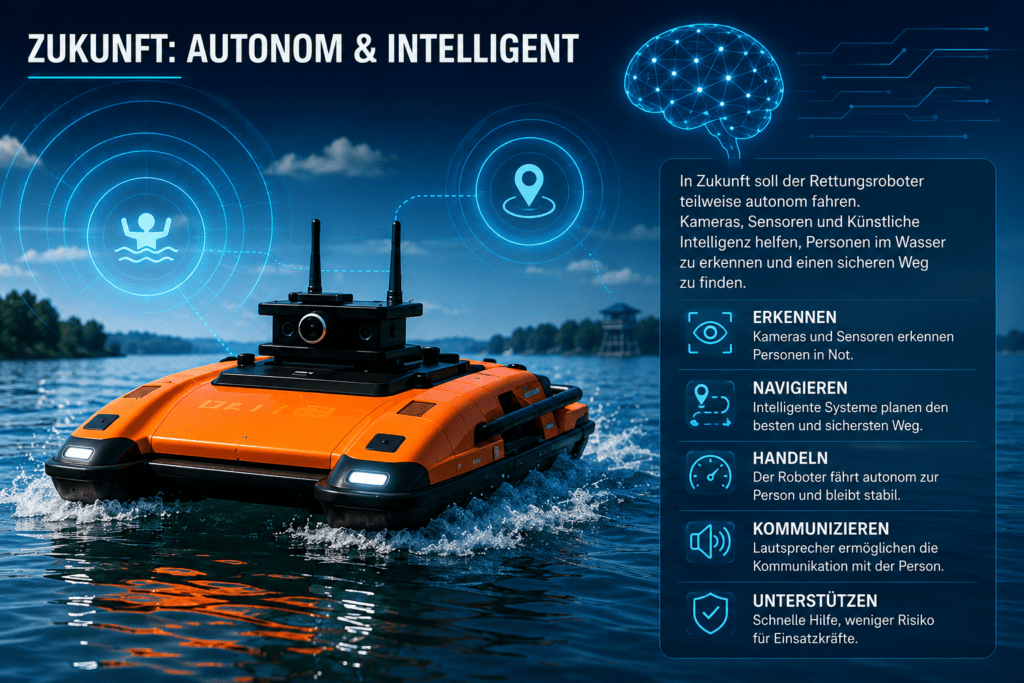
Das wäre der nächste spannende Schritt. ZDF berichtete bereits 2025, dass Dolphin 3 künftig auch autonom fahren soll. Autonom bedeutet: Der Roboter würde bestimmte Aufgaben selbstständig erledigen, statt für jede Bewegung direkt von einem Menschen gesteuert zu werden.

Denkbar wäre beispielsweise, dass Kameras, Sensoren und Künstliche Intelligenz dabei helfen, eine Person im Wasser zu erkennen und einen geeigneten Weg zu ihr zu finden. Bis ein Rettungsroboter solche Entscheidungen zuverlässig selbst übernehmen kann, sind jedoch umfangreiche Tests nötig. Bei einer echten Rettung darf schließlich möglichst nichts schiefgehen.

Fazit: Ein schneller Helfer für den Notfall

Dolphin 3 zeigt ziemlich eindrucksvoll, wie Robotik Menschen bei gefährlichen Aufgaben unterstützen kann. Der Roboter ist schnell, schwimmt nicht müde und kann eine Rettungskraft in kurzer Zeit zu einer Person in Not bringen.

Er ersetzt aber nicht den Menschen. Noch wird Dolphin von ausgebildeten Rettungskräften gesteuert – und genau diese Kombination könnte besonders interessant sein: Der Mensch entscheidet, die Maschine hilft.

Vielleicht gehören solche Rettungsroboter deshalb in einigen Jahren genauso selbstverständlich zur Ausrüstung an großen Badeseen wie heute Rettungsbojen und Rettungsboote.

FuxFun – Wusstest du, dass …?

…Dolphin 3 trotz seines Namens gar nicht wie ein Delfin schwimmt? Er bewegt sich wie ein kleines ferngesteuertes Wasserfahrzeug über die Oberfläche. Und schnell ist er trotzdem: Mit bis zu 30 km/h wäre er für einen Menschen beim Schwimmen praktisch uneinholbar.

Für Profis

Wer tiefer einsteigen möchte, findet bei der DLRG Baden einen Bericht über die Vorstellung des Dolphin III in Offenburg. Auch der WDR hat den Roboter bei einem Test am Tenderingssee begleitet. Besonders interessant: In der Wasserrettung werden inzwischen nicht nur solche Oberflächenroboter erprobt, sondern auch Drohnen, Sonartechnik und Unterwasserroboter.

Quellen

SWR Aktuell (13.07.2026): „Rettungsroboter ‚Dolphin 3‘ soll Menschen schneller retten“
Zum SWR-Bericht
WDR (22.06.2026): „Dolphin 3 im Testeinsatz“
Zum WDR-Bericht
DLRG Landesverband Baden (29.04.2025): „Können Roboter Wasserrettung?“
Zum Bericht der DLRG
ZDFheute (27.07.2025): „Wie Dolphin 3 Ertrinkende retten kann“
Zum ZDF-Bericht

Buchempfehlung: Noch mehr Robotik entdecken

Wie funktionieren Roboter eigentlich? Was ist Künstliche Intelligenz – und wo begegnet sie dir schon heute?

Wenn du noch mehr darüber erfahren möchtest, schau dir „Roboter & KI“ aus der SchlauFUX-Reihe des Kosmos Verlags an. Das Buch erklärt Robotik und KI verständlich für junge Technikfans und neugierige Erwachsene.

Roboter & KI – SchlauFUX beim Kosmos Verlag

Hinweis: Bilder KI generiert.

United Robotics Group eröffnet Robotik-Trainingszentrum in Gelsenkirchen im Herzen eines ehemaligen Krankenhauses

Stuhr, 06.08.2026 – Die United Robotics Group (URG), führender Anbieter von KI-gestützten Robotiklösungen im Gesundheits- und Servicebereich, eröffnet einen neuen Standort in Gelsenkirchen. Im Rahmen der bestehenden Technologie-Partnerschaft mit KERN Katholische Einrichtungen Ruhrgebiet Nord GmbH bezieht URG Räumlichkeiten im ehemaligen St. Josef-Hospital Gelsenkirchen, in dem KERN heute das Gesundheitszentrum St. Josef betreibt. Der neue Standort fungiert als Robotik-Trainings- und Entwicklungszentrum und ist damit ein Meilenstein in der strategischen Zusammenarbeit beider Unternehmen.

  • Einzigartiges Trainings- und Entwicklungszentrum für KI-basierte Robotik im Gesundheitswesen auf 400m² großer ehemaliger Intensivstation
  • Zwei Demonstrations- und Trainingsräume für realistische Anwendungsszenarien in Labor-, Krankenhaus- und Pflege-Umgebung
  • Meilenstein in der Technologie-Partnerschaft zwischen URG und KERN

    „Die Eröffnung des Trainingszentrums in Gelsenkirchen ist für uns ein logischer Schritt, um unsere Robotik-Lösungen gezielt auf den Einsatz in Kliniken und Pflegeeinrichtungen vorzubereiten – und das weltweit“, erklärt Wassim Saeidi, Gründer und CEO der United Robotics Group. „Das Gesundheitszentrum St. Josef bietet uns eine ideale Infrastruktur, die dem echten Klinikalltag so nah wie möglich kommt.“

    Vom Intensivbereich zum Innovationszentrum
    Die rund 400m² umfassenden Räumlichkeiten befinden sich in der früheren Notfall- und Intensivmedizin-Station des Klinikums. Nun werden sie zu einem der ungewöhnlichsten Robotik-Trainingszentren Deutschlands umgestaltet, in denen URG-Roboter unter realen klinischen und pflegerischen Bedingungen demonstriert, trainiert und konfiguriert werden können.

    „Unsere Roboter sollen den Alltag von Menschen im Gesundheitswesen erleichtern. Deshalb hinterfragen wir unsere vorhandenen Lösungen konsequent und entwickeln sie bedarfsgerecht weiter. Genau dafür schaffen wir diesen Ort“, sagt Kerstin Wagner, Co-CEO und COO der United Robotics Group.

    Zwei spezialisierte Trainingsräume für realistische Anwendungsszenarien
    Das Herzstück des neuen Standorts bilden zwei Demonstrations- und Trainingsräume für den Robotik-Einsatz in realistischen Umgebungen aus Labor, Klinik, Pflege und Versorgung:
  • Demo-Umgebung Klinik & Labor: Ein Raum, der eine klinische Labor- und Krankenhausumgebung authentisch abbildet. Hier können URG-Roboter unter realistischen Bedingungen demonstriert, getestet und weiterentwickelt werden – von der Probenlogistik bis zur Unterstützung klinischer Prozesse.
  • Demo-Umgebung Pflege & Versorgung: Ein flexibel konfigurierbarer Raum, der sowohl als Krankenzimmer mit Krankenhausbett als auch als Pflege- bzw. Wohnumgebung genutzt werden kann – ausgestattet mit Bett, Sessel, Tisch und weiterer praxisnaher Ausstattung. Dieser Raum ermöglicht es, unterschiedliche Anwendungsszenarien im Gesundheits- und Pflegebereich realitätsnah zu simulieren und Robotik-Lösungen für beide Settings zu erproben.
Vier Robotik-Systeme werden im URG-Robotik-Trainingszentrum für den Einsatz in Klinik, Labor und Pflege vorbereitet: uLab Mobile, uMe, uServe und uLog (v.l.n.r.) © United Robotics Group

Ein besonderes Merkmal des Standorts: Im Flur des ehemaligen Klinikgebäudes bleibt eine elektrische Krankenhaus-Flügeltür erhalten. Sie ermöglicht die Demonstration typischer Anwendungsfälle wie das autonome Passieren von Türen durch Roboter sowie den automatisierten Bettentransport, die im Klinikalltag täglich relevant sind.

Vier Robotik-Systeme im Training
Am neuen Standort Gelsenkirchen werden vier URG-Robotik-Systeme trainiert und weiterentwickelt:

  • uMe – der humanoide Assistenz- und Kommunikationsroboter von URG, konzipiert für menschenzentrierte Umgebungen in Pflege, Klinik und Betreuung. uMe setzt auf sprachbasierte Interaktion, sensorbasierte Wahrnehmung und vorprogrammierte Bewegungsabläufe, um Pflegekräfte zu entlasten und pflegebedürftige Menschen im Alltag zu begleiten.
  • uLab Mobile – der mobile, autonome Service-Rober für unterstützende Tätigkeiten in klinischen Laboren, wo er u.a. Probenhandling, Gerätebeladung und Transportaufgaben rund um die Uhr übernimmt – und jetzt für weitere Tätigkeiten in klinischen Umgebungen weiterentwickelt und trainiert werden soll.
  • uLog – das autonome Logistiksystem für wiederkehrende Transportaufgaben in Kliniken und Pflegeeinrichtungen, wo es Fachpersonal vom zeitintensiven innerbetrieblichen Transport von Versorgungsmaterialien, Wäsche und weiteren Gütern entlasten kann.
  • uServe – ein vielseitiger Serviceroboter, der für menschenzentrierte Umgebungen wie das Gesundheitswesen entwickelt wurde. Er ist mit fortschrittlichen Navigations- und Interaktionssystemen ausgestattet, die eine autonome Bewältigung von Aufgaben wie die Auslieferung von medizinischem Material, die Führung von Besuchern und die Bereitstellung wichtiger Informationen ermöglichen.

Alle URG-Robotik-Systeme sind in die KI-basierte Softwareplattform uGo+ integriert, die gemeinsam mit dem Fraunhofer-Institut entwickelt wurde und das intelligente Flottenmanagement sowie die Workflow-Orchestrierung der URG-Roboter ermöglicht.

Bootsreinigung: Dieser Roboter trotzt dem Salzwasser

Italienische Konstrukteure von Aeffe optimieren Tauchroboter mit schmierfreien und korrosionsbeständigen Polymerlagern von igus


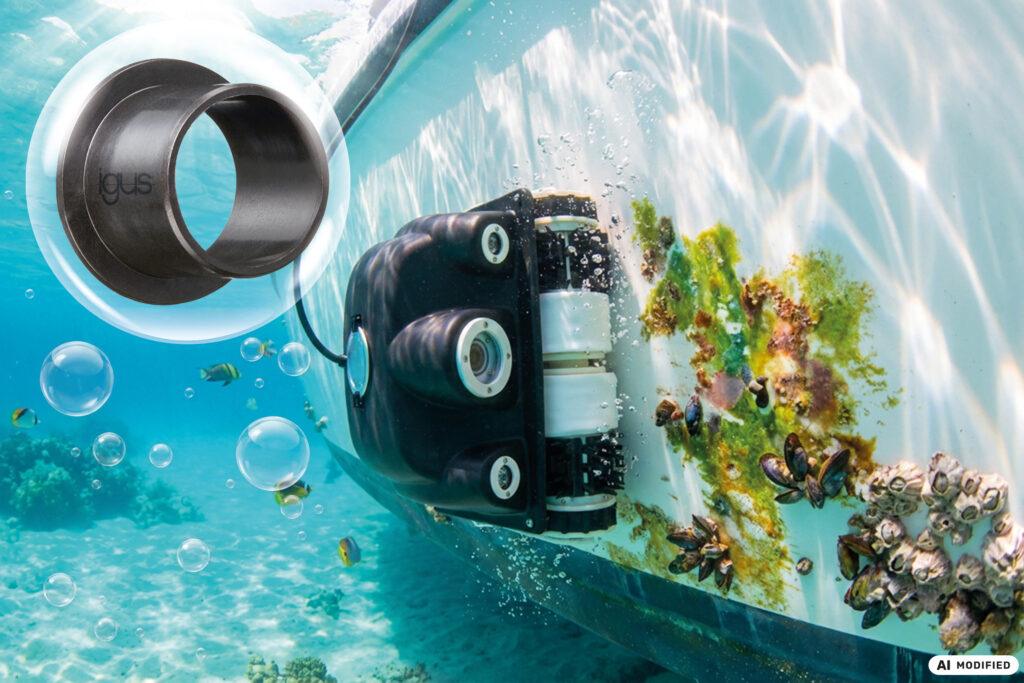
Köln, 23. Juli 2026 – Es ist das Grauen eines jeden Bootsbesitzers: Algen, Muscheln und Seepocken, die vor jedem Saisonstart vom Rumpf entfernt werden müssen. Die blinden Passagiere sollen sich künftig jedoch leichter beseitigen lassen: mit einem ferngesteuerten Tauchroboter namens KeelCrab des italienischen Unternehmens Aeffe. Doch damit der kleine Krabbler dauerhaft unter Wasser arbeiten kann, mussten die Entwickler eine Herausforderung beim Antrieb lösen. Eine Schlüsselrolle spielt dabei die Lagerung der Antriebsrollen mit schmierfreien Polymergleitlagern von igus.


Auf den ersten Blick wirkt alles ganz simpel: Der Besitzer lässt den KeelCrab zu Wasser. Mithilfe von Joystick und Kamera steuert er den Roboter über den Bootsrumpf, während zwei Bürsten Ablagerungen entfernen. Doch ganz so einfach war die Konstruktion dann doch nicht. Stichwort: Fortbewegung unter Wasser und über Kopf. Die Konstrukteure mussten einen unterwassertauglichen Antrieb entwickeln. Sie entschieden sich für eine Unterdruckpumpe, mit der sich der Roboter am Rumpf festsaugt, und zwei Raupenketten. „Hier war die Lagerung der vier Antriebsrollen ein echtes Problem“, erinnert sich Mattia Pagani, Entwicklungsingenieur bei Aeffe. „Wir suchten für den Unterwassereinsatz eine möglichst ausfallsichere und wartungsarme Lösung, die gleichzeitig das Gewicht des Roboters nicht zu sehr erhöht.“ Die Lösung für die Lagerung der vier Antriebsrollen fanden die Entwickler schließlich in Gleitlagern aus dem Hochleistungskunststoff iglidur X von igus.

Ausfallsichere Lager im Unterwassereinsatz
Ein Einsatz unter Wasser ist für viele konventionelle Lagerungen eine Herausforderung. „Klassische geschmierte Wälzlager kamen wegen der Korrosionsgefahr nicht infrage“, erklärt Mattia Pagani. Die aus Hochleistungspolymeren gefertigten igus Gleitlager sind hingegen korrosionsfrei. Ein weiterer Vorteil: Anders als viele Standardkunststoffe nimmt der Werkstoff iglidur X nur sehr wenig Feuchtigkeit auf. Die Lager bleiben maßhaltig, selbst im kontinuierlichen Kontakt mit Süß- oder Salzwasser. „Das ist eine wesentliche Voraussetzung für den dauerhaft zuverlässigen Unterwassereinsatz unseres Roboters.“

Leicht und wirtschaftlich
Doch nicht nur die Korrosionsgefahr spielte eine Rolle bei der Auswahl der Gleitlager für den Antrieb des Roboters. Die Konstrukteure legten gleichzeitig Wert auf ein geringes Gewicht und niedrige Betriebskosten. „Wir dachten kurz an einreihige Radiallager aus rostfreiem Ionox-Stahl mit Abdichtungen, die allerdings zu schwer und zu teuer gewesen wären“, sagt Mattia Pagani. „Die Polymerlager von igus wiegen aufgrund ihrer geringen Materialdichte rund 80 Prozent weniger als vergleichbare Metalllager.“ Gleichzeitig arbeiten sie dank integrierter Festschmierstoffe dauerhaft trocken. Schmierstoffe entfallen ebenso wie die damit verbundenen Wartungsarbeiten. Mattia Pagani: „Das reduziert die Betriebskosten über die gesamte Einsatzdauer, ein Vorteil, von dem letztlich auch die Betreiber der Roboter profitieren.“